Настройка Mach3 USB для станка ЧПУ: плата и первый запуск
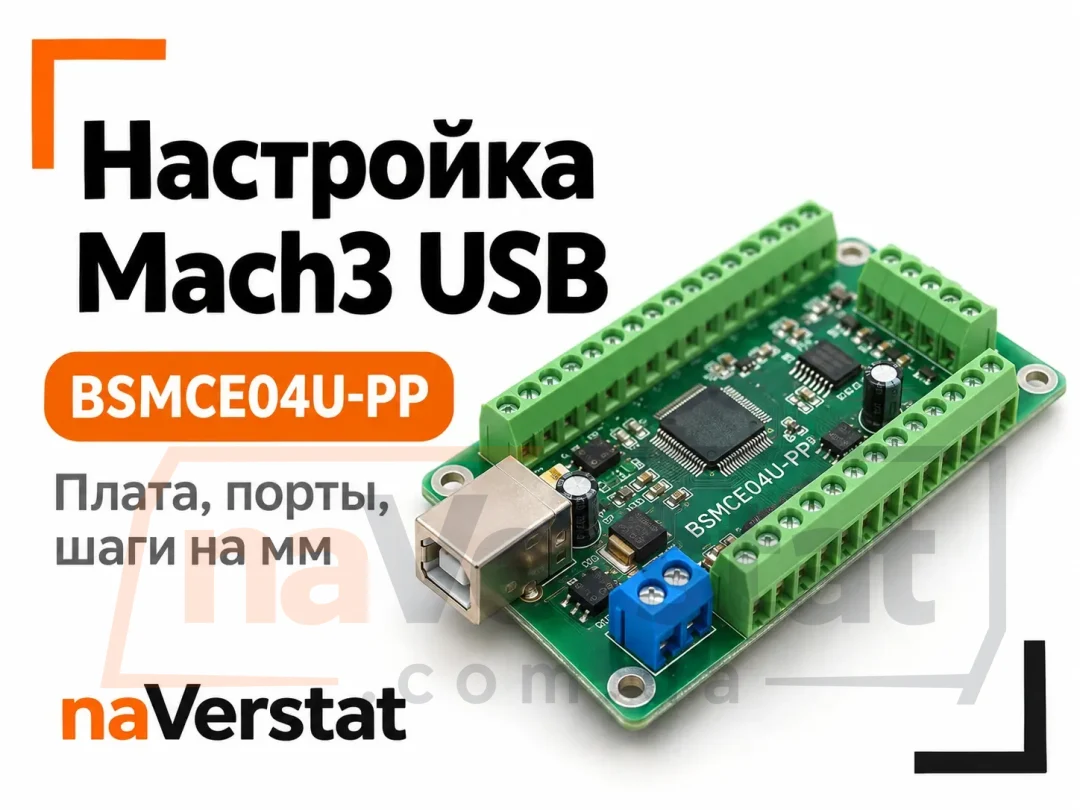
Mach3 управляет шаговыми осями станка ЧПУ через плату интерфейса. На современных ПК параллельный порт LPT часто отсутствует, поэтому ставят USB-плату Mach3 (BSMCE04U-PP): она подключается кабелем USB, а на стороне станка отдаёт STEP/DIR на драйверы. Ниже - установка плагина, назначение пинов, расчёт Steps per и безопасный первый прогон. Сравнение с LPT-платой - в конце; ассортимент контроллеров - в категории контроллеры ЧПУ.
Что нужно перед настройкой
- ПК с Windows и лицензией или демо Mach3 (демо ограничивает число строк G-кода).
- USB-плата BSMCE04U-PP, кабель USB, драйвер и плагин от производителя платы (файл .m3p / инструкция в комплекте).
- Драйверы шаговых осей (например TB6600, DM542, DM860H) с отдельными статьями на сайте про подключение и выбор.
- Блок питания логики платы и силовой БП моторов по паспорту драйверов.
- Концевики (NO или NC) на каждую ось, если планируете Soft Limits и референс.
Без правильно установленного плагина USB-плата в Mach3 не появится как устройство движения: стандартный Parallel Port Driver для LPT здесь не подходит.
Установка Mach3 и плагина USB
- Установите Mach3 с официального дистрибутива. Закройте программу.
- Установите драйвер USB-платы из комплекта (Device Manager должен показать устройство без жёлтого треугольника).
- Скопируйте файл плагина (.dll / .m3p по инструкции производителя) в папку плагинов Mach3 или импортируйте через Config → Config Plugins.
- В Config Plugins включите плагин платы, выключите конфликтующие драйверы LPT, если они активны.
- Перезапустите Mach3. В строке статуса / диагностике плагина должна быть связь с контроллером.
Если плата «нет связи»: другой USB-порт, кабель без данных (только зарядка), блокировка драйвера антивирусом, отсутствие питания логики 5 В / 24 В на клеммах платы (схема питания - в паспорте BSMCE04U-PP).
Config → Ports and Pins: оси STEP/DIR
В Config → Ports and Pins → Motor Outputs назначьте для осей X, Y, Z (и A при необходимости):
- Step Pin / Dir Pin - номера пинов из распина вашей USB-платы (таблица в инструкции BSMCE04U-PP, не из классической LPT-карты).
- Dir Low Active / Step Low Active - по полярности драйвера: большинство драйверов принимают импульс по спаду или фронту; если ось едет в противоположную сторону - инвертируйте Dir.
- Enable - если плата и драйвер поддерживают общий EN.
В Input Signals назначьте концевики Home / ++ / −− на пины платы. Логику Active Low / Active High выставьте под тип концевика (NO/NC). Неверный Active даёт постоянное «тревожное» состояние или игнорирование упора.
Motor Tuning: Steps per, Velocity, Acceleration
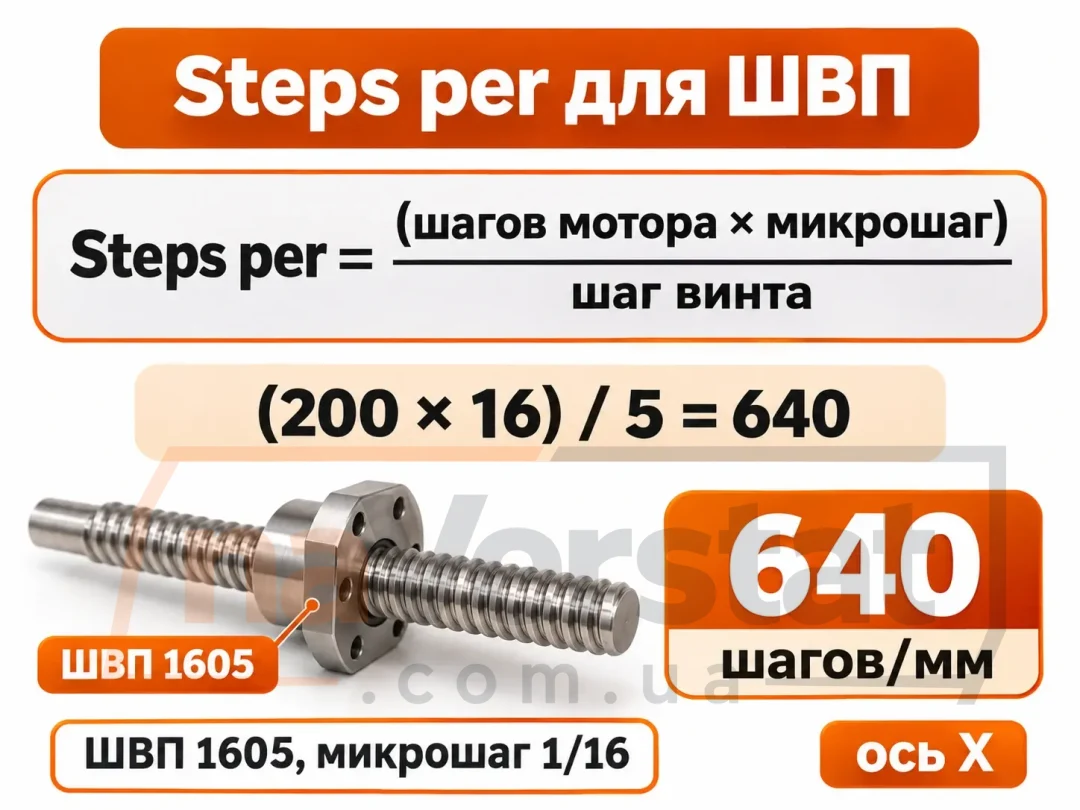
Пример 1. Steps per для оси X на ШВП 1605. Двигатель 1,8° (200 шагов/об), микрошаг драйвера 1/16, прямая муфта 1:1, шаг винта 5 мм:
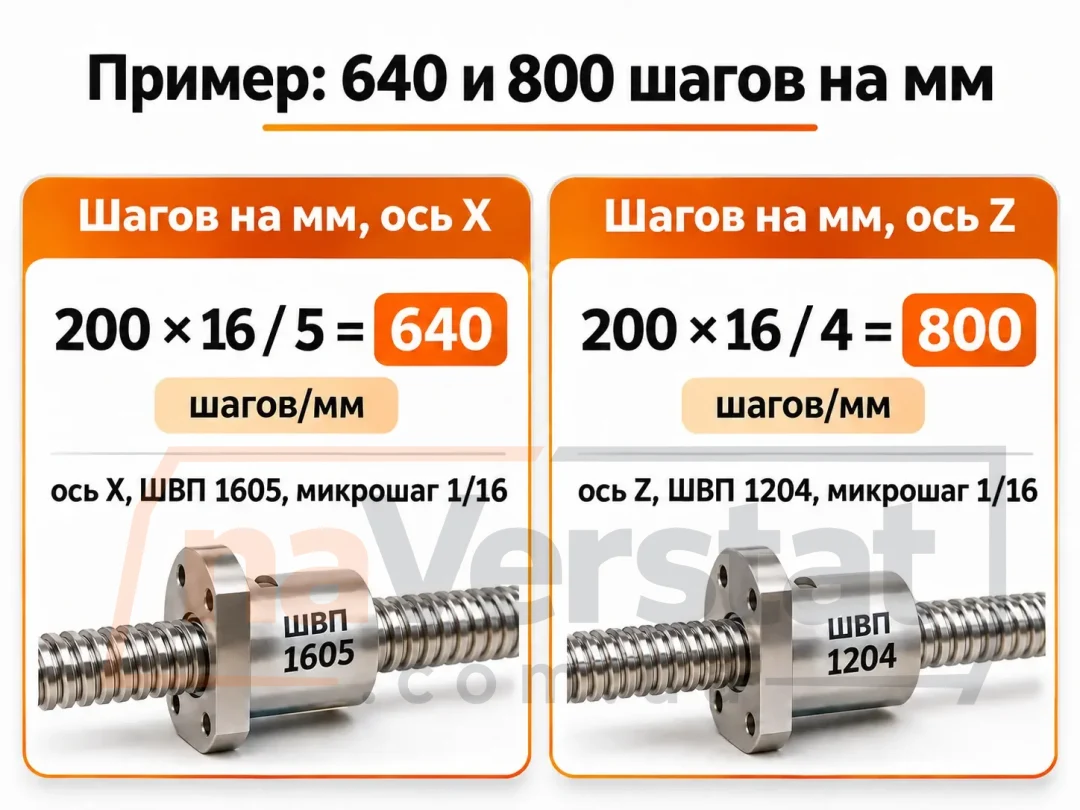
Steps per = (200 × 16) / 5 = 640 шагов/мм.
Это значение вносят в Config → Motor Tuning для X. Проверка: G01 X100 F500 и индикатор на столе. Если ход вышел 98,5 мм, новый коэффициент = 640 × 100 / 98,5 = 649,7 (округляют и повторяют прогон). На контроллере BSMCE04U-PP дальше так же считают Y и Z (для Z на 1204 при 1/16: (200×16)/4 = 800 шагов/мм).
Steps per (шагов на единицу) - ключевой параметр. Формула для ШВП:
Steps per = (шагов мотора на оборот × микрошаг) / шаг винта в мм
Пример: мотор 200 шагов/об, микрошаг 1/8 на драйвере, винт 1605 (5 мм/об):
Steps per = (200 × 8) / 5 = 320 шагов на мм.
Для реечной передачи: (шагов на оборот × микрошаг) / (π × диаметр шестерни в мм) или по шагу рейки из паспорта.
Velocity - максимальная скорость оси в единицах/мин. Начинайте с консервативного значения (например 1000-2000 мм/мин для среднего фрезера) и поднимайте, пока не появятся пропуски шагов.
Acceleration - разгон. Слишком высокий - пропуски на старте; слишком низкий - медленные циклы. Подбирают после стабильных Steps per.
Сохраните профиль (Save Settings) после каждого успешного теста. Калибровку проверяйте линейкой или индикатором: команда G1 X100 должна дать 100 мм фактического хода; если вышло 98 мм - скорректируйте Steps per пропорционально (320 × 100/98).
Soft Limits, Homing, безопасность
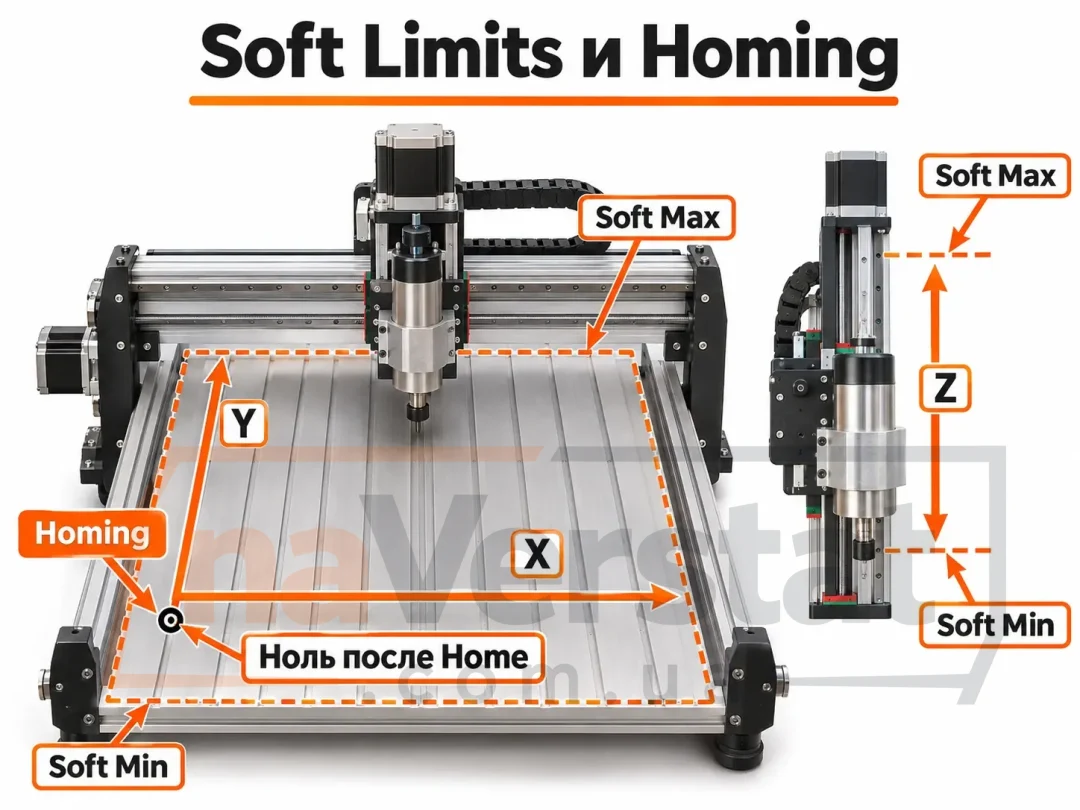
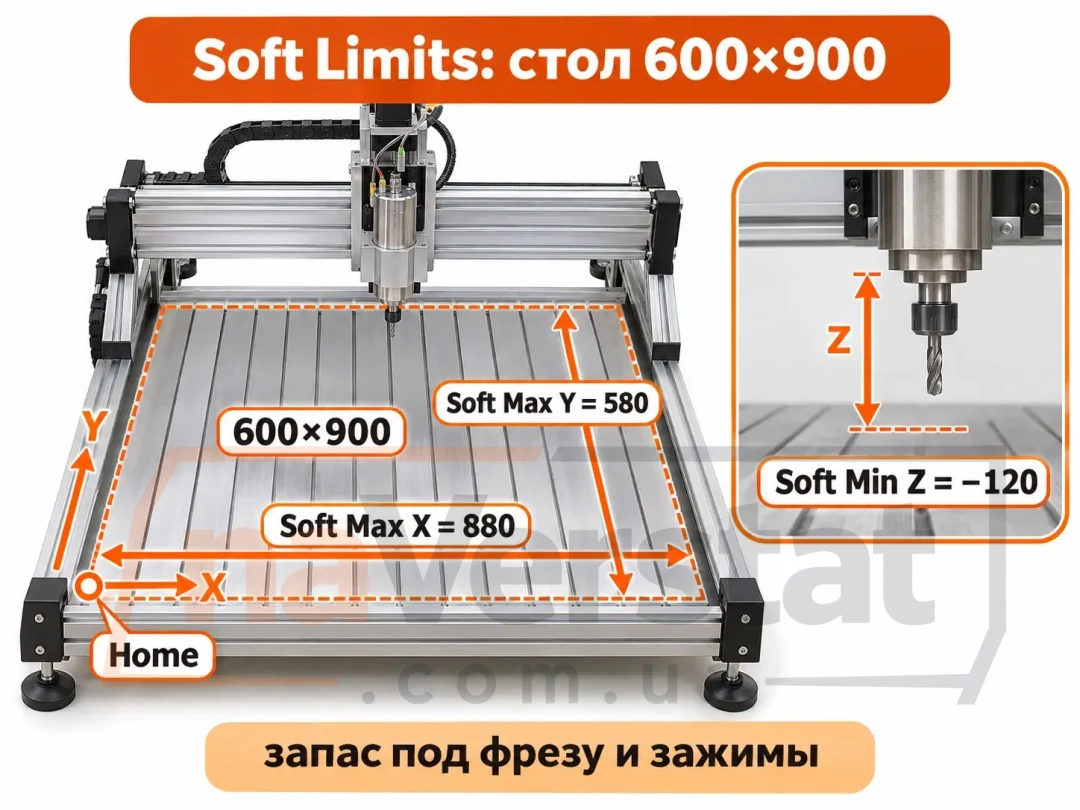
Пример 2. Soft Limits для стола 600×900. После Homing ноль в углу стола. Рабочее поле с запасом под фрезу и зажимы: Soft Max X = 880 мм, Soft Max Y = 580 мм, Soft Max Z = 0 (или малый плюс, если ноль снизу), Soft Min Z = −120 мм. В Config → General Config включают Soft Limits только когда HOME отрабатывает стабильно на всех осях - иначе контроллер не знает, где край.
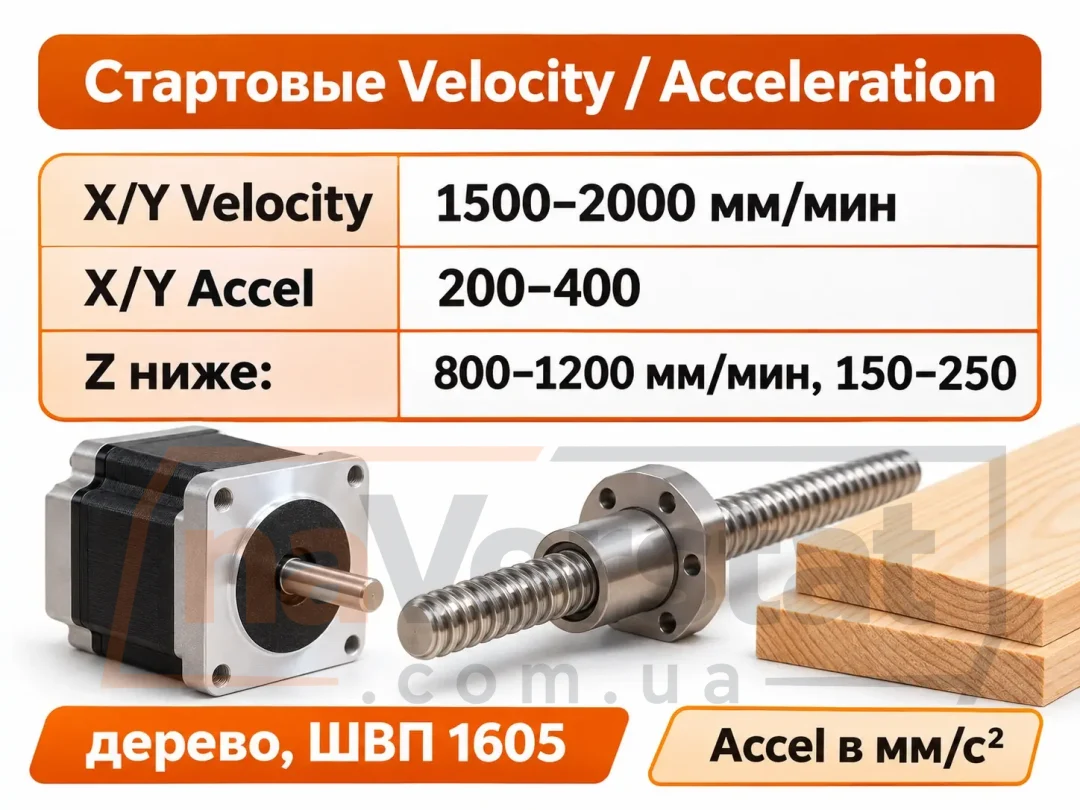
Пример 3. Стартовые Velocity / Acceleration для дерева. На среднем фрезере с ШВП 1605 и NEMA23 после калибровки Steps per ставят Velocity 1500-2000 мм/мин и Acceleration 200-400 мм/с² на X/Y; на Z - ниже (800-1200 мм/мин, 150-250 мм/с²). Затем поднимают, пока не появятся потери шагов на разгоне - и откатывают на 10-15 %.
- Включайте Soft Limits после того, как Homing отрабатывает стабильно и вы знаете длину осей.
- Homing Sequence: задайте порядок осей (часто Z сначала вверх, затем X/Y).
- Soft Max / Soft Min - границы в координатах после Home. Mach3 не отдаст G-код за эти границы, если Soft Limits включены.
- Кнопка Reset / E-stop: аварийная логика должна обрывать Enable драйверов или питание силовой части по схеме станка, а не только «ставить на паузу» в ПО.
Никогда не делайте первый прогон с фрезой в материале. Сначала - воздушный прогон над столом с поднятым Z.
LPT или USB
| Параметр | LPT-плата | USB BSMCE04U-PP |
|---|---|---|
| Интерфейс ПК | Параллельный порт | USB |
| Современные ноутбуки | Часто нет LPT | Подходит |
| Плагин | Parallel Port Driver | Плагин производителя платы |
| Задержки / буфер | Классическая схема Mach3 | Зависит от плагина и ПК |
| Типовой сценарий | Стационарный ПК с LPT | Ноутбук или ПК без LPT |
LPT-платы остаются в каталоге для станков со старым системным блоком. Для новой сборки без LPT берите USB-плату Mach3. Оба варианта ведут в категорию контроллеров ЧПУ.
Типовые ошибки
- Плагин не загружен → ось не двигается, хотя G-код «идёт».
- Steps per посчитаны без микрошага → ход в N раз короче или длиннее.
- Dir не инвертирован → Home едет от концевика, а не к нему.
- Общий GND логики платы и драйверов не сведён → сбои STEP, «мусор» на экране.
- Soft Limits включены до Homing → станок «не едет» в ожидаемую сторону.
Подключение драйверов и сигнал Enable
Плата BSMCE04U-PP выдаёт логические импульсы STEP/DIR на драйверы шаговых двигателей. На каждую ось ведут две линии (шаг и направление); общий GND платы соединяют с GND драйвера. Линию Enable (если есть на драйвере) настраивают в Config → Ports and Pins → Output Signals и проверяют полярность: некоторые драйверы активны при низком уровне, другие при высоком.
Питание силовой части драйверов (24-60 В в зависимости от модели) никогда не берут с логической шины платы. Отдельный блок питания двигателей, отдельный (или USB) для логики контроллера. Категория драйверы шаговых двигателей и сравнение TB6600 / DM542 / DM860H - в отдельной статье на сайте.
Перед первым движением выставляют малый Velocity в Motor Tuning и проверяют направление каждой оси кнопками со стрелками. Если ось едет «не туда» - инвертируют Dir LowActive или меняют местами два провода одной фазы двигателя (для шаговика).
Чек-лист перед первым G-кодом
- Плагин USB выбран в Config → Config Plugins, Mach3 перезапущен.
- В Ports and Pins для X/Y/Z назначены пины STEP и DIR, галочки Enabled стоят.
- Steps per посчитаны по формуле (шаг двигателя × микрошаг × передача / шаг винта) и внесены в Motor Tuning.
- Soft Limits включены после того, как HOME отрабатывает стабильно.
- Estop проверен: при размыкании контура оси останавливаются, в статусе появляется External Estop.
- Шпиндель (если есть) сначала запускают с панели частотника, затем проверяют аналог 0-10 В из Mach3.
Пример расчёта Steps per
Для оси с шаговым двигателем 1,8° (200 шагов/об), микрошагом 1/16 на драйвере и винтом ШВП 1605 (шаг 5 мм, прямая передача 1:1):
Steps per = (200 × 16) / 5 = 640 шагов на миллиметр.
Это значение вносят в Motor Tuning для соответствующей оси и проверяют на мерной линейке или индикаторе: команда G01 X100 F500 должна дать ход 100,00 мм. Если вышло 99,2 мм - коэффициент корректируют пропорционально (640 × 100 / 99,2). После смены микрошага на драйвере Steps per пересчитывают обязательно.
FAQ
Работает ли Mach3 на Windows 10/11?
Да, с актуальным дистрибутивом и подписанным драйвером платы. На части систем нужно отключение принудительной подписи драйверов - смотрите инструкцию к BSMCE04U-PP.
Сколько осей поддерживает BSMCE04U-PP?
По карточке товара - до 4 осей (X/Y/Z/A) с выходами STEP/DIR. Точный распин и наличие реле шпинделя - в паспорте конкретной ревизии платы.
Нужен ли отдельный БП 24 В для платы?
Да, по схеме BSMCE04U-PP логика питается от 24 В на клеммах платы. Не питайте плату только от USB ПК: тока портов и развязки может не хватить для стабильной работы выходов.
Как задать обороты шпинделя из Mach3?
На BSMCE04U-PP есть аналоговый выход AVI / 0-10 В. Его подают на вход частотника (AVI/ACM). В Mach3 настраивают Spindle Setup и PWM / аналоговый диапазон по инструкции плагина. Подробное подключение частотника к шпинделю - в отдельной статье на сайте.
Что делать при ошибке «External Estop»?
Проверьте цепь E-stop и вход, назначенный под аварийную кнопку. Если клемма «висит» в воздухе без подтяжки - Mach3 видит постоянную аварию. Замкните или разомкните контакт по типу NO/NC и Active Low/High в Ports and Pins.
Чем Mach3 отличается от NC Studio и GRBL?
NC Studio - отдельный контроллер с собственным ПО (есть статья на сайте). GRBL - прошивка на Arduino с другими $-параметрами. Mach3 - Windows-хост с платой LPT или USB.
После стабильных Steps per, Soft Limits и воздушного прогона можно подключать шпиндель и частотник (отдельная статья про подключение частотника к шпинделю). Контроллер для старта - плата Mach3 USB BSMCE04U-PP в разделе контроллеры ЧПУ.