Налаштування Mach3 USB для верстата ЧПК: плата і перший запуск
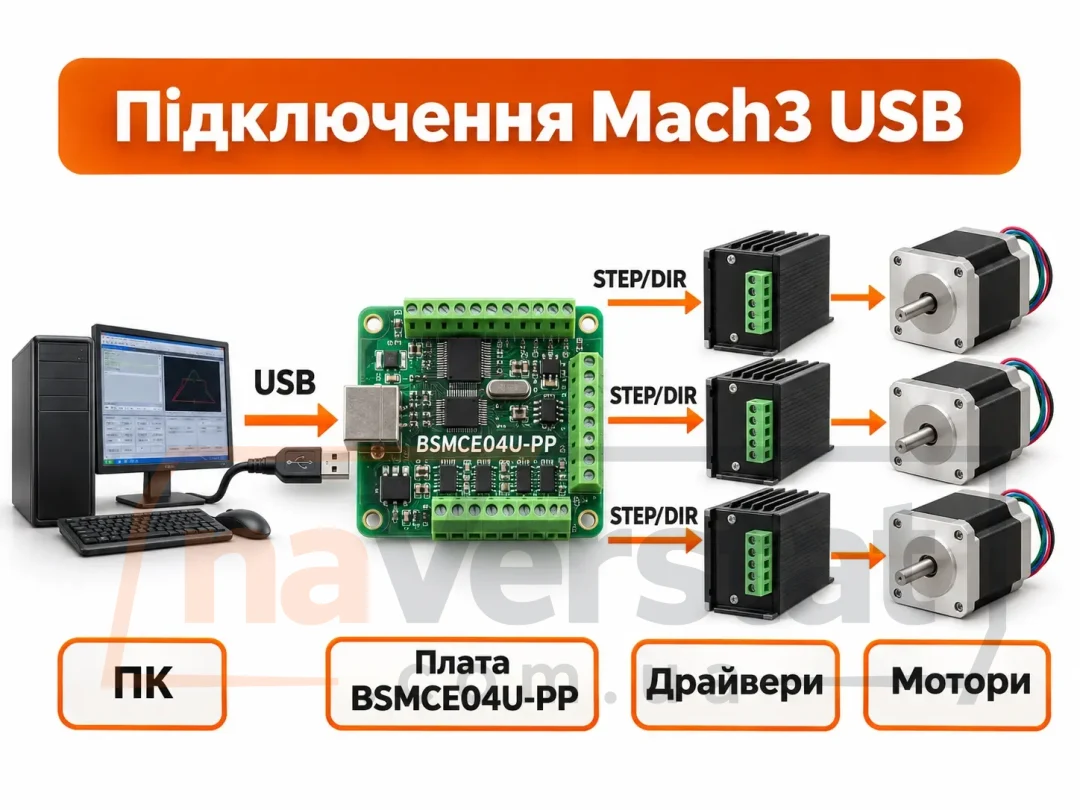
Mach3 керує кроковими осями верстата ЧПУ через плату інтерфейсу. На сучасних ПК паралельний порт LPT часто відсутній, тому ставлять USB-плату Mach3 (BSMCE04U-PP): вона підключається кабелем USB, а на стороні верстата віддає STEP/DIR на драйвери. Нижче - установка плагіна, призначення пінів, розрахунок Steps per і безпечний перший прогін. Порівняння з LPT-платою - у кінці; асортимент контролерів - у категорії контролери ЧПУ.
Що потрібно перед налаштуванням
- ПК з Windows і ліцензією або демо Mach3 (демо обмежує кількість рядків G-коду).
- USB-плата BSMCE04U-PP, кабель USB, драйвер і плагін від виробника плати (файл .m3p / інструкція в комплекті).
- Драйвери крокових осей (наприклад TB6600, DM542, DM860H) з окремими статтями на сайті про підключення і вибір.
- Блок живлення логіки плати і силовий БЖ моторів за паспортом драйверів.
- Кінцевики (NO або NC) на кожну вісь, якщо плануєте Soft Limits і референс.
Без правильно встановленого плагіна USB-плата в Mach3 не з'явиться як пристрій руху: стандартний Parallel Port Driver для LPT тут не підходить.
Встановлення Mach3 і плагіна USB
- Встановіть Mach3 з офіційного дистрибутива. Закрийте програму.
- Встановіть драйвер USB-плати з комплекту (Device Manager має показати пристрій без жовтого трикутника).
- Скопіюйте файл плагіна (.dll / .m3p за інструкцією виробника) у папку плагінів Mach3 або імпортуйте через Config → Config Plugins.
- У Config Plugins увімкніть плагін плати, вимкніть конфліктуючі драйвери LPT, якщо вони активні.
- Перезапустіть Mach3. У рядку статусу / діагностиці плагіна має бути зв'язок з контролером.
Якщо плата «немає зв'язку»: інший USB-порт, кабель без даних (тільки зарядка), блокування драйвера антивірусом, відсутність живлення логіки 5 В / 24 В на клемах плати (схема живлення - у паспорті BSMCE04U-PP).
Config → Ports and Pins: осі STEP/DIR
У Config → Ports and Pins → Motor Outputs призначте для осей X, Y, Z (і A за потреби):
- Step Pin / Dir Pin - номери пінів з розпину вашої USB-плати (таблиця в інструкції BSMCE04U-PP, не з класичної LPT-карти).
- Dir Low Active / Step Low Active - за полярністю драйвера: більшість драйверів приймають імпульс по спаду або фронту; якщо вісь їде в протилежний бік - інвертуйте Dir.
- Enable - якщо плата і драйвер підтримують спільний EN.
У Input Signals призначте кінцевики Home / ++ / −− на піни плати. Логіку Active Low / Active High виставте під тип кінцевика (NO/NC). Невірний Active дає постійний «тривожний» стан або ігнорування упора.
Motor Tuning: Steps per, Velocity, Acceleration
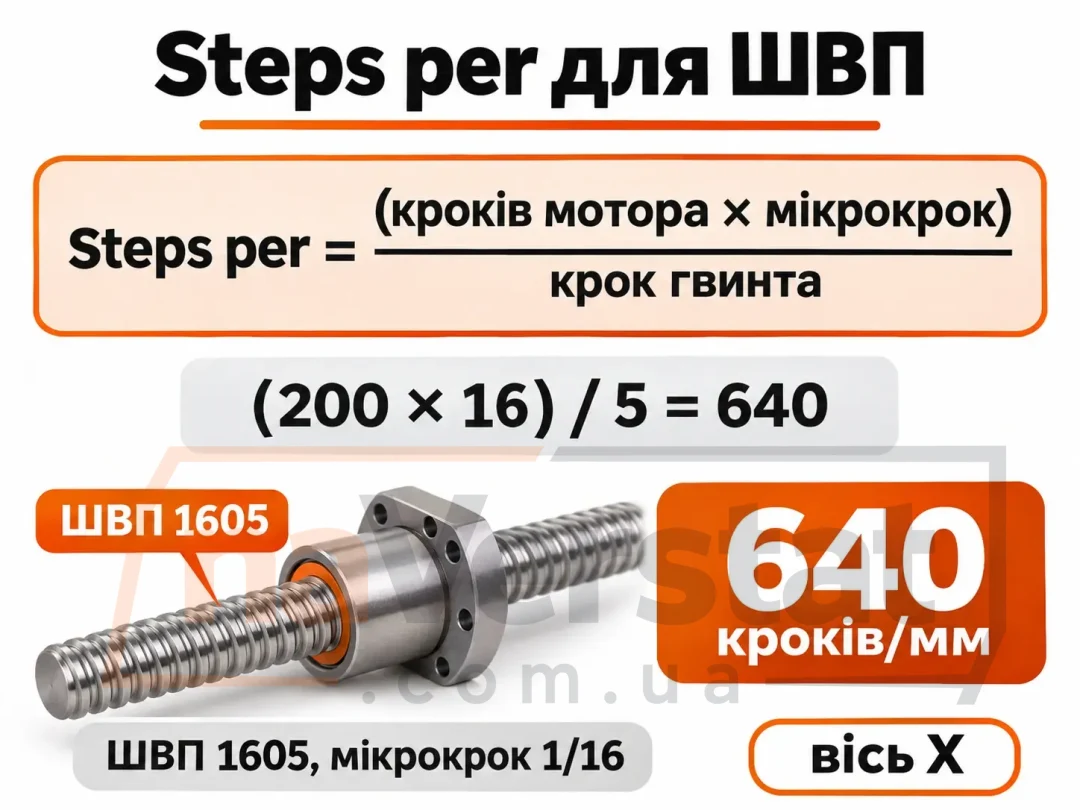
Приклад 1. Steps per для осі X на ШВП 1605. Двигун 1,8° (200 кроків/об), мікрокрок драйвера 1/16, пряма муфта 1:1, крок гвинта 5 мм:
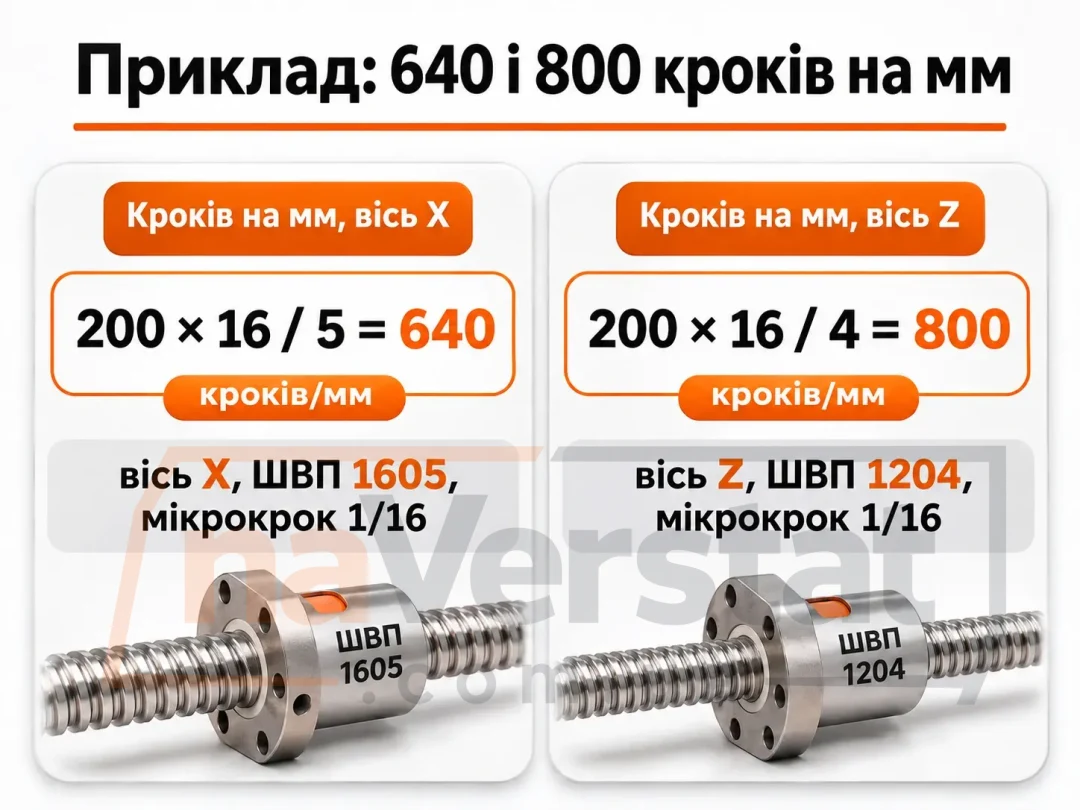
Steps per = (200 × 16) / 5 = 640 кроків/мм.
Це значення вносять у Config → Motor Tuning для X. Перевірка: G01 X100 F500 і індикатор на столі. Якщо хід вийшов 98,5 мм, новий коефіцієнт = 640 × 100 / 98,5 = 649,7 (округлюють і повторюють прогін). На контролері BSMCE04U-PP далі так само рахують Y і Z (для Z на 1204 при 1/16: (200×16)/4 = 800 кроків/мм).
Steps per (кроків на одиницю) - ключовий параметр. Формула для ШВП:
Steps per = (кроків мотора на оберт × мікрокрок) / крок гвинта в мм
Приклад: мотор 200 кроків/об, мікрокрок 1/8 на драйвері, гвинт 1605 (5 мм/об):
Steps per = (200 × 8) / 5 = 320 кроків на мм.
Для рейкової передачі: (кроків на оберт × мікрокрок) / (π × діаметр шестерні в мм) або за кроком рейки з паспорта.
Velocity - максимальна швидкість осі в одиницях/хв. Починайте з консервативного значення (наприклад 1000-2000 мм/хв для середнього фрезера) і піднімайте, поки не з'являться пропуски кроків.
Acceleration - розгін. Занадто високий - пропуски на старті; занадто низький - повільні цикли. Підбирають після стабільних Steps per.
Збережіть профіль (Save Settings) після кожного успішного тесту. Калібрування перевіряйте лінійкою або індикатором: команда G1 X100 має дати 100 мм фактичного ходу; якщо вийшло 98 мм - скоригуйте Steps per пропорційно (320 × 100/98).
Soft Limits, Homing, безпека
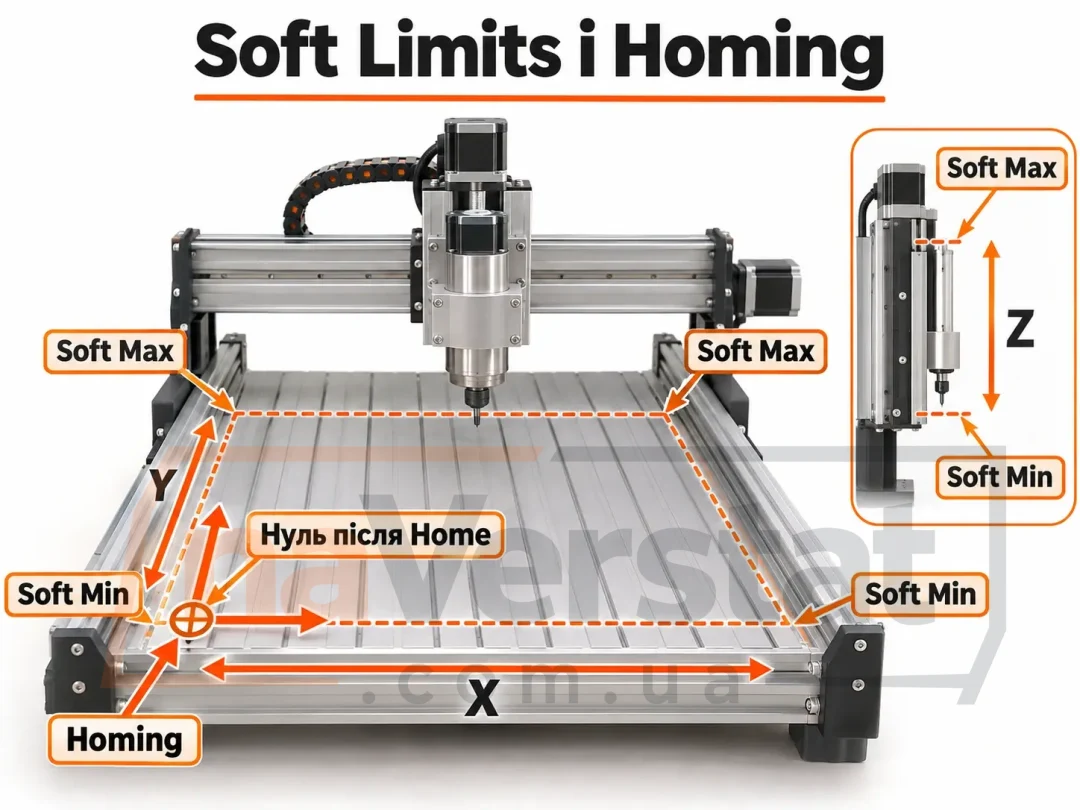
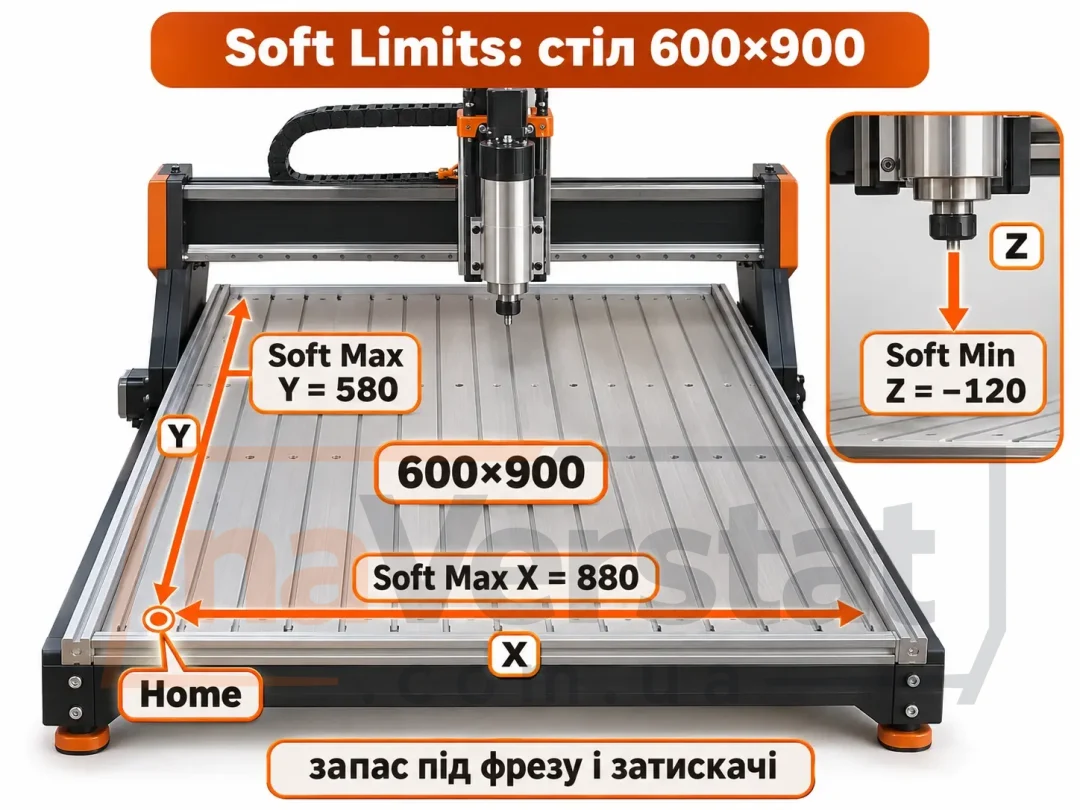
Приклад 2. Soft Limits для столу 600×900. Після Homing нуль у куті столу. Робоче поле з запасом під фрезу і затискачі: Soft Max X = 880 мм, Soft Max Y = 580 мм, Soft Max Z = 0 (або малий плюс, якщо нуль знизу), Soft Min Z = −120 мм. У Config → General Config вмикають Soft Limits лише коли HOME відпрацьовує стабільно на всіх осях - інакше контролер не знає, де край.
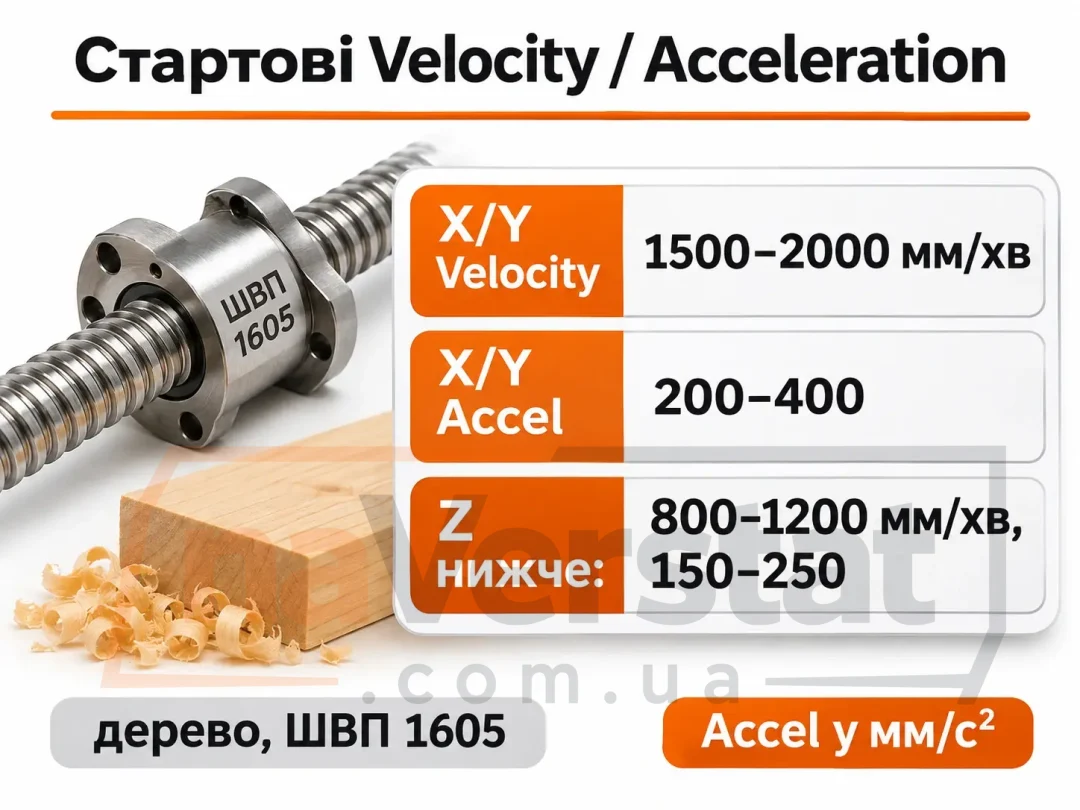
Приклад 3. Стартові Velocity / Acceleration для дерева. На середньому фрезері з ШВП 1605 і NEMA23 після калібрування Steps per ставлять Velocity 1500-2000 мм/хв і Acceleration 200-400 мм/с² на X/Y; на Z - нижче (800-1200 мм/хв, 150-250 мм/с²). Потім піднімають, поки не з'являться втрати кроків на розгоні - і відкочують на 10-15 %.
- Увімкніть Soft Limits після того, як Homing відпрацьовує стабільно і ви знаєте довжину осей.
- Homing Sequence: задайте порядок осей (часто Z спочатку вгору, потім X/Y).
- Soft Max / Soft Min - межі в координатах після Home. Mach3 не віддасть G-код за ці межі, якщо Soft Limits увімкнені.
- Кнопка Reset / E-stop: аварійна логіка має обривати Enable драйверів або живлення силової частини за схемою верстата, а не лише «ставити на паузу» в ПЗ.
Ніколи не робіть перший прогін з фрезою в матеріалі. Спочатку - повітряний прогін над столом з піднятим Z.
LPT чи USB
| Параметр | LPT-плата | USB BSMCE04U-PP |
|---|---|---|
| Інтерфейс ПК | Паралельний порт | USB |
| Сучасні ноутбуки | Часто немає LPT | Підходить |
| Плагін | Parallel Port Driver | Плагін виробника плати |
| Затримки / буфер | Класична схема Mach3 | Залежить від плагіна і ПК |
| Типовий сценарій | Стаціонарний ПК з LPT | Ноутбук або ПК без LPT |
LPT-плати лишаються в каталозі для верстатів зі старим системним блоком. Для нової збірки без LPT біріть USB-плату Mach3. Обидва варіанти ведуть у категорію контролерів ЧПУ.
Типові помилки
- Плагін не завантажений → вісь не рухається, хоча G-код «йде».
- Steps per пораховані без мікрокрока → хід у N разів коротший або довший.
- Dir не інвертований → Home їде від кінцевика, а не до нього.
- Загальний GND логіки плати і драйверів не зведений → збої STEP, «дріб'язок» на екрані.
- Soft Limits увімкнені до Homing → верстат «не їде» в очікуваний бік.
Підключення драйверів і сигнал Enable
Плата BSMCE04U-PP видає логічні імпульси STEP/DIR на драйвери крокових двигунів. На кожну вісь ведуть дві лінії (крок і напрямок); спільний GND плати з'єднують з GND драйвера. Лінію Enable (якщо є на драйвері) налаштовують у Config → Ports and Pins → Output Signals і перевіряють полярність: деякі драйвери активні при низькому рівні, інші при високому.
Живлення силової частини драйверів (24-60 В залежно від моделі) ніколи не беруть з логічної шини плати. Окремий блок живлення двигунів, окремий (або USB) для логіки контролера. Категорія драйвери крокових двигунів і порівняння TB6600 / DM542 / DM860H - в окремій статті на сайті.
Перед першим рухом виставляють малий Velocity у Motor Tuning і перевіряють напрямок кожної осі кнопками зі стрілками. Якщо вісь їде «не туди» - інвертують Dir LowActive або міняють місцями два дроти однієї фази двигуна (для кроковика).
Чекліст перед першим G-кодом
- Плагін USB вибраний у Config → Config Plugins, Mach3 перезапущений.
- У Ports and Pins для X/Y/Z призначені піни STEP і DIR, галочки Enabled стоять.
- Steps per пораховані за формулою (крок двигуна × мікрокрок × передача / крок гвинта) і внесені в Motor Tuning.
- Soft Limits увімкнені після того, як HOME відпрацьовує стабільно.
- Estop перевірений: при розмиканні контуру осі зупиняються, у статусі з'являється External Estop.
- Шпиндель (якщо є) спочатку запускають з панелі частотника, потім перевіряють аналог 0-10 В з Mach3.
Приклад розрахунку Steps per
Для осі з кроковим двигуном 1,8° (200 кроків/об), мікрокроком 1/16 на драйвері і гвинтом ШВП 1605 (крок 5 мм, пряма передача 1:1):
Steps per = (200 × 16) / 5 = 640 кроків на міліметр.
Це значення вносять у Motor Tuning для відповідної осі і перевіряють на мірній лінійці або індикаторі: команда G01 X100 F500 має дати хід 100,00 мм. Якщо вийшло 99,2 мм - коефіцієнт коригують пропорційно (640 × 100 / 99,2). Після зміни мікрокроку на драйвері Steps per перераховують обов'язково.
FAQ
Чи працює Mach3 на Windows 10/11?
Так, з актуальним дистрибутивом і підписаним драйвером плати. На частині систем потрібне вимкнення примусового підпису драйверів - дивіться інструкцію до BSMCE04U-PP.
Скільки осей підтримує BSMCE04U-PP?
За карткою товару - до 4 осей (X/Y/Z/A) з виходами STEP/DIR. Точний розпин і наявність реле шпинделя - у паспорті конкретної ревізії плати.
Чи потрібен окремий БЖ 24 В для плати?
Так, за схемою BSMCE04U-PP логіка живиться від 24 В на клемах плати. Не живіть плату лише від USB ПК: струму портів і розв'язки може не вистачити для стабільної роботи виходів.
Як задати оберти шпинделя з Mach3?
На BSMCE04U-PP є аналоговий вихід AVI / 0-10 В. Його подають на вхід частотника (AVI/ACM). У Mach3 налаштовують Spindle Setup і PWM / аналоговий діапазон за інструкцією плагіна. Детальне підключення частотника до шпинделя - в окремій статті на сайті.
Що робити при помилці «External Estop»?
Перевірте ланцюг E-stop і вхід, призначений під аварійну кнопку. Якщо клема «висить» у повітрі без підтяжки - Mach3 бачить постійну аварію. Замкніть або розімкніть контакт за типом NO/NC і Active Low/High у Ports and Pins.
Чим Mach3 відрізняється від NC Studio і GRBL?
NC Studio - окремий контролер з власним ПЗ (є стаття на сайті). GRBL - прошивка на Arduino з іншими $-параметрами. Mach3 - Windows-хост з платою LPT або USB.
Після стабільних Steps per, Soft Limits і повітряного прогону можна підключати шпиндель і частотник (окрема стаття про підключення частотника до шпинделя). Контролер для старту - плата Mach3 USB BSMCE04U-PP у розділі контролери ЧПУ.