Шаговый двигатель 4, 6 и 8 проводов: как подключить к драйверу
На станке ЧПУ ось крутит шаговый двигатель, а импульсы шага и направления ему выдаёт драйвер шагового двигателя. Прежде чем крутить винты тока на драйвере, нужно понять, сколько проводов выходит из мотора и как они садятся на клеммы A+ A- B+ B-. Ниже - разница между 4, 6 и 8 проводами, как прозвонить обмотки мультиметром и типовые схемы подключения к драйверам из каталога.
Биполярный и униполярный: коротко
У типового гибридного шагового двигателя две обмотки (фазы A и B). Драйвер станка ЧПУ для станка ЧПУ биполярный: он сам меняет полярность на концах каждой обмотки. Поэтому на клеммнике драйвера четыре силовые клеммы - A+, A-, B+, B- - и ещё питание и сигнал step/dir от контроллера.
Униполярная схема со средними точками обмоток в современных драйверах для ЧПУ не используется: средние отводы либо оставляют в воздухе, либо соединяют обмотки последовательно / параллельно так, чтобы на драйвер снова шли четыре конца. Именно поэтому мотор на 6 или 8 проводов всё равно подключают к четырём клеммам драйвера - вопрос лишь в том, какие жилы выбрать.
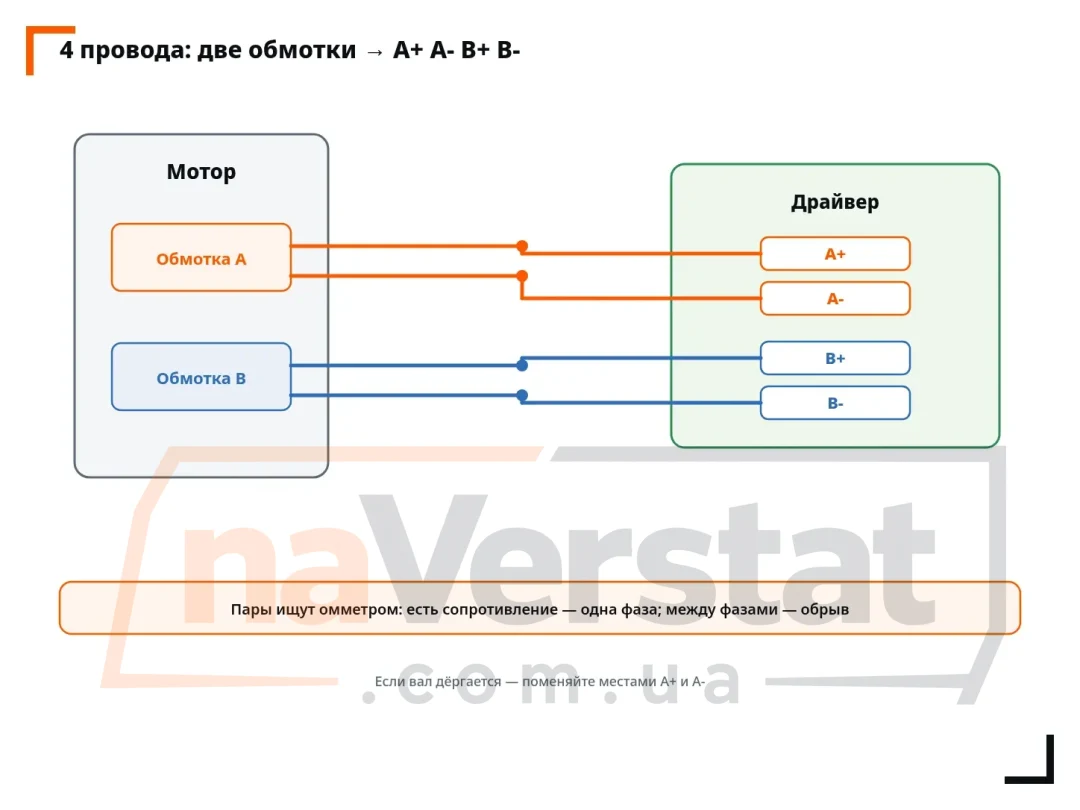
Мотор на 4 провода
Самый простой вариант: две обмотки, четыре конца. Цвета у производителей разные, поэтому на цвет без схемы из паспорта ориентироваться опасно. Пары ищут мультиметром в режиме сопротивления:
- Возьмите один провод и проверьте сопротивление до каждого из трёх других.
- Та пара, где есть сопротивление обмотки (единицы или десятки ом), - одна фаза. Два других провода - вторая фаза.
- Между проводами разных фаз сопротивление «бесконечное» (обрыв).
Найденные пары сажают на A+/A- и B+/B-. Если мотор после пуска дёргается или греется без движения - попробуйте поменять местами концы одной фазы (поменять A+ с A-): направление тока в обмотке изменится, и шаги снова пойдут согласованно. Направление вращения оси потом разводят уже в стойке (инверсия dir) или меняя местами всю фазу A с B.
Мотор на 6 проводов
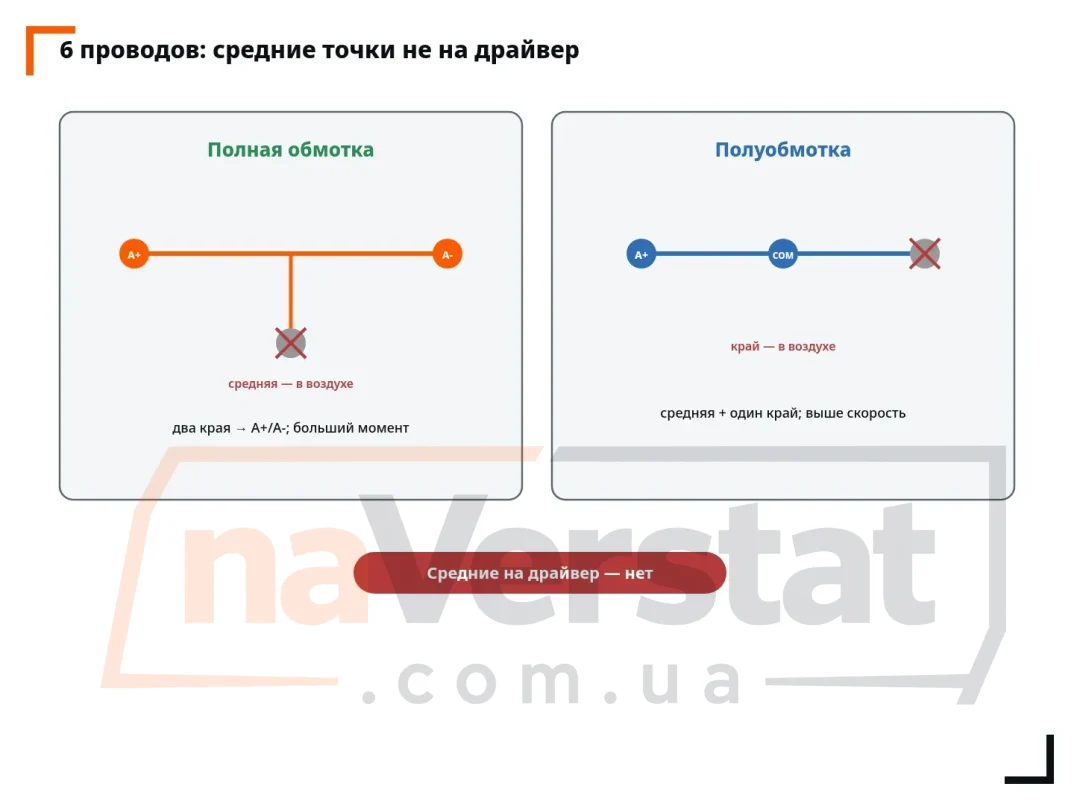
Шесть жил - это две обмотки с выведенной средней точкой на каждой. Мультиметром картина такая:
- Внутри одной обмотки между крайним и средним - сопротивление половины обмотки; между двумя крайними - полное сопротивление.
- Между проводами разных обмоток - обрыв.
Для биполярного драйвера средние точки не подключают. Есть два рабочих варианта:
| Схема | Что сажают на драйвер | Последствия |
|---|---|---|
| Полная обмотка | Два крайних провода каждой фазы; средние в воздухе | Больший момент на низкой скорости, выше сопротивление |
| Полуобмотка | Средняя точка и один край; второй край в воздухе | Меньший момент, ниже сопротивление, выше достижимая скорость |
На станках ЧПУ с ременной или винтовой передачей чаще берут полную обмотку: момент на низкой скорости важнее предельных об/мин мотора. Ток драйвера выставляют по номиналу выбранной схемы из паспорта мотора - не по максимуму регулятора «на всякий случай».
Мотор на 8 проводов
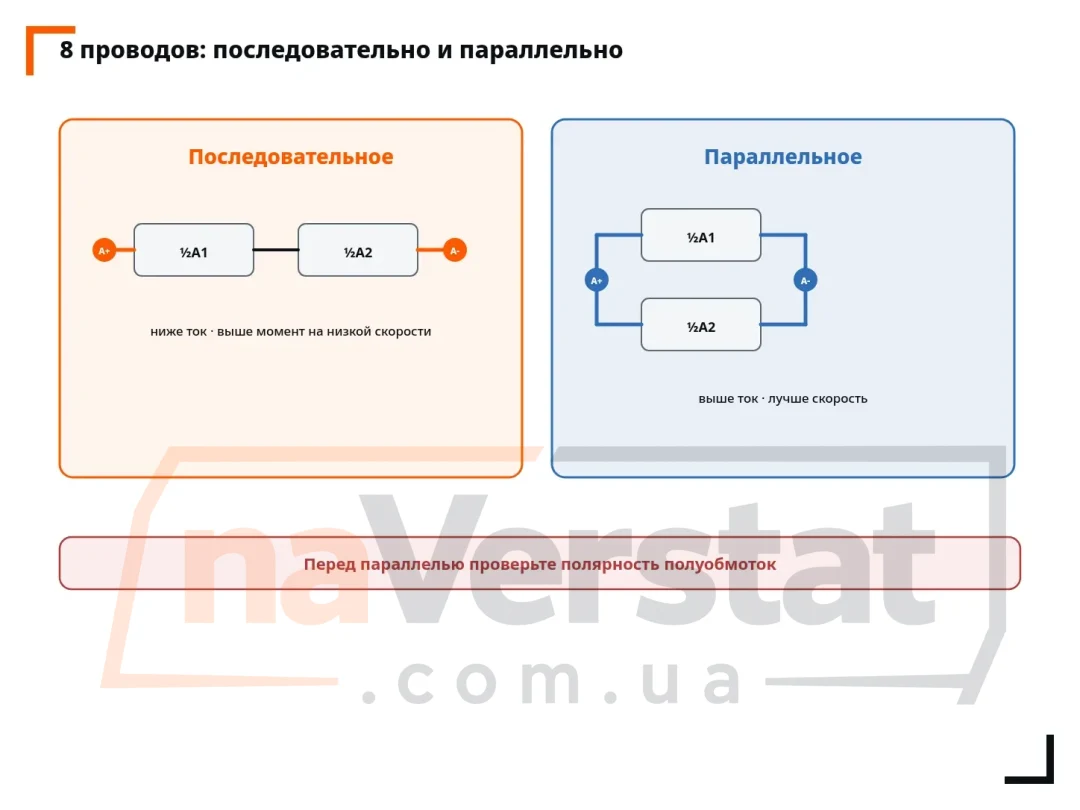
Восемь жил - четыре полуобмотки (по две на фазу) без общего среднего вывода «с завода». Это самый гибкий вариант: фазу можно собрать последовательно или параллельно.
| Соединение | Как собрать | Когда берут |
|---|---|---|
| Последовательное | Конец первой полуобмотки соединяют с началом второй; свободные концы - на A+ и A- (так же для B) | Ниже ток, выше напряжение на обмотке, хороший момент на низкой скорости |
| Параллельное | Начала полуобмоток вместе на A+, концы вместе на A- (так же для B) | Выше ток, ниже сопротивление, лучше скорость |
Перед параллельным соединением обязательно проверьте полярность полуобмоток: если соединить «встречно», момент упадёт до нуля. Проверка - тем же мультиметром и пробным кручением вала от руки при короткозамкнутой паре (вал должен «залипать» заметнее на правильной полярности) или по схеме из паспорта.
Подключение к драйверу: клеммы и сигналы
Силовая часть на драйверах из каталога одинакова по логике: A+ A- B+ B- на мотор, плюс и минус питания отдельно. Сигналы с контроллера - PUL (step), DIR (направление), и часто ENA (разрешение). Уровни логики зависят от модели: у DM542 входы принимают 5-24 В, у DM860H высокий уровень оптрона 4,5-5 В (для 12/24 В с контроллера ставят токоограничительный резистор по паспорту), у TB6600 ориентируются на схему конкретной платы.
Питание драйвера и питание логики контроллера разводят грамотно: «минус» сигналов и силовой GND соединяют в одной точке по схеме производителя, силовые кабели мотора держат короче и отдельно от USB/энкодеров. Подробнее о выборе между этими тремя драйверами - в сравнении TB6600, DM542 и DM860H.
Ток, микрошаг и первый запуск
Ток на драйвере выставляют не «на максимум», а по номиналу мотора для выбранной схемы обмоток. На цифровых драйверах (DM542, DM860H) шкала часто в пиковом токе: пик = RMS × 1,41. Если в паспорте мотора указан RMS, на DIP-переключателях ищут ближайшее большее значение пика и не превышают паспорт. На TB6600 рабочий диапазон 0,5-3,5 А (пик до 4,0 А) - этого хватает для небольших осей; DM542 держит пик до 4,2 А; DM860H - пик до 7,2 А (RMS до 6 А).
Микрошаг (1/8, 1/16, 1/32 и мельче) уменьшает вибрацию и делает движение тише, но увеличивает число импульсов на оборот. Контроллер и кабель step должны успевать по частоте: у DM860H заявлено до 200 кГц на импульсном входе. Для первого запуска ставьте умеренный микрошаг (1/8 или 1/16), малый ток, подвесьте ось без нагрузки и проверьте направление и отсутствие пропуска шагов.
Как не перепутать фазы на клеммнике
После того как четыре конца собраны, подпишите их маркером или термоусадкой с подписью A+, A-, B+, B-. На драйвере клеммник подписан так же. Если после первого пуска ось едет в противоположную сторону от ожидаемой в CAM - меняют местами всю пару A с парой B или инвертируют DIR в стойке. Если вал стоит и дёргается с гулом - концы внутри одной фазы перепутаны или одна фаза не до конца прозвонена.
Проверка «на столе» без механики: закрепите мотор, выставьте малый ток, подайте с контроллера медленные импульсы step. Вал должен крутиться ровно, без пропусков и без сильного нагрева за минуту-две. Затем поднимите ток до номинала выбранной схемы обмоток и повторите. Только после этого ставьте мотор на винт или ремень.
Питание драйвера и общий минус
Напряжение питания драйвера должно попадать в паспортный диапазон: для TB6600 это 9-42 В, для DM542 - 20-50 В, для DM860H - 24-110 В постоянного тока (или 18-80 В переменного на соответствующих клеммах). Блок питания берут с запасом по току под сумму осей. Сигнальный минус с контроллера и силовой GND драйвера соединяют так, как требует схема производителя: иначе импульсы step «не доходят» или драйвер работает нестабильно.
Отдельный блок на логику контроллера и отдельный мощный блок на драйверы - нормальная практика на станке. Главное - не смешивать полярность и не подавать 24 В логики на вход, рассчитанный на 5 В без резистора, если паспорт драйвера этого не допускает.
Типовые ошибки
- Подключили среднюю точку 6-проводного мотора на драйвер - драйвер и мотор греются, движения нет.
- Перепутали фазы A и B местами с концами внутри фазы так, что шаги идут вразнос - вал дёргается.
- Параллель на 8 проводах собрана встречно - момент пропал.
- Ток выставлен выше паспорта - мотор горячий уже на холостом ходу, изоляция страдает.
- Силовые провода мотора скручены вместе с кабелем концевиков - ложные срабатывания датчиков.
Цвета проводов: почему не верить «наугад»
В китайских моторах встречаются типовые наборы цветов (чёрный/зелёный на одну фазу, красный/синий на другую - и десятки других комбинаций). Без схемы из паспорта цвет - лишь подсказка. Единственный надёжный способ - омметр: пары с сопротивлением обмотки, между фазами - обрыв. После прозвона подпишите жилы термоусадкой с маркером A+, A-, B+, B- и больше не ориентируйтесь на заводской цвет.
FAQ
Можно ли подключить 6-проводный мотор к биполярному драйверу?
Да. Средние точки оставляют неподключёнными (полная обмотка) или используют одну половину обмотки (half-coil). На драйвер всё равно идут четыре конца.
Какой ток ставить на DIP после параллели 8 проводов?
По паспорту мотора для параллельной схемы. Пиковый ток на цифровом драйвере = RMS × 1,41; не превышайте паспорт и потолок драйвера.
Мотор гудит и не крутится - что проверить первым?
Пары обмоток, отсутствие средней точки на клеммнике (для 6 проводов), полярность параллели (для 8), наличие импульсов PUL и питания в диапазоне драйвера.
Короткий порядок работ
- Посчитать провода: 4, 6 или 8.
- Прозвонить пары мультиметром; для 6 - найти средние; для 8 - определить полуобмотки.
- Выбрать схему (полная / полу / последовательная / параллельная) и собрать четыре конца под A+ A- B+ B-.
- Подключить step/dir/ena и питание драйвера; выставить ток и микрошаг.
- Пробное движение без механики под нагрузкой; затем - с винтом или ремнём.
Шаговых двигателей в каталоге сейчас нет - в статье намеренно нет ссылок на моторы. Драйверы, к которым эти схемы подключают, собраны в категории драйверов шаговых двигателей: TB6600, DM542 и DM860H. Контроллер с импульсами step/dir - в контроллерах и платах управления, например Mach3 USB на 4 оси.