Кроковий двигун 4, 6 і 8 проводів: як підключити до драйвера
На верстаті ЧПУ вісь крутить кроковий двигун, а імпульси кроку і напрямку йому видає драйвер крокового двигуна. Перш ніж крутити гвинти струму на драйвері, треба зрозуміти, скільки проводів виходить з мотора і як вони сідають на клеми A+ A- B+ B-. Нижче - різниця між 4, 6 і 8 проводами, як продзвонити обмотки мультиметром і типові схеми підключення до драйверів з каталогу.
Біполярний і уніполярний: коротко
У типового гібридного крокового двигуна дві обмотки (фази A і B). Драйвер верстата ЧПУ для верстата ЧПУ біполярний: він сам міняє полярність на кінцях кожної обмотки. Тому на клемнику драйвера чотири силові клеми - A+, A-, B+, B- - і ще живлення та сигнал step/dir від контролера.
Уніполярна схема з середніми точками обмоток у сучасних драйверах для ЧПУ не використовується: середні відводи або залишають у повітрі, або з'єднують обмотки послідовно / паралельно так, щоб на драйвер знову йшли чотири кінці. Саме тому мотор на 6 або 8 проводів усе одно підключають до чотирьох клем драйвера - питання лише в тому, які жили вибрати.
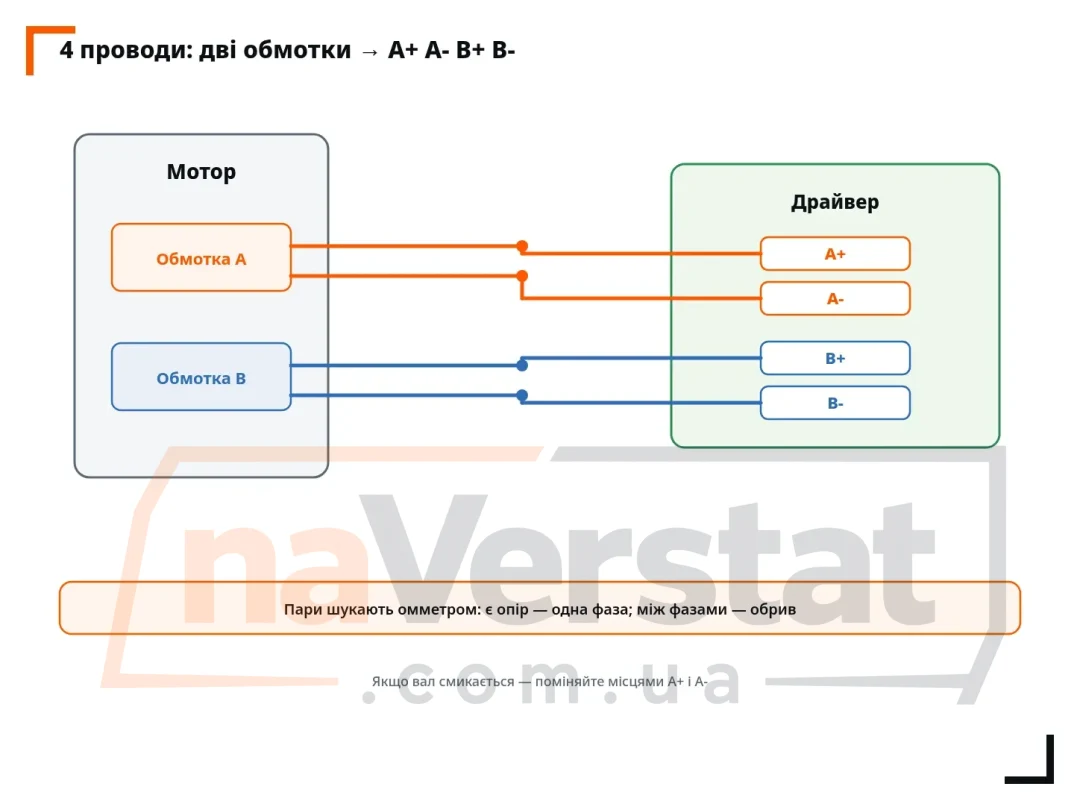
Мотор на 4 проводи
Найпростіший варіант: дві обмотки, чотири кінці. Кольори у виробників різні, тому на колір без схеми з паспорта орієнтуватися небезпечно. Пари шукають мультиметром у режимі опору:
- Візьміть один провід і перевірте опір до кожного з трьох інших.
- Та пара, де є опір обмотки (одиниці або десятки ом), - одна фаза. Два інші проводи - друга фаза.
- Між проводами різних фаз опір «нескінченний» (обрив).
Знайдені пари саджають на A+/A- і B+/B-. Якщо мотор після пуску дьоргається або гріється без руху - спробуйте поміняти місцями кінці однієї фази (поміняти A+ з A-): напрямок струму в обмотці зміниться, і кроки знову підуть узгоджено. Напрямок обертання осі потім розводять уже в стойці (інверсія dir) або міняючи місцями всю фазу A з B.
Мотор на 6 проводів
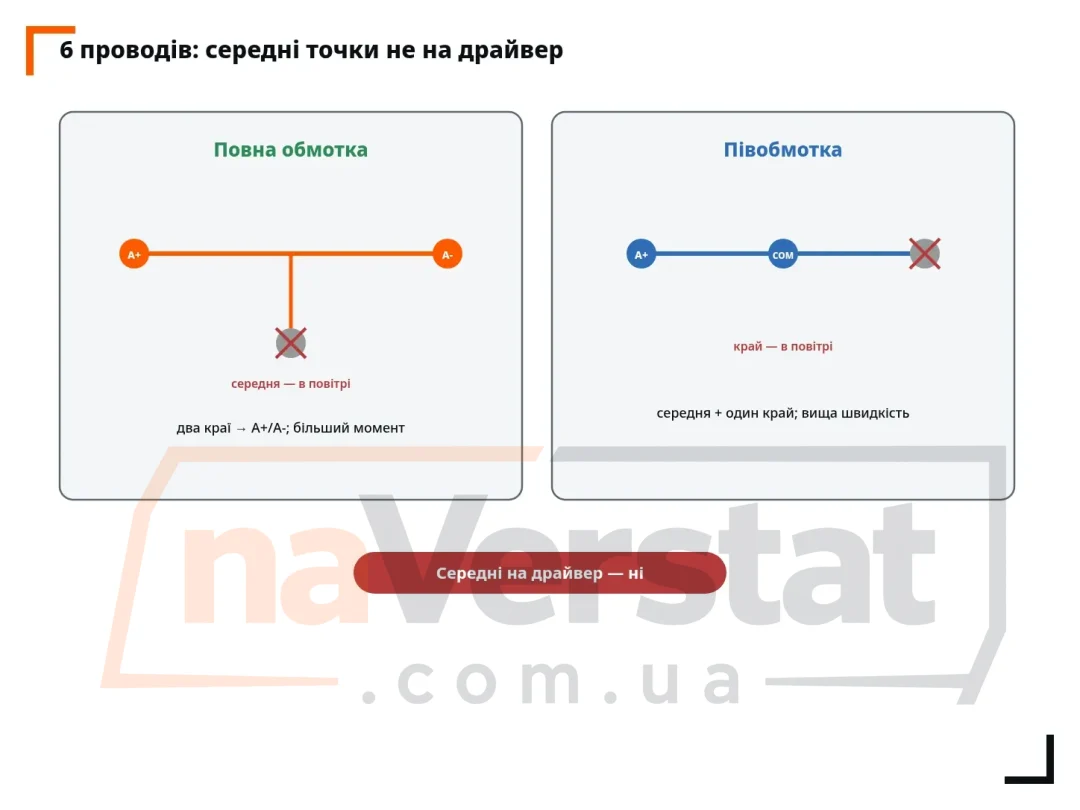
Шість жил - це дві обмотки з виведеною середньою точкою на кожній. Мультиметром картина така:
- Усередині однієї обмотки між крайнім і середнім - опір половини обмотки; між двома крайніми - повний опір.
- Між проводами різних обмоток - обрив.
Для біполярного драйвера середні точки не підключають. Є два робочі варіанти:
| Схема | Що саджають на драйвер | Наслідки |
|---|---|---|
| Повна обмотка | Два крайні проводи кожної фази; середні в повітрі | Більший момент на низькій швидкості, вищий опір |
| Півобмотка | Середня точка і один край; другий край у повітрі | Менший момент, нижчий опір, вища досяжна швидкість |
На верстатах ЧПУ з ремінною або гвинтовою передачею частіше беруть повну обмотку: момент на низькій швидкості важливіший за граничні об/хв мотора. Струм драйвера виставляють за номіналом обраної схеми з паспорта мотора - не за максимумом регулятора «на всяк випадок».
Мотор на 8 проводів
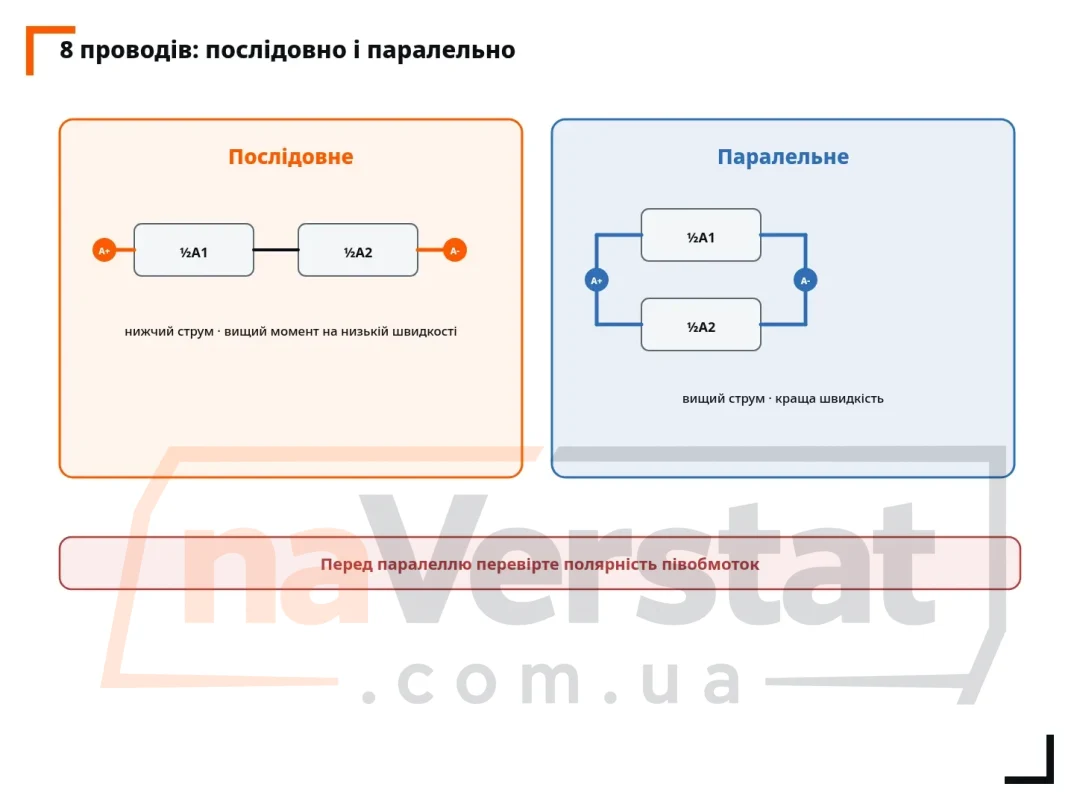
Вісім жил - чотири півобмотки (по дві на фазу) без спільного середнього виводу «з заводу». Це найгнучкіший варіант: фазу можна зібрати послідовно або паралельно.
| З'єднання | Як зібрати | Коли беруть |
|---|---|---|
| Послідовне | Кінець першої півобмотки з'єднують з початком другої; вільні кінці - на A+ і A- (так само для B) | Нижчий струм, вища напруга на обмотці, хороший момент на низькій швидкості |
| Паралельне | Початки півобмоток разом на A+, кінці разом на A- (так само для B) | Вищий струм, нижчий опір, краща швидкість |
Перед паралельним з'єднанням обов'язково перевірте полярність півобмоток: якщо з'єднати «зустрічно», момент упаде до нуля. Перевірка - тим самим мультиметром і пробним крученням вала від руки при короткозамкненій парі (вал повинен «залипати» помітніше на правильній полярності) або за схемою з паспорта.
Підключення до драйвера: клеми і сигнали
Силова частина на драйверах з каталогу однакова за логікою: A+ A- B+ B- на мотор, плюс і мінус живлення окремо. Сигнали з контролера - PUL (step), DIR (напрямок), і часто ENA (дозвіл). Рівні логіки залежать від моделі: у DM542 входи приймають 5-24 В, у DM860H високий рівень оптрона 4,5-5 В (для 12/24 В з контролера ставлять струмообмежувальний резистор за паспортом), у TB6600 орієнтуються на схему конкретної плати.
Живлення драйвера і живлення логіки контролера розводять грамотно: «мінус» сигналів і силовий GND з'єднують в одній точці за схемою виробника, силові кабелі мотора тримають коротшими і окремо від USB/енкодерів. Детальніше про вибір між цими трьома драйверами - у порівнянні TB6600, DM542 і DM860H.
Струм, мікрокрок і перший запуск
Струм на драйвері виставляють не «на максимум», а за номіналом мотора для обраної схеми обмоток. На цифрових драйверах (DM542, DM860H) шкала часто в піковому струмі: пік = RMS × 1,41. Якщо в паспорті мотора вказаний RMS, на DIP-перемикачах шукають найближче більше значення піка і не перевищують паспорт. На TB6600 робочий діапазон 0,5-3,5 А (пік до 4,0 А) - цього вистачає для невеликих осей; DM542 тримає пік до 4,2 А; DM860H - пік до 7,2 А (RMS до 6 А).
Мікрокрок (1/8, 1/16, 1/32 і дрібніше) зменшує вібрацію і робить рух тихішим, але збільшує кількість імпульсів на оберт. Контролер і кабель step мають встигати за частотою: у DM860H заявлено до 200 кГц на імпульсному вході. Для першого запуску ставте помірний мікрокрок (1/8 або 1/16), малий струм, підвісьте вісь без навантаження і перевірте напрямок та відсутність пропуску кроків.
Як не переплутати фази на клемнику
Після того як чотири кінці зібрані, підпишіть їх маркером або термоусадкою з підписом A+, A-, B+, B-. На драйвері клемник підписаний так само. Якщо після першого пуску вісь їде в протилежний бік від очікуваного в CAM - міняють місцями всю пару A з парою B або інвертують DIR у стойці. Якщо вал стоїть і дьоргається з гулом - кінці всередині однієї фази переплутані або одна фаза не до кінця продзвонена.
Перевірка «на столі» без механіки: закріпіть мотор, виставте малий струм, подайте з контролера повільні імпульси step. Вал має крутитися рівно, без пропусків і без сильного нагріву за хвилину-дві. Потім підніміть струм до номіналу обраної схеми обмоток і повторіть. Лише після цього ставте мотор на гвинт або ремінь.
Живлення драйвера і спільний мінус
Напруга живлення драйвера має потрапляти в паспортний діапазон: для TB6600 це 9-42 В, для DM542 - 20-50 В, для DM860H - 24-110 В постійного струму (або 18-80 В змінного на відповідних клемах). Блок живлення беруть з запасом по струму під суму осей. Сигнальний мінус з контролера і силовий GND драйвера з'єднують так, як вимагає схема виробника: інакше імпульси step «не доходять» або драйвер працює нестабільно.
Окремий блок на логіку контролера і окремий потужний блок на драйвери - нормальна практика на верстаті. Головне - не змішувати полярність і не подавати 24 В логіки на вхід, розрахований на 5 В без резистора, якщо паспорт драйвера цього не допускає.
Типові помилки
- Підключили середню точку 6-провідного мотора на драйвер - драйвер і мотор гріються, руху немає.
- Переплутали фази A і B місцями з кінцями всередині фази так, що кроки йдуть у рознос - вал дьоргається.
- Паралель на 8 проводах зібрана зустрічно - момент пропав.
- Струм виставлений вище паспорта - мотор гарячий уже на холостому ходу, ізоляція страждає.
- Силові проводи мотора скручені разом із кабелем кінцевиків - ложні спрацьовування датчиків.
Кольори проводів: чому не вірити «наугад»
У китайських моторах зустрічаються типові набори кольорів (чорний/зелений на одну фазу, червоний/синій на іншу - і десятки інших комбінацій). Без схеми з паспорта колір - лише підказка. Єдиний надійний спосіб - омметр: пари з опором обмотки, між фазами - обрив. Після продзвону підпишіть жили термоусадкою з маркером A+, A-, B+, B- і більше не орієнтуйтеся на заводський колір.
FAQ
Чи можна підключити 6-провідний мотор до біполярного драйвера?
Так. Середні точки залишають непідключеними (повна обмотка) або використовують одну половину обмотки (half-coil). На драйвер усе одно йдуть чотири кінці.
Який струм ставити на DIP після паралелі 8 проводів?
За паспортом мотора для паралельної схеми. Піковий струм на цифровому драйвері = RMS × 1,41; не перевищуйте паспорт і стелю драйвера.
Мотор гуде і не крутиться - що перевірити першим?
Пари обмоток, відсутність середньої точки на клемнику (для 6 проводів), полярність паралелі (для 8), наявність імпульсів PUL і живлення в діапазоні драйвера.
Короткий порядок робіт
- Порахувати проводи: 4, 6 або 8.
- Продзвонити пари мультиметром; для 6 - знайти середні; для 8 - визначити півобмотки.
- Вибрати схему (повна / пів / послідовна / паралельна) і зібрати чотири кінці під A+ A- B+ B-.
- Підключити step/dir/ena і живлення драйвера; виставити струм і мікрокрок.
- Пробний рух без механіки під навантаженням; потім - з гвинтом або ременем.
Шагових двигунів у каталозі зараз немає - у статті навмисно немає посилань на мотори. Драйвери, до яких ці схеми підключають, зібрані в категорії драйверів крокових двигунів: TB6600, DM542 і DM860H. Контролер з імпульсами step/dir - у контролерах і платах керування, наприклад Mach3 USB на 4 осі.