TB6600, DM542 і DM860H: який драйвер крокового двигуна обрати
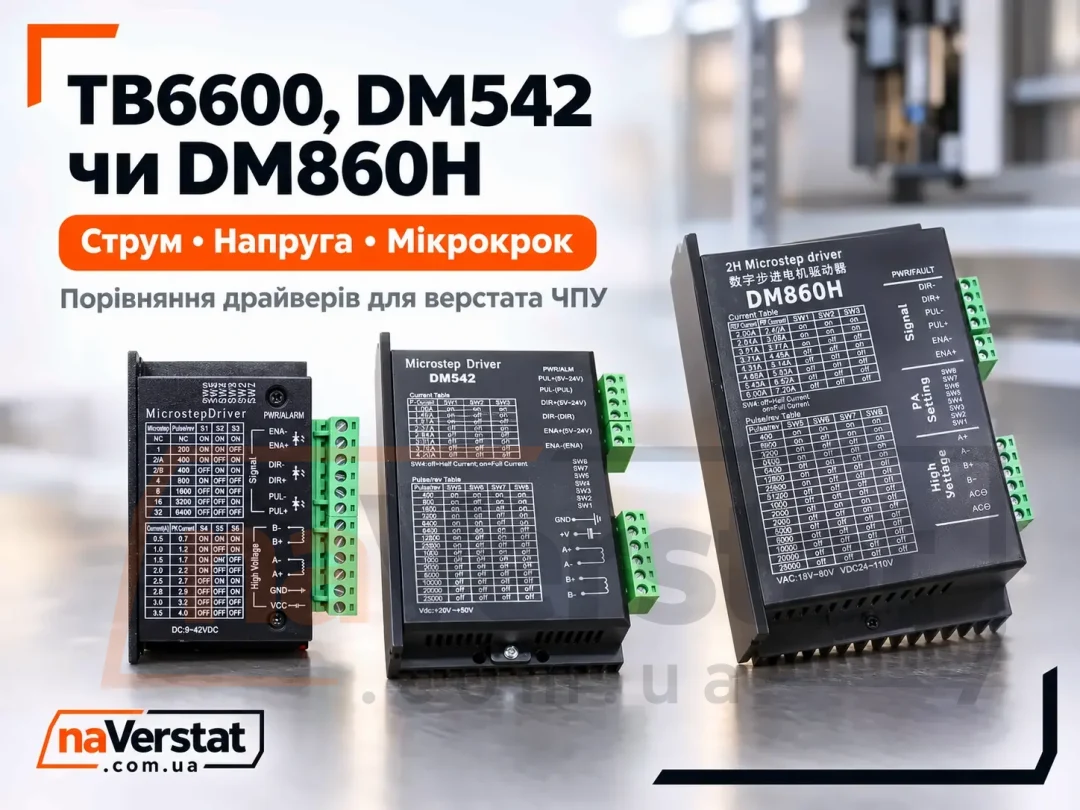
На осі верстата ЧПУ між контролером і кроковим двигуном стоїть драйвер: він приймає імпульси PUL/DIR і подає в обмотки струм потрібної форми. У категорії драйверів крокових двигунів на сайті три моделі - TB6600, DM542 і DM860H. Нижче - порівняння за струмом, напругою і мікрокроком і правило, коли яку брати.
Навіщо драйвер на верстаті ЧПУ
Контролер (Mach3 USB, NC Studio PCI чи інший) видає логічні імпульси кроку і напрямку. Сам по собі мотор від цих імпульсів не крутиться: потрібен силовий каскад, який комутує струм в обмотках A і B. Драйвер якраз і є цим каскадом плюс захист, мікрокрок і налаштування струму. Від правильного вибору залежить, чи триматиме вісь момент на розгоні, чи не грітиметься мотор і чи не пропускатиме кроки на швидкості.
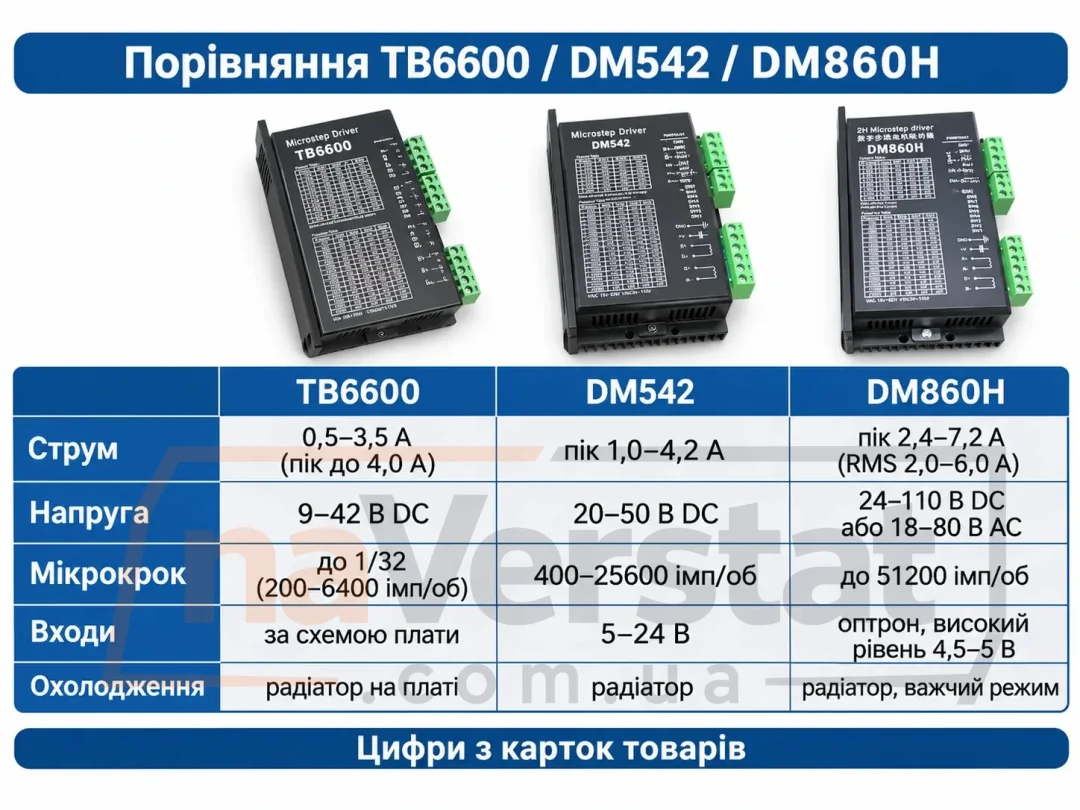
Порівняльна таблиця
| Параметр | TB6600 | DM542 | DM860H |
|---|---|---|---|
| Робочий / піковий струм | 0,5-3,5 А (пік до 4,0 А) | пік 1,0-4,2 А | пік 2,4-7,2 А (RMS 2,0-6,0 А) |
| Напруга живлення | 9-42 В DC | 20-50 В DC | 24-110 В DC або 18-80 В AC |
| Мікрокрок | до 1/32 (200-6400 імп/об) | 400-25600 імп/об | до 51200 імп/об |
| Входи PUL/DIR/ENA | за схемою плати | 5-24 В | оптрон, високий рівень 4,5-5 В |
| Охолодження | радіатор на платі | радіатор | радіатор, важчий режим |
Цифри взяті з карток товарів на сайті. DM556 у запити порівнянь потрапляє часто, але цієї моделі в каталозі немає - у таблиці її немає навмисно.
TB6600: компактний варіант до 3,5 А
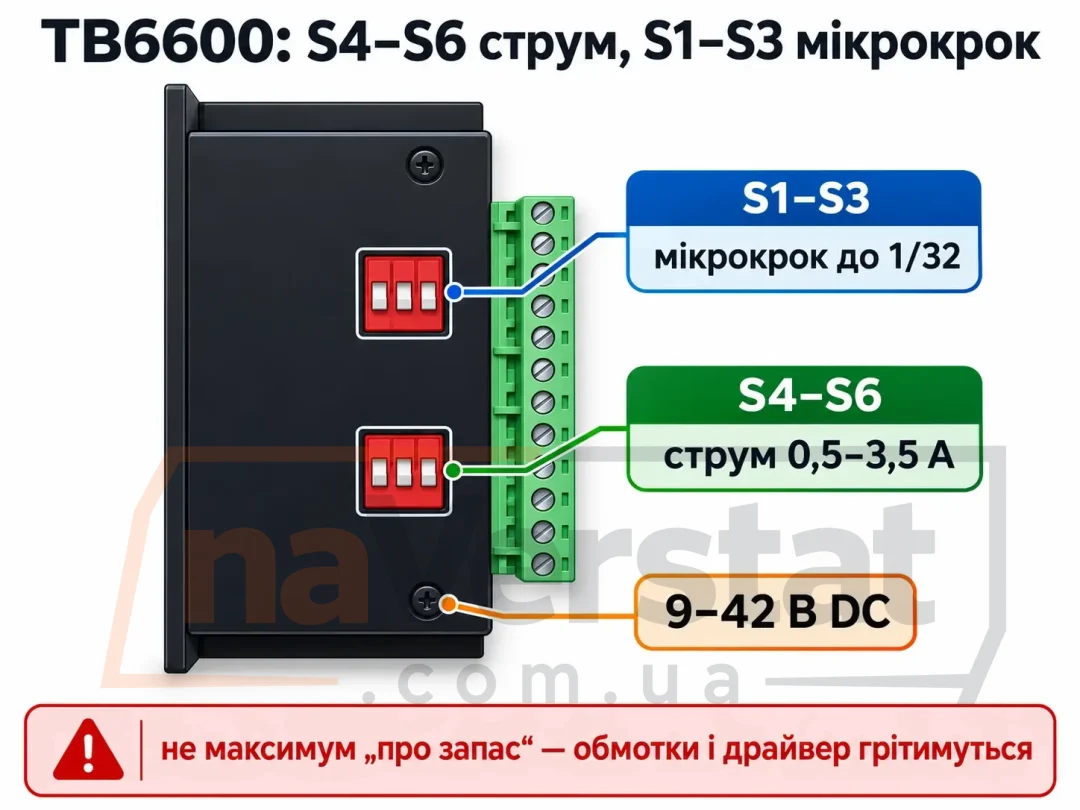
TB6600 - поширена плата для невеликих осей. Робочий струм 0,5-3,5 А виставляють перемикачами S4-S6; мікрокрок - S1-S3 аж до 1/32. Живлення 9-42 В постійного струму. Підходить, коли мотор невеликий за струмом і бюджет обмежений. Мінуси типової плати: якість збірки партій плаває, радіатор скромний, на довгій роботі з струмом біля стелі стежте за нагрівом.
DIP струму на корпусі підписані в амперах робочого діапазону; не ставте максимум «про запас», якщо паспорт мотора просить менше - обмотки і драйвер грітимуться зайве.
DM542: середній сегмент до 4,2 А пік
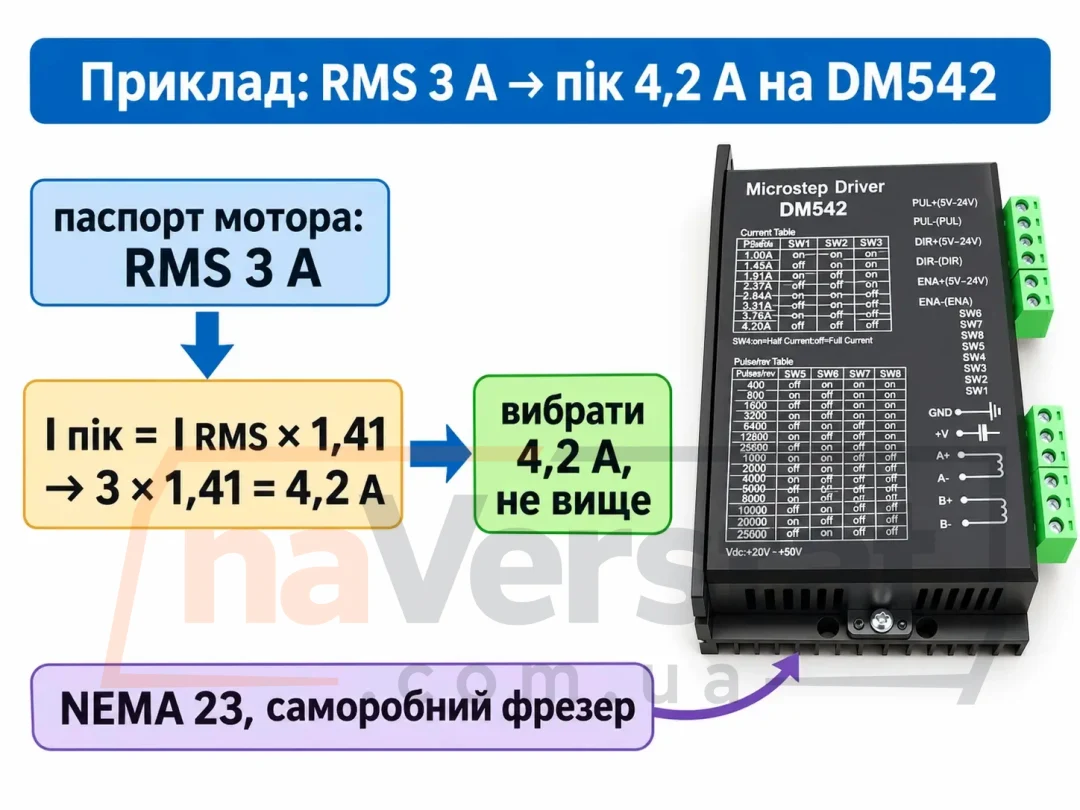
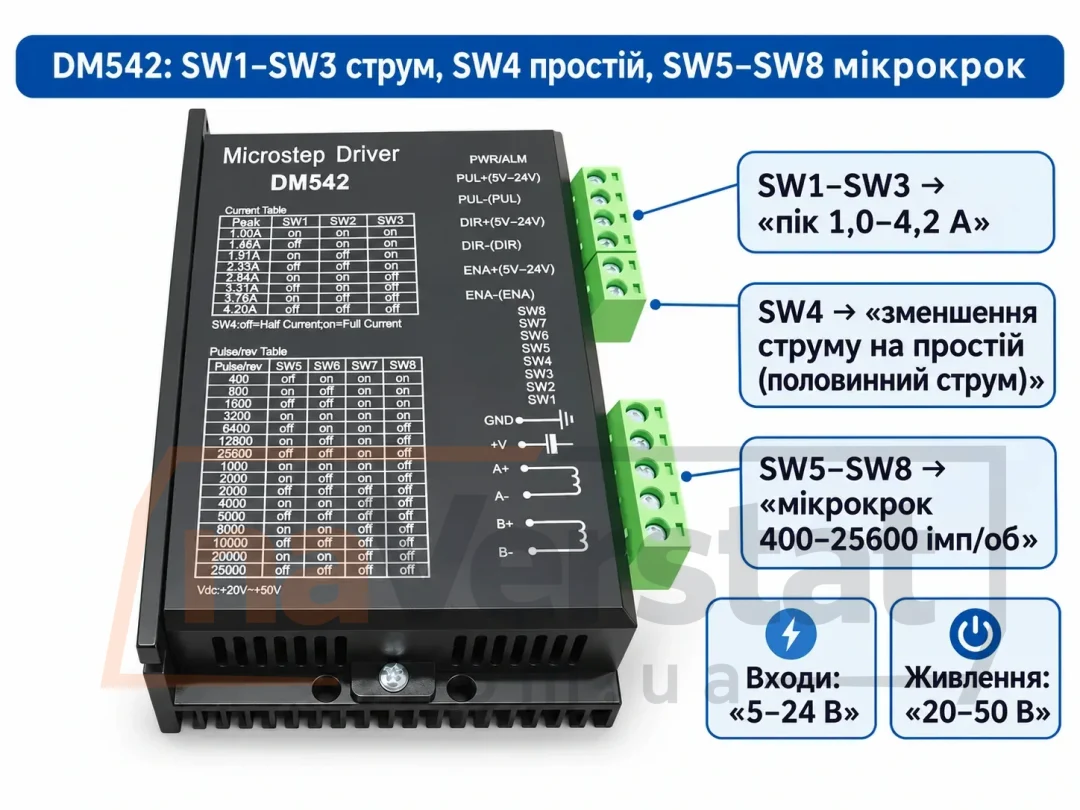
DM542 - «робоча конячка» середніх осей. Піковий струм 1,0-4,2 А (SW1-SW3), окремий SW4 зменшує струм на простої (half current / idle), мікрокрок SW5-SW8 від 400 до 25600 імпульсів на оберт. Живлення 20-50 В. Входи приймають 5-24 В - зручно стикувати і з 5-вольтовою логікою, і з 24-вольтовими контролерами без зайвих резисторів.
Якщо мотор у паспорті має RMS 3 А, на піковій шкалі шукайте значення 3 × 1,41 = 4,2 А і не перевищуйте. Для більшості саморобних фрезерів з NEMA 23 цього діапазону вистачає.
DM860H: високий струм і напруга
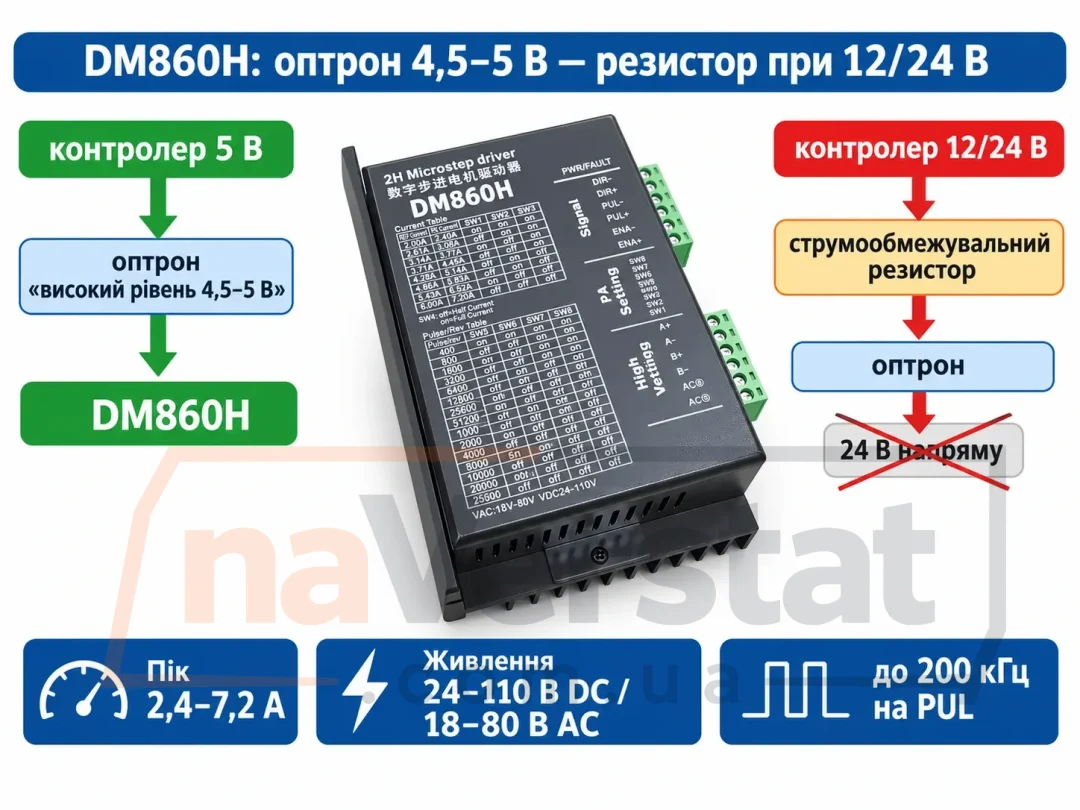
DM860H ставлять, коли фазний струм мотора вже не вміщається в DM542 або потрібна вища напруга живлення для швидкості. Пік 2,4-7,2 А (RMS 2,0-6,0 А), живлення 24-110 В DC або 18-80 В AC, мікрокрок до 51200, частота імпульсів до 200 кГц. Входи через оптрон: високий рівень 4,5-5 В; якщо контролер видає 12 або 24 В, ставте струмообмежувальний резистор за паспортом драйвера - інакше спалите світлодіод оптрона.
Це вже корпус із серйознішим радіатором. Має сенс на важких осях і великих крокових моторах; на маленькій NEMA 17 буде надлишком і за ціною, і за розміром.
Як вибрати: струм, напруга, запас
- Візьміть з паспорта мотора номінальний струм фази (RMS) для обраної схеми обмоток (див. статтю про 4, 6 і 8 проводів).
- На цифровому драйвері зі шкалою піка: I_peak = I_RMS × 1,41. Виберіть найближче значення DIP, не вище паспорта мотора і не вище стелі драйвера.
- Напруга блока живлення - у межах паспорта драйвера і з запасом під суму осей по струму блоку.
- Мікрокрок: для старту 1/8 або 1/16; дрібніший - тихіше, але більше імпульсів і вище вимоги до контролера.
Орієнтир без прив'язки до конкретних моторів (моторів у каталозі немає): TB6600 - малі осі з струмом до ~3 А; DM542 - середні до ~3 А RMS; DM860H - вище 3 А RMS або висока напруга живлення.
Підключення і налаштування струму
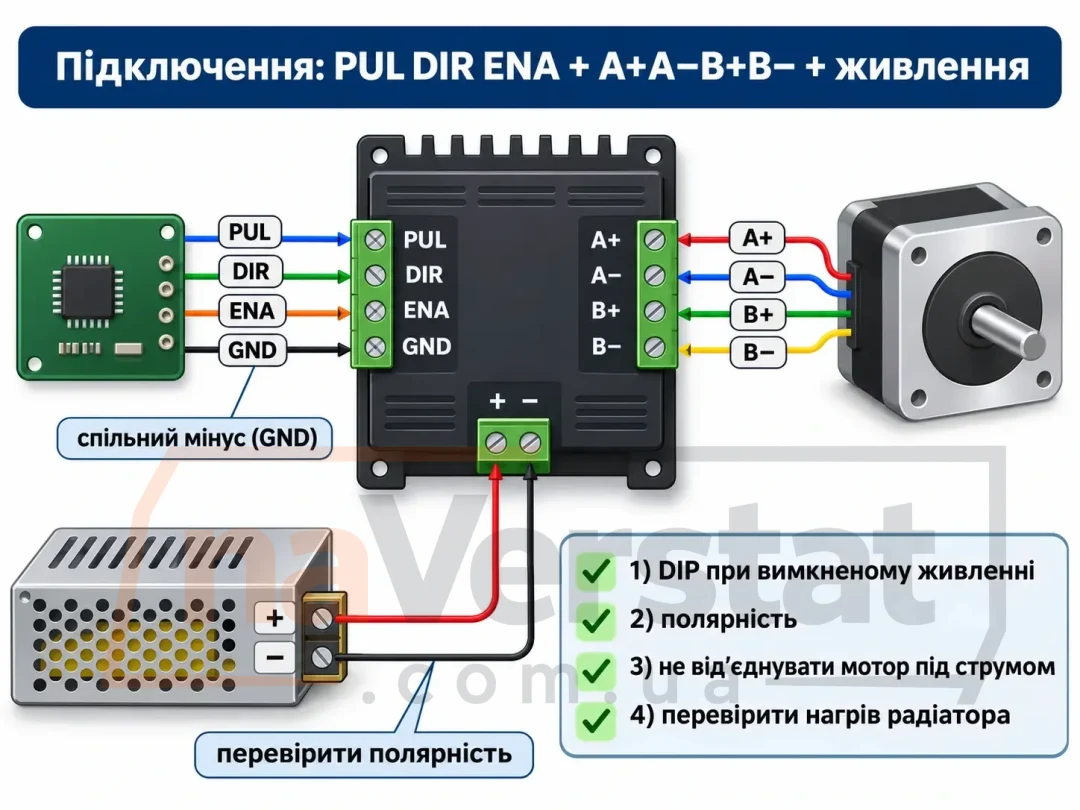
Силова частина на всіх трьох однакова за логікою: A+ A- B+ B- на мотор, плюс і мінус живлення окремо, PUL / DIR / ENA від контролера. Категорія контролерів дає карти з розкладкою step/dir. Перед першим пуском:
- Виставте струм і мікрокрок на DIP при вимкненому живленні драйвера.
- Перевірте полярність живлення - переполюсовка вбиває плату.
- Не від'єднуйте мотор під струмом: індукційний викид б'є по ключах.
- Після пуску відчуйте радіатор рукою на холостому ходу: сильний нагрів за хвилини - занизьте струм або покращіть обдув.
Напруга живлення і швидкість осі
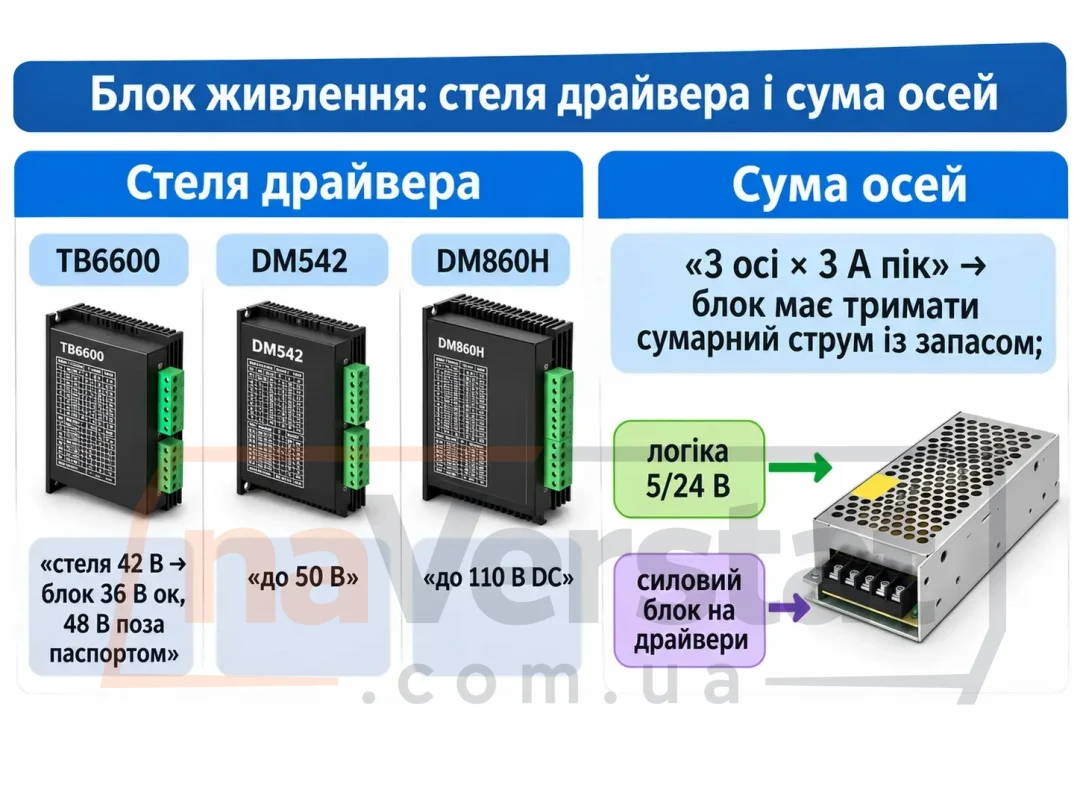
Струм задає момент, напруга живлення драйвера впливає на те, як швидко зростає струм в індуктивності обмотки на високій швидкості. Тому на швидких осях з важким мотором беруть драйвер з вищим допустимим U (DM542 до 50 В, DM860H до 110 В DC) і блок живлення ближче до верхньої межі паспорта - але без виходу за неї. На TB6600 стеля 42 В: блок 36 В з запасом по струму - робочий варіант, 48 В - вже поза паспортом.
Блок живлення рахують по сумі осей: якщо три осі по 3 А пік, блок має тримати сумарний струм з запасом і не просідати при одночасному розгоні. Окремий логічний блок 5/24 В для контролера і потужний блок на драйвери - нормальна практика.
Мікрокрок і навантаження на контролер
При мікрокроці 1/16 мотор на 200 кроків/об отримує 3200 імпульсів на оберт; при 1/32 - 6400. На довгій ходовій гвинті з кроком 5 мм і подачею 3000 мм/хв частота імпульсів уже вимірюється кілогерцами. USB-контролер і кабель step мають встигати; у DM860H заявлено до 200 кГц на вході PUL - це запас для дрібного мікрокроку на швидких осях. На старті ставте 1/8 або 1/16, перевірте відсутність пропуску кроків, і лише потім дрібніть, якщо потрібна тихіша робота.
Коли міняти TB6600 на DM542 або DM860H
Ознаки, що молодшого драйвера вже мало: радіатор не відводить тепло на робочому струмі, вісь пропускає кроки на розгоні при струмі в стелі драйвера, потрібна напруга живлення вище 42 В. Перехід на DM542 дає вищий пік (4,2 А) і зручні входи 5-24 В. Перехід на DM860H - коли RMS мотора вище можливості DM542 або потрібна висока напруга під швидкість.
PUL, DIR, ENA: сигнальна частина
PUL (STEP) - імпульс кроку: один імпульс (з урахуванням мікрокроку) зсуває вал на частку повного кроку. DIR задає напрямок рівнем високого/низького. ENA (ENABLE) на частині плат дозволяє або блокує силову частину: якщо ENA не підключити за схемою виробника, драйвер може не крутити мотор або навпаки тримати його завжди під струмом. На DM542 і DM860H клеми підписані на корпусі; на TB6600 орієнтуйтеся на шовкографію конкретної плати.
Довжина сигнального кабеля від контролера до драйвера - якомога коротша, вита пара або екран для PUL на довгих трасах. Не кладіть step-кабель у одну стяжку з силовими проводами мотора.
Радіатор і режим простою
На DM542 окремий перемикач SW4 зменшує струм, коли імпульсів немає: мотор менше гріється на паузах між кадрами, момент утримання падає. Якщо вісь під вертикальним навантаженням (Z з важким шпинделем) - перевірте, чи half-current не дає осі «поповзти» при вимкненому ENA/простої; інколи half-current вимикають на Z і лишають на X/Y.
TB6600 і DM860H теж гріються пропорційно струму і шпаруватості. Ставте драйвери на металеву панель шафи, залишайте повітряний зазор над радіатором, не накривайте плату кабелями. Якщо радіатор неможливо тримати рукою довше секунди на холостому ходу з робочим струмом - знизьте струм або додайте обдув.
Типові помилки
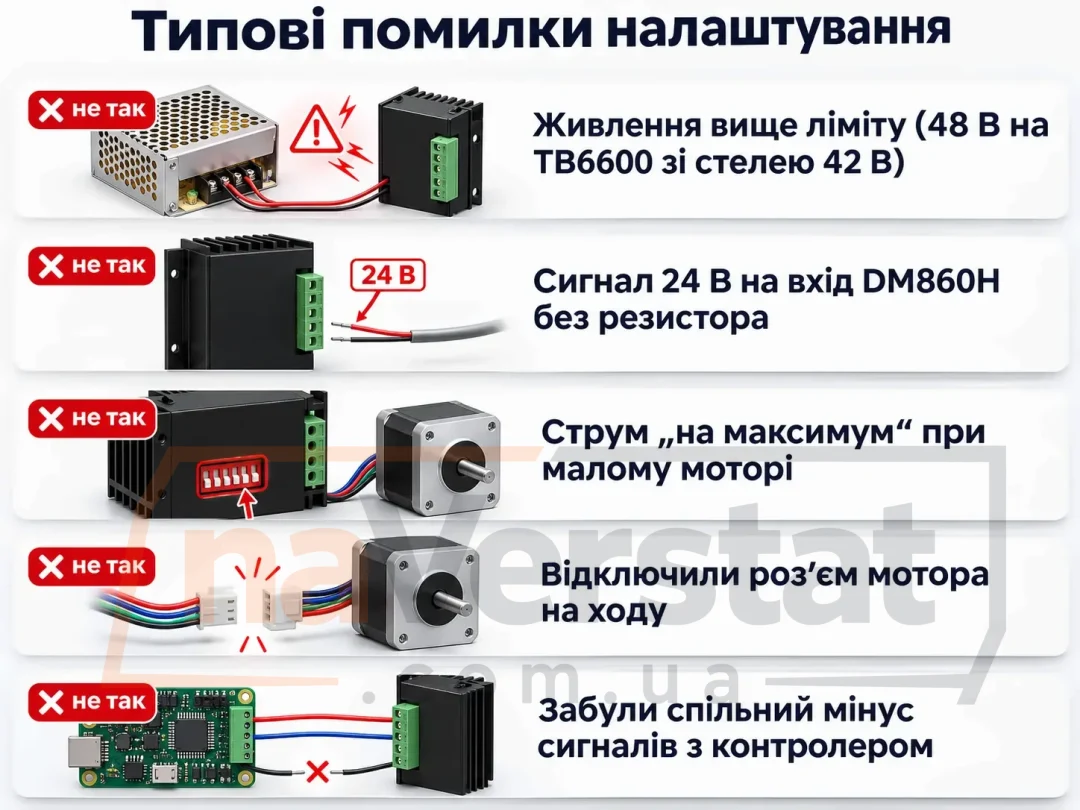
- Живлення вище ліміту (наприклад 48 В на TB6600 з стелею 42 В).
- Сигнал 24 В на вхід DM860H без резистора.
- Струм «на максимум» при малому моторі - мотор гарячий, момент не більший.
- Відключили роз'єм мотора на ходу.
- Забули спільний мінус сигналів з контролером - імпульси «не доходять».
FAQ
TB6600 чи DM542 для першого верстата?
Якщо струм мотора до 3 А і бюджет тісний - TB6600. Якщо хочете входи 5-24 В і спокійнішу експлуатацію в середньому сегменті - DM542.
Чи замінить DM860H молодші моделі на всіх осях?
Технічно так, але це дорожче і більший радіатор. На легких осях достатньо TB6600 або DM542.
Де розпіновка мотора?
У статті «Кроковий двигун 4, 6 і 8 проводів» - як знайти обмотки і зібрати A+ A- B+ B-.
Усі три драйвери в наявності в категорії драйверів крокових двигунів.