TB6600, DM542 или DM860H: какой драйвер шагового двигателя выбрать
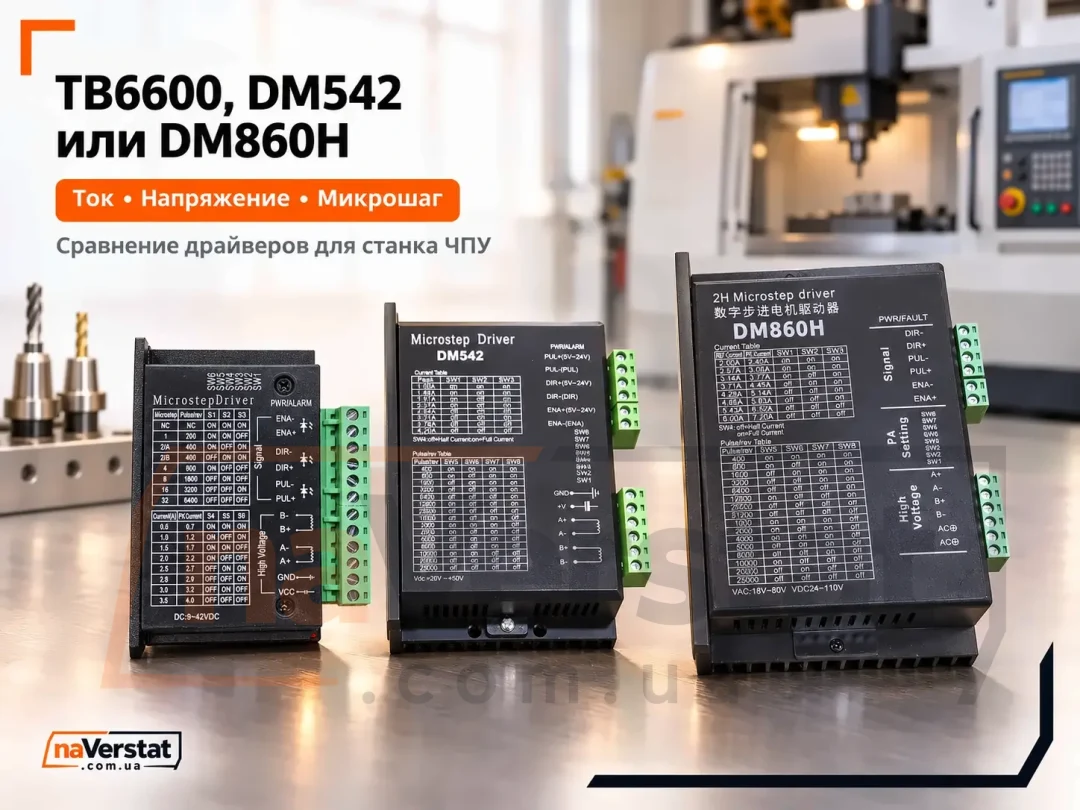
На оси станка ЧПУ между контроллером и шаговым двигателем стоит драйвер: он принимает импульсы PUL/DIR и подаёт в обмотки ток нужной формы. В категории драйверов шаговых двигателей на сайте три модели - TB6600, DM542 и DM860H. Ниже - сравнение по току, напряжению и микрошагу и правило, когда какой брать.
Зачем драйвер на станке ЧПУ
Контроллер (Mach3 USB, NC Studio PCI или другой) выдаёт логические импульсы шага и направления. Сам по себе мотор от этих импульсов не крутится: нужен силовой каскад, который коммутирует ток в обмотках A и B. Драйвер как раз и есть этим каскадом плюс защита, микрошаг и настройка тока. От правильного выбора зависит, будет ли ось держать момент на разгоне, не будет ли греться мотор и не будет ли пропускать шаги на скорости.
Сравнительная таблица
| Параметр | TB6600 | DM542 | DM860H |
|---|---|---|---|
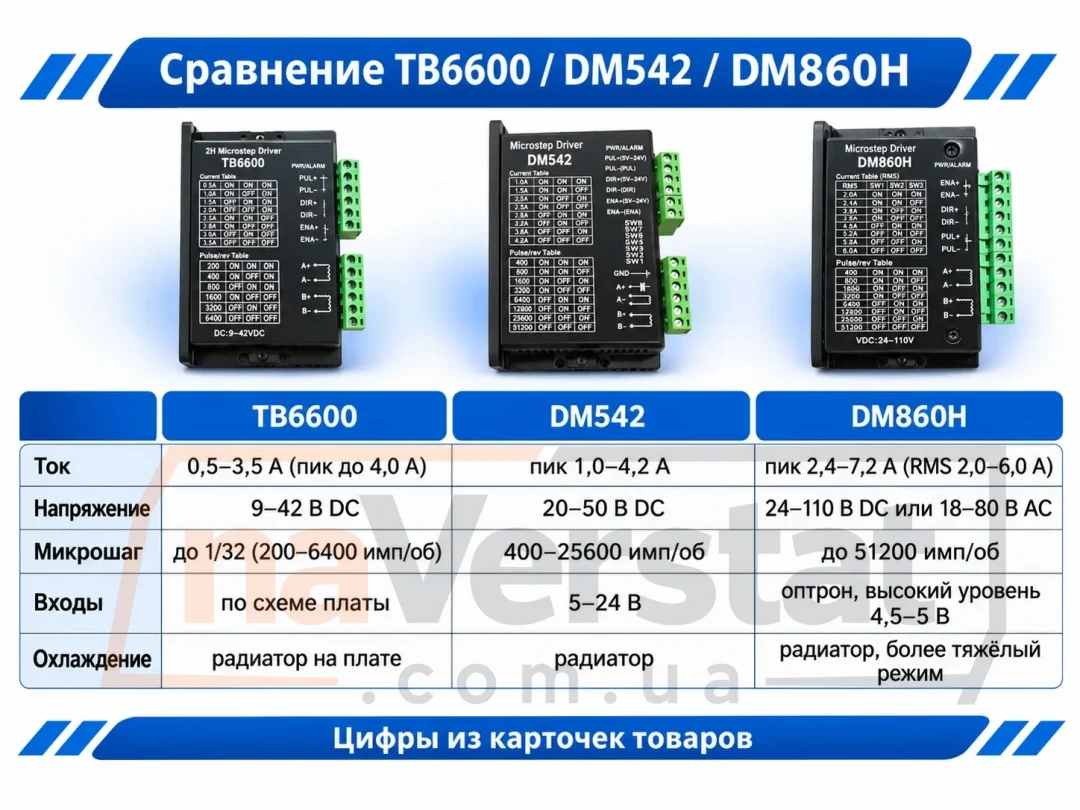
| Рабочий / пиковый ток | 0,5-3,5 А (пик до 4,0 А) | пик 1,0-4,2 А | пик 2,4-7,2 А (RMS 2,0-6,0 А) |
| Напряжение питания | 9-42 В DC | 20-50 В DC | 24-110 В DC или 18-80 В AC |
| Микрошаг | до 1/32 (200-6400 имп/об) | 400-25600 имп/об | до 51200 имп/об |
| Входы PUL/DIR/ENA | по схеме платы | 5-24 В | оптрон, высокий уровень 4,5-5 В |
| Охлаждение | радиатор на плате | радиатор | радиатор, более тяжёлый режим |
Цифры взяты из карточек товаров на сайте. DM556 в запросы сравнений попадает часто, но этой модели в каталоге нет - в таблице её нет намеренно.
TB6600: компактный вариант до 3,5 А
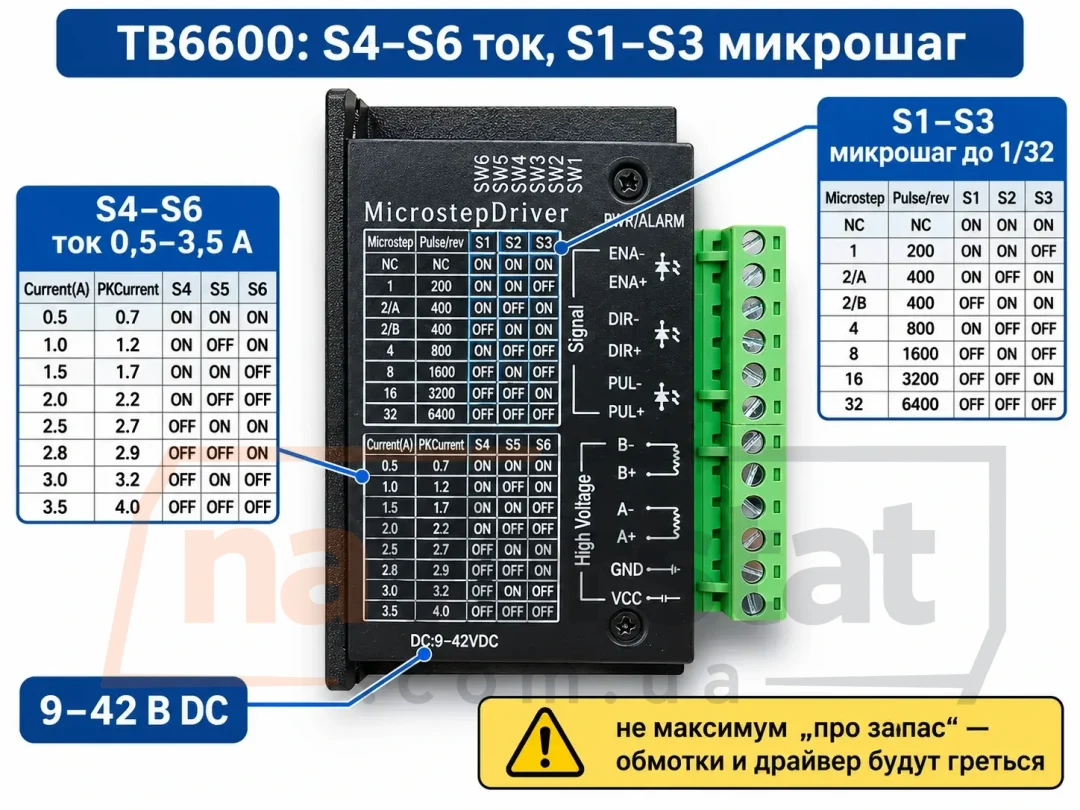
TB6600 - распространённая плата для небольших осей. Рабочий ток 0,5-3,5 А выставляют переключателями S4-S6; микрошаг - S1-S3 вплоть до 1/32. Питание 9-42 В постоянного тока. Подходит, когда мотор небольшой по току и бюджет ограничен. Минусы типовой платы: качество сборки партий плавает, радиатор скромный, на долгой работе с током у потолка следите за нагревом.
DIP тока на корпусе подписаны в амперах рабочего диапазона; не ставьте максимум «про запас», если паспорт мотора просит меньше - обмотки и драйвер будут греться лишнее.
DM542: средний сегмент до 4,2 А пик
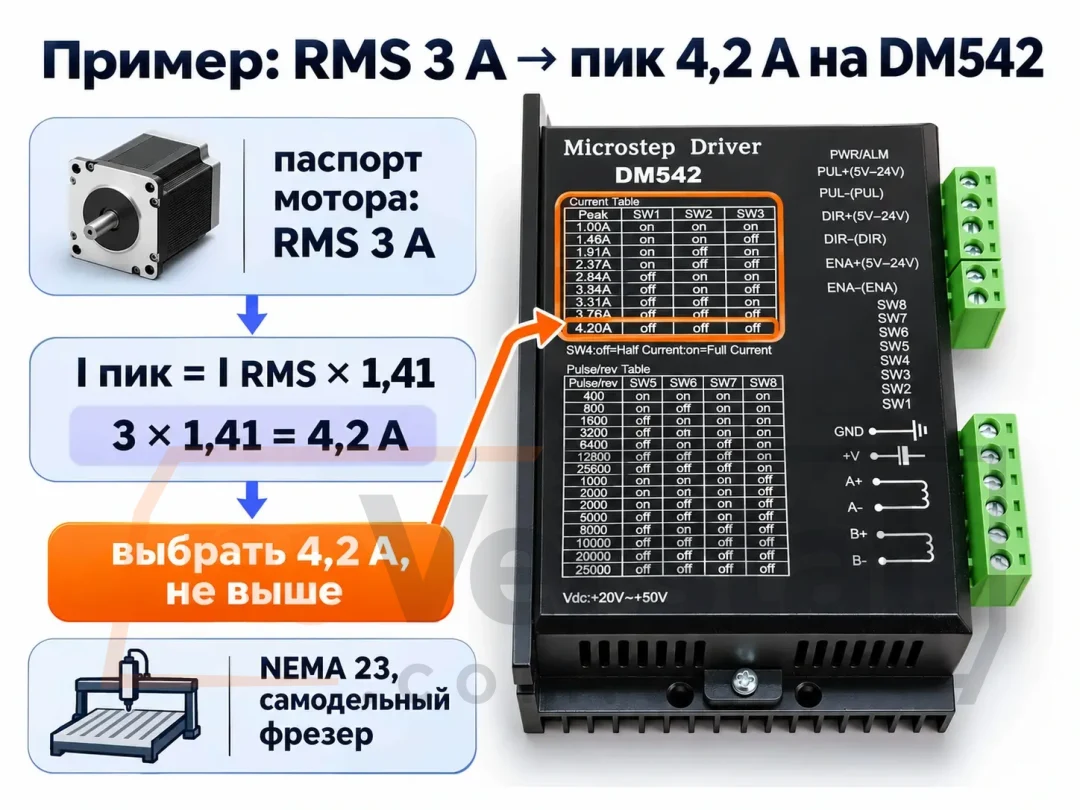
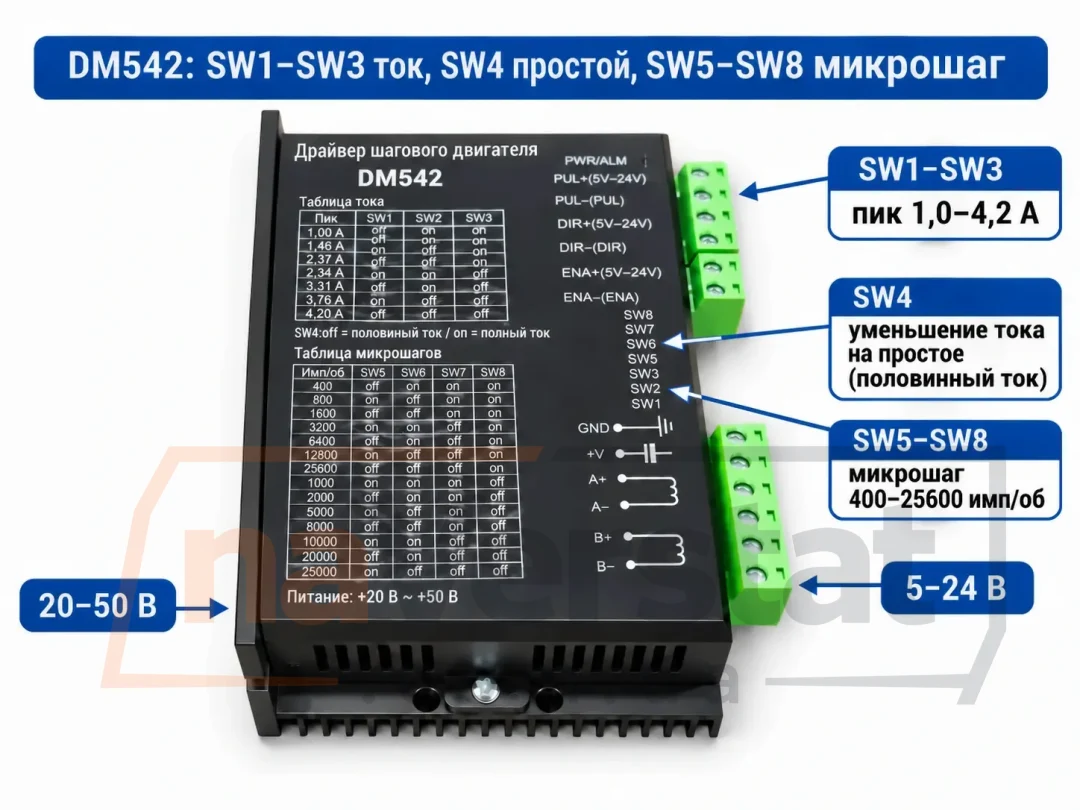
DM542 - «рабочая лошадка» средних осей. Пиковый ток 1,0-4,2 А (SW1-SW3), отдельный SW4 уменьшает ток на простое (half current / idle), микрошаг SW5-SW8 от 400 до 25600 импульсов на оборот. Питание 20-50 В. Входы принимают 5-24 В - удобно стыковать и с 5-вольтовой логикой, и с 24-вольтовыми контроллерами без лишних резисторов.
Если мотор в паспорте имеет RMS 3 А, на пиковой шкале ищите значение 3 × 1,41 = 4,2 А и не превышайте. Для большинства самодельных фрезеров с NEMA 23 этого диапазона хватает.
DM860H: высокий ток и напряжение
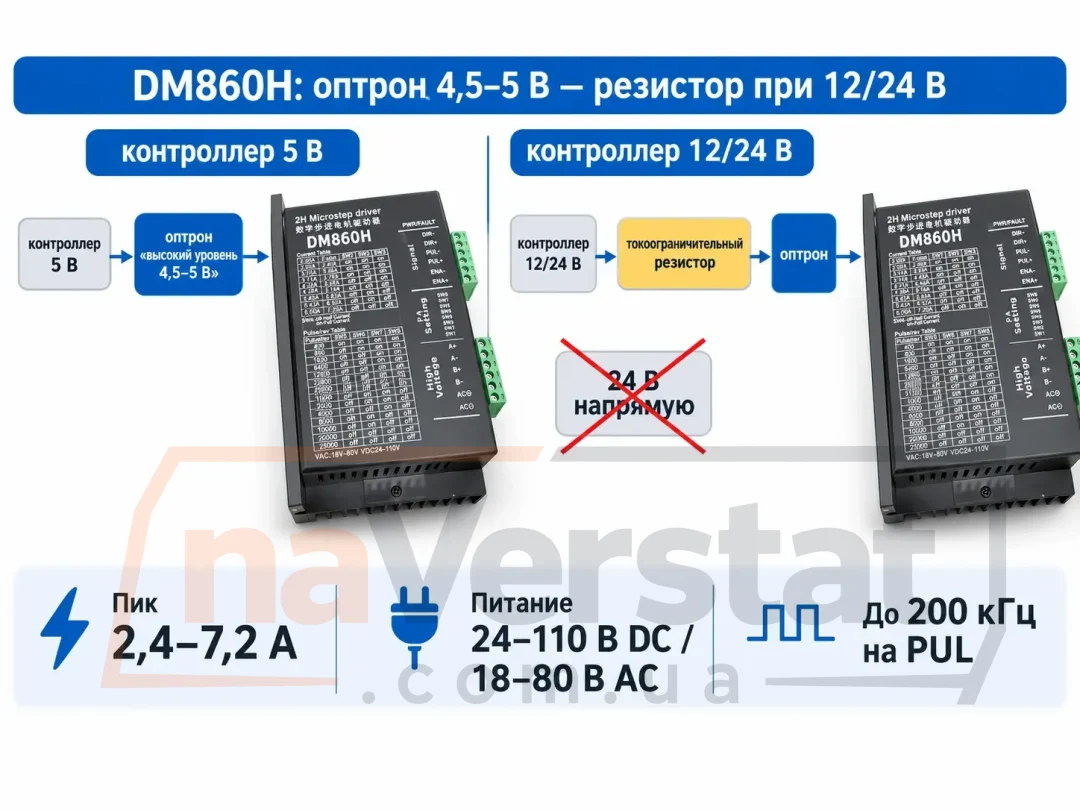
DM860H ставят, когда фазный ток мотора уже не помещается в DM542 или нужно более высокое напряжение питания для скорости. Пик 2,4-7,2 А (RMS 2,0-6,0 А), питание 24-110 В DC или 18-80 В AC, микрошаг до 51200, частота импульсов до 200 кГц. Входы через оптрон: высокий уровень 4,5-5 В; если контроллер выдаёт 12 или 24 В, ставьте токоограничительный резистор по паспорту драйвера - иначе сожжёте светодиод оптрона.
Это уже корпус с более серьёзным радиатором. Имеет смысл на тяжёлых осях и крупных шаговых моторах; на маленькой NEMA 17 будет избытком и по цене, и по размеру.
Как выбрать: ток, напряжение, запас
- Возьмите из паспорта мотора номинальный ток фазы (RMS) для выбранной схемы обмоток (см. статью про 4, 6 и 8 проводов).
- На цифровом драйвере со шкалой пика: I_peak = I_RMS × 1,41. Выберите ближайшее значение DIP, не выше паспорта мотора и не выше потолка драйвера.
- Напряжение блока питания - в пределах паспорта драйвера и с запасом под сумму осей по току блока.
- Микрошаг: для старта 1/8 или 1/16; более мелкий - тише, но больше импульсов и выше требования к контроллеру.
Ориентир без привязки к конкретным моторам (моторов в каталоге нет): TB6600 - малые оси с током до ~3 А; DM542 - средние до ~3 А RMS; DM860H - выше 3 А RMS или высокое напряжение питания.
Подключение и настройка тока
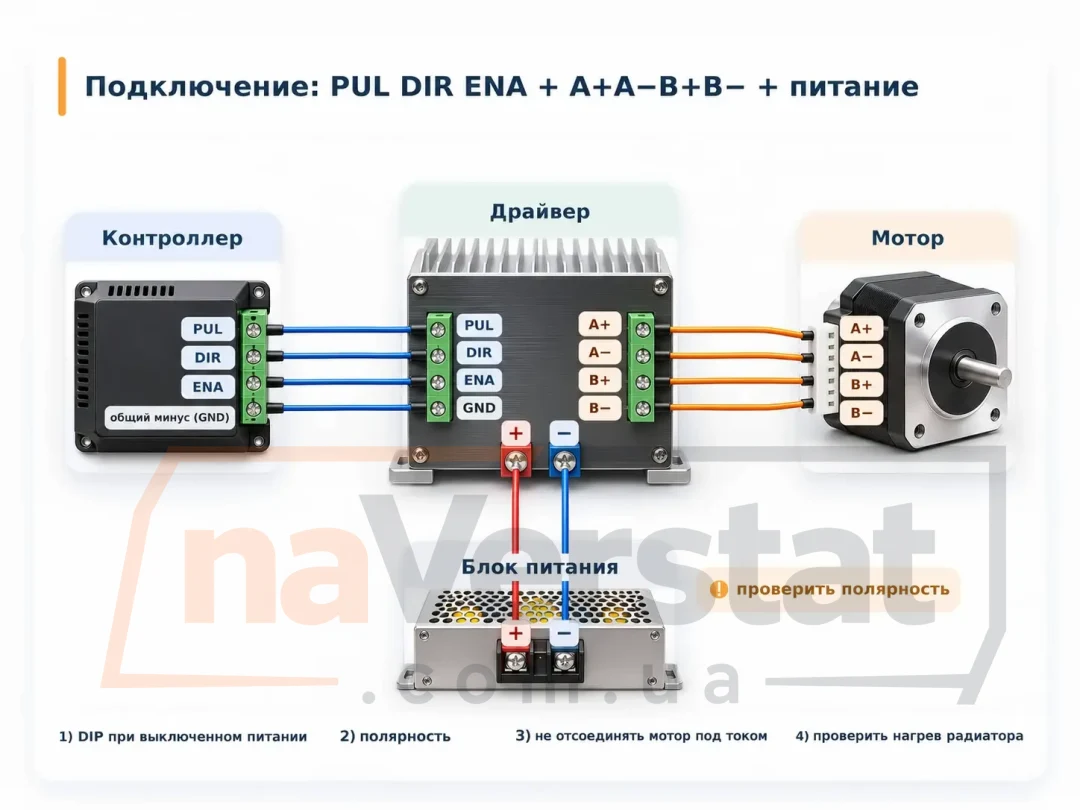
Силовая часть на всех трёх одинакова по логике: A+ A- B+ B- на мотор, плюс и минус питания отдельно, PUL / DIR / ENA от контроллера. Категория контроллеров даёт платы с раскладкой step/dir. Перед первым пуском:
- Выставьте ток и микрошаг на DIP при выключенном питании драйвера.
- Проверьте полярность питания - переполюсовка убивает плату.
- Не отсоединяйте мотор под током: индукционный выброс бьёт по ключам.
- После пуска ощутите радиатор рукой на холостом ходу: сильный нагрев за минуты - занизьте ток или улучшите обдув.
Напряжение питания и скорость оси
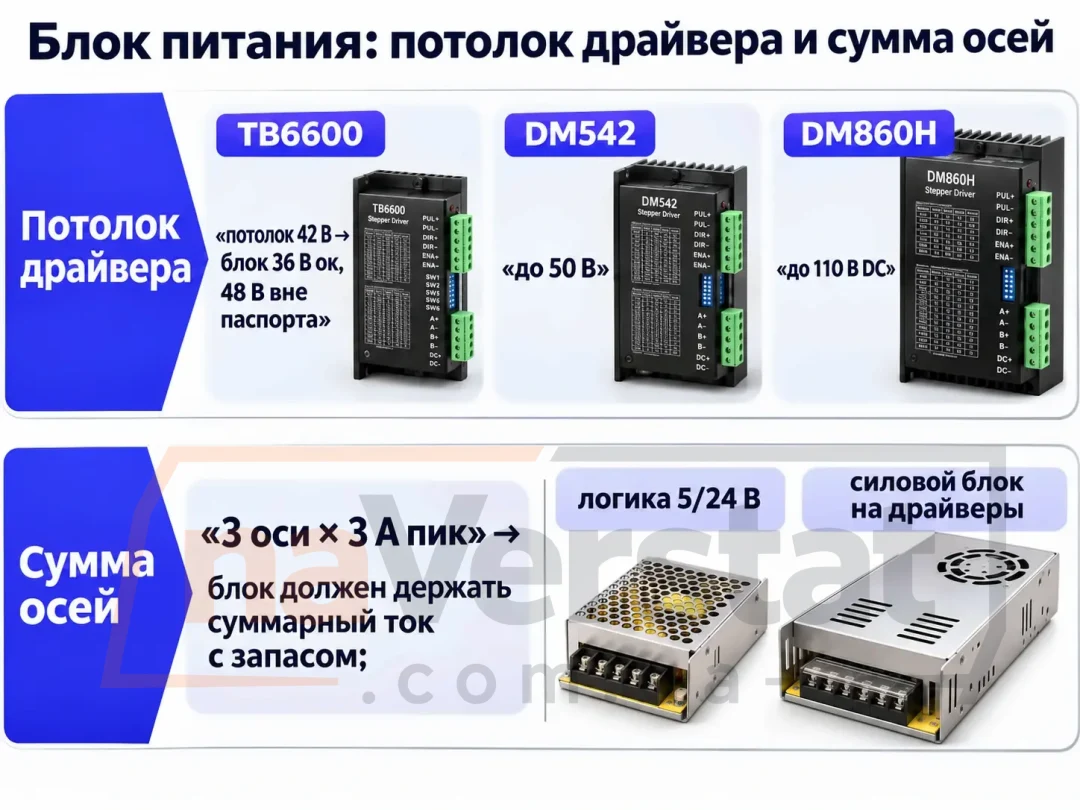
Ток задаёт момент, напряжение питания драйвера влияет на то, как быстро растёт ток в индуктивности обмотки на высокой скорости. Поэтому на быстрых осях с тяжёлым мотором берут драйвер с более высоким допустимым U (DM542 до 50 В, DM860H до 110 В DC) и блок питания ближе к верхней границе паспорта - но без выхода за неё. На TB6600 потолок 42 В: блок 36 В с запасом по току - рабочий вариант, 48 В - уже вне паспорта.
Блок питания считают по сумме осей: если три оси по 3 А пик, блок должен держать суммарный ток с запасом и не проседать при одновременном разгоне. Отдельный логический блок 5/24 В для контроллера и мощный блок на драйверы - нормальная практика.
Микрошаг и нагрузка на контроллер
При микрошаге 1/16 мотор на 200 шагов/об получает 3200 импульсов на оборот; при 1/32 - 6400. На длинном ходовом винте с шагом 5 мм и подачей 3000 мм/мин частота импульсов уже измеряется килогерцами. USB-контроллер и кабель step должны успевать; у DM860H заявлено до 200 кГц на входе PUL - это запас для мелкого микрошага на быстрых осях. На старте ставьте 1/8 или 1/16, проверьте отсутствие пропуска шагов, и только потом мельчите, если нужна более тихая работа.
Когда менять TB6600 на DM542 или DM860H
Признаки, что младшего драйвера уже мало: радиатор не отводит тепло на рабочем токе, ось пропускает шаги на разгоне при токе в потолке драйвера, нужно напряжение питания выше 42 В. Переход на DM542 даёт более высокий пик (4,2 А) и удобные входы 5-24 В. Переход на DM860H - когда RMS мотора выше возможности DM542 или нужно высокое напряжение под скорость.
PUL, DIR, ENA: сигнальная часть
PUL (STEP) - импульс шага: один импульс (с учётом микрошага) сдвигает вал на долю полного шага. DIR задаёт направление уровнем высокого/низкого. ENA (ENABLE) на части плат разрешает или блокирует силовую часть: если ENA не подключить по схеме производителя, драйвер может не крутить мотор или наоборот держать его всегда под током. На DM542 и DM860H клеммы подписаны на корпусе; на TB6600 ориентируйтесь на шелкографию конкретной платы.
Длина сигнального кабеля от контроллера до драйвера - как можно короче, витая пара или экран для PUL на длинных трассах. Не кладите step-кабель в одну стяжку с силовыми проводами мотора.
Радиатор и режим простоя
На DM542 отдельный переключатель SW4 уменьшает ток, когда импульсов нет: мотор меньше греется на паузах между кадрами, момент удержания падает. Если ось под вертикальной нагрузкой (Z с тяжёлым шпинделем) - проверьте, не даёт ли half-current оси «поползти» при выключенном ENA/простое; half-current на Z часто отключают на Z и оставляют на X/Y.
TB6600 и DM860H тоже греются пропорционально току и скважности. Ставьте драйверы на металлическую панель шкафа, оставляйте воздушный зазор над радиатором, не накрывайте плату кабелями. Если радиатор невозможно держать рукой дольше секунды на холостом ходу с рабочим током - снизьте ток или добавьте обдув.
Типовые ошибки
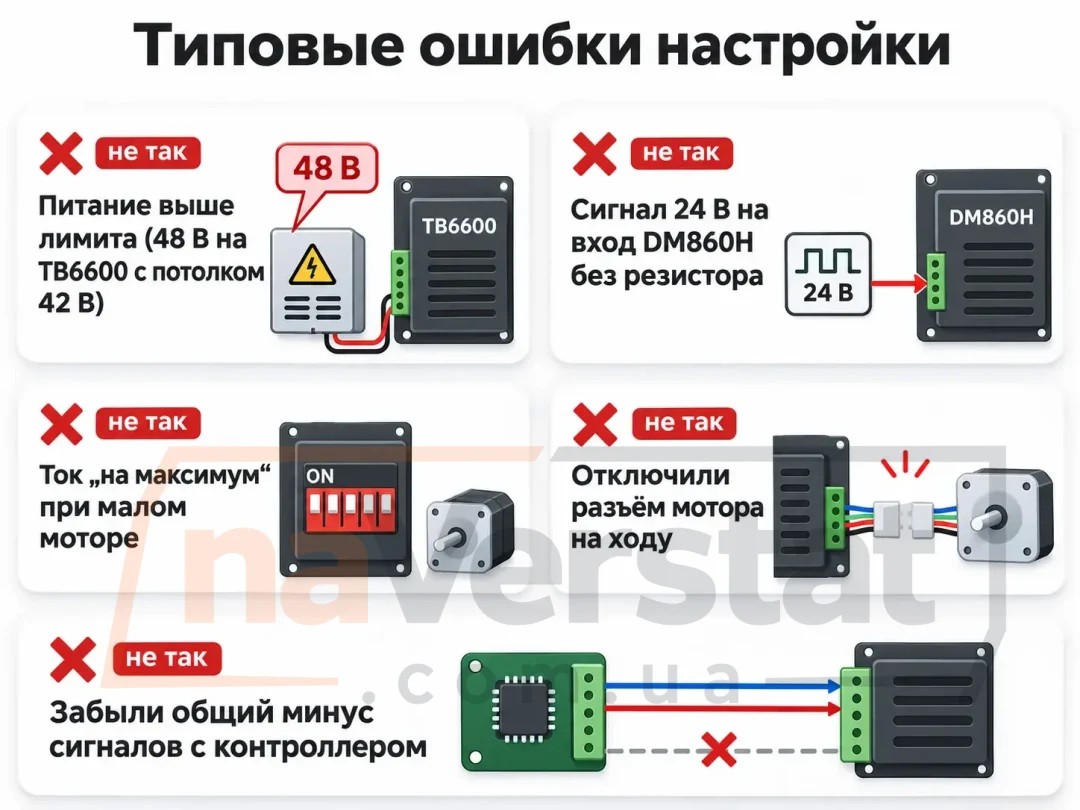
- Питание выше лимита (например 48 В на TB6600 с потолком 42 В).
- Сигнал 24 В на вход DM860H без резистора.
- Ток «на максимум» при малом моторе - мотор горячий, момент не больше.
- Отключили разъём мотора на ходу.
- Забыли общий минус сигналов с контроллером - импульсы «не доходят».
FAQ
TB6600 или DM542 для первого станка?
Если ток мотора до 3 А и бюджет тесный - TB6600. Если хотите входы 5-24 В и более спокойную эксплуатацию в среднем сегменте - DM542.
Заменит ли DM860H младшие модели на всех осях?
Технически да, но это дороже и больший радиатор. На лёгких осях достаточно TB6600 или DM542.
Где распиновка мотора?
В статье «Шаговый двигатель 4, 6 и 8 проводов» - как найти обмотки и собрать A+ A- B+ B-.
Все три драйвера в наличии в категории драйверов шаговых двигателей.