GRBL на Arduino Uno для верстата ЧПК: прошивка і налаштування
GRBL - відкрита прошивка для мікроконтролера ATmega328P, яка приймає G-код по USB і видає імпульси STEP/DIR на драйвери трьох осей. На саморобному фрезері чи гравері її ставлять на плату, сумісну з Arduino Uno R3, зверху - модуль CNC Shield з драйверами. Нижче - стек заліза, прошивка через Arduino IDE, розрахунок steps/mm, відправка G-коду і межі порівняно з Mach3 і автономним DSP. Плати керування зібрані в категорії контролери та плати керування.
Що таке GRBL і кому підходить
GRBL виконує інтерполяцію прямої і дуги на самому контролері: ПК лише надсилає рядки G-коду через послідовний порт (USB-CDC). Класична лінійка GRBL 1.1 розрахована на 3 осі (X/Y/Z). Це бюджетний шлях для навчального верстата, лазерного гравера і легкого фрезера по дереву/пластику, коли не потрібен Windows-хост Mach3 або дорогий автономний пульт.
Не плутайте з grblHAL: це окрема гілка під потужніші MCU (не ATmega328P). У цій статті - класичний GRBL на Uno-сумісній платі з ATmega328P у панельці, як у картці товару на сайті.
Залізо: Uno + CNC Shield + драйвери
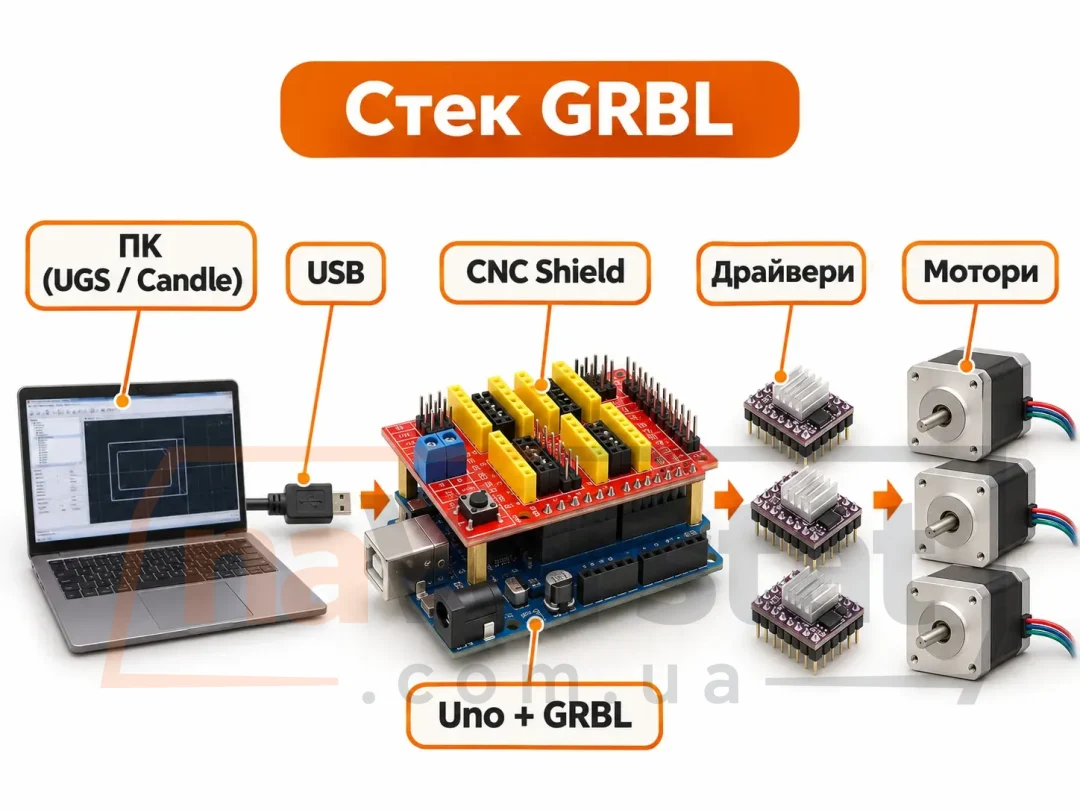
Стек виглядає так:
ПК (UGS / Candle / інший sender) → USB → Uno-сумісна плата з GRBL → CNC Shield → драйвери → крокові мотори
- Плата Uno R3 сумісна на ATmega328P: USB-B, гніздо живлення, ICSP, 14 цифрових / 6 аналогових ліній за схемою Uno. Мікросхема в панельці - її можна замінити без паяння. Посилання: плата для GRBL.
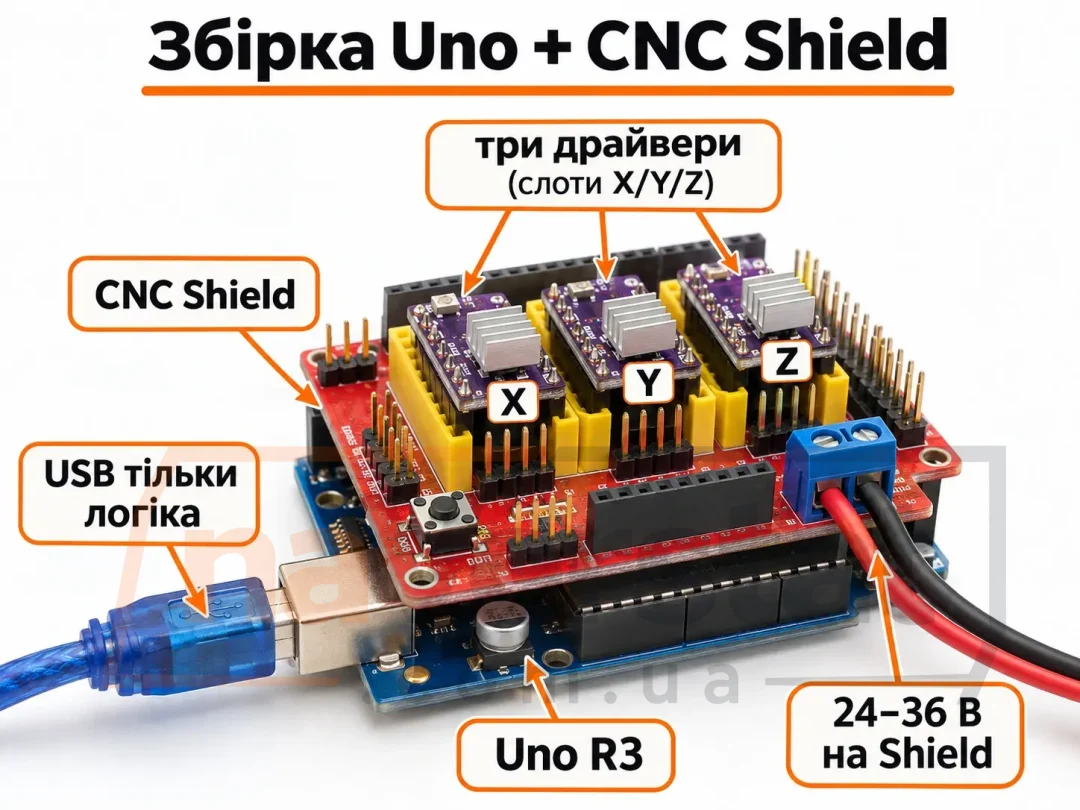
- CNC Shield - плата розширення, яка сідає на роз'єми Uno і розводить STEP/DIR/EN на слоти під драйвери (A4988, DRV8825 або зовнішні через клеми). У каталозі naVerstat CNC Shield зараз немає - модуль купують окремо як зовнішній; у тексті він описаний як частина стека, без посилання на картку.
- Драйвери - зовнішні TB6600 / DM542 / DM860H для середніх моторів або міні-модулі на Shield для NEMA17. Вибір струму і мікрокроку - у статті порівняння TB6600 / DM542 / DM860H і в категорії драйвери крокових двигунів.
- Живлення: логіку Uno живлять від USB або гнізда 7-12 В; силове живлення моторів подають на CNC Shield / драйвери окремим БЖ за паспортом драйвера. Через 5 В USB мотори не живлять.
Прошивка через Arduino IDE
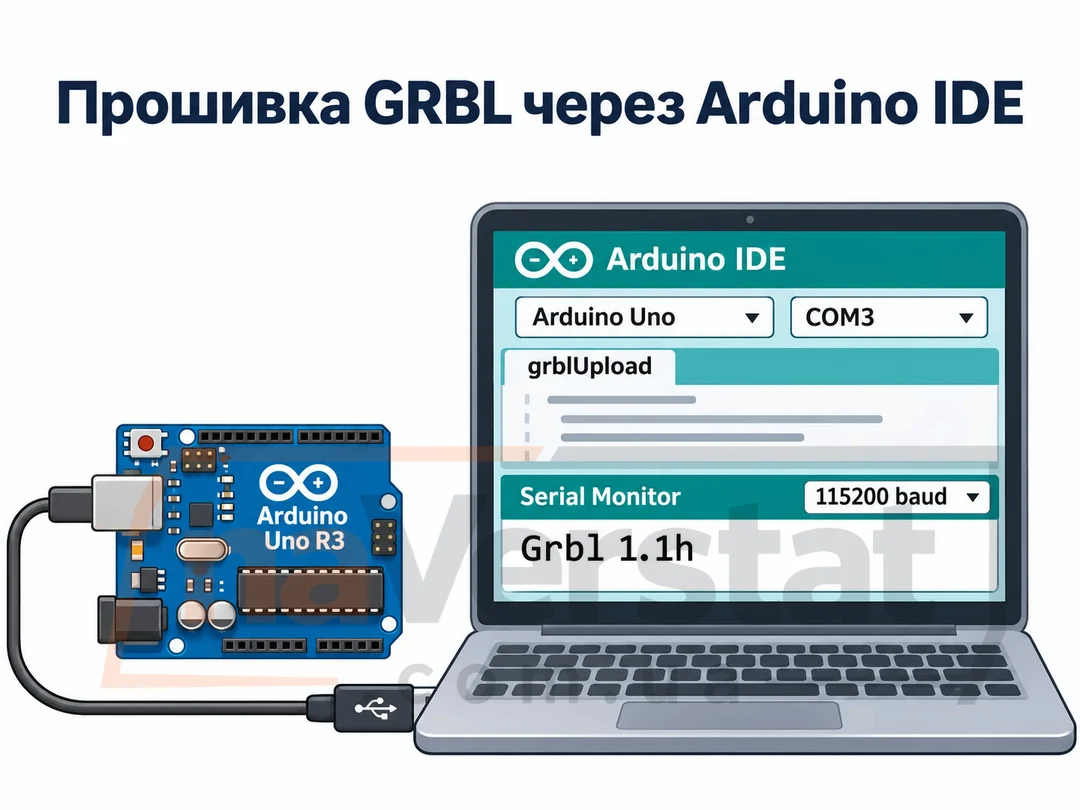
- Встановіть Arduino IDE. Оберіть плату «Arduino Uno» і відповідний COM-порт.
- Завантажте реліз GRBL 1.1 (вихідники з офіційного репозиторію проєкту GRBL).
- Відкрийте
grblUpload(або скетч з інструкції релізу), скомпілюйте і залийте на плату. - Відкрийте Serial Monitor на 115200 бод (швидкість за замовчуванням GRBL 1.1). Після Reset контролер відповідає рядком привітання
Grbl X.Xx. - Команда
$$виводить список параметрів.$#- координатні системи.$I- інформація про збірку.
Якщо завантаження не йде: зайнятий порт іншою програмою, невірний вибір плати, відсутній драйвер CH340/універсальний USB-UART на клоні. На клонах з CH340 встановіть драйвер виробника моста.
Після успішного $$ можна міняти параметри; збереження в EEPROM виконує сама прошивка після команди $N=value.
Параметри $100 / $101 / $102 (steps/mm)
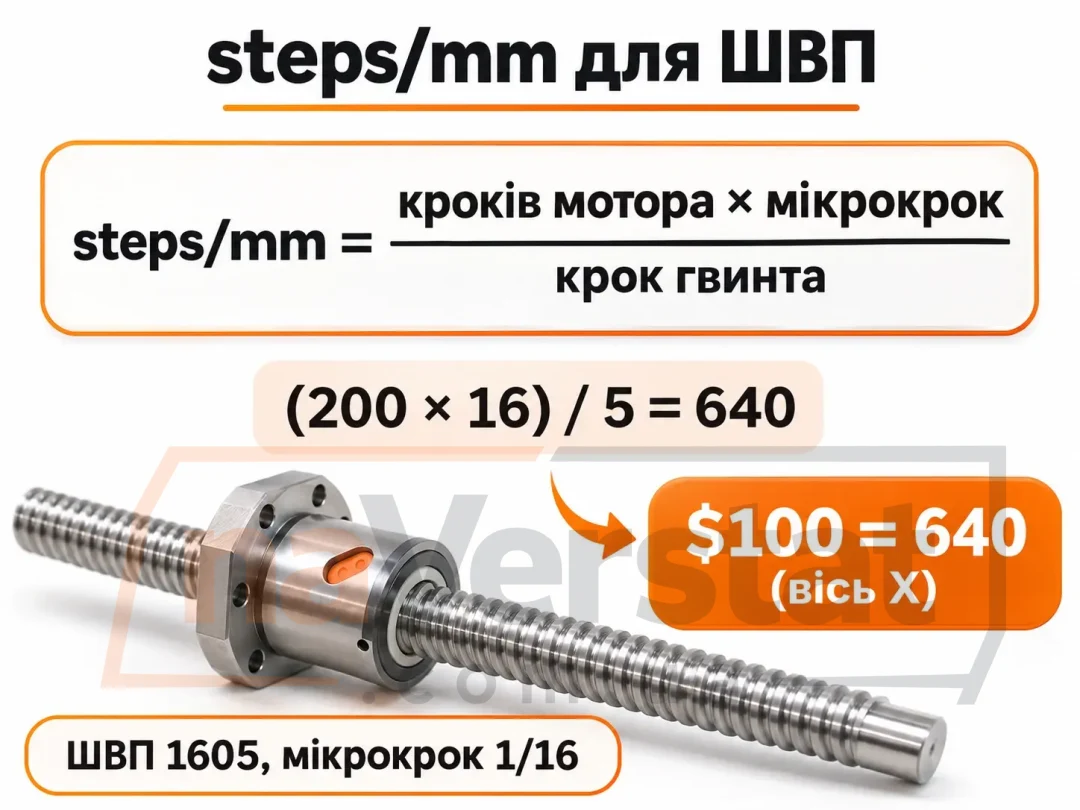
Приклад 1. Розрахунок $100 для ШВП 1605 на фрезері 600×900. Двигун 200 кроків/об, мікрокрок 1/16 на драйвері з каталогу драйверів, гвинт 5 мм/об, муфта 1:1:
$100 = (200 × 16) / 5 = 640
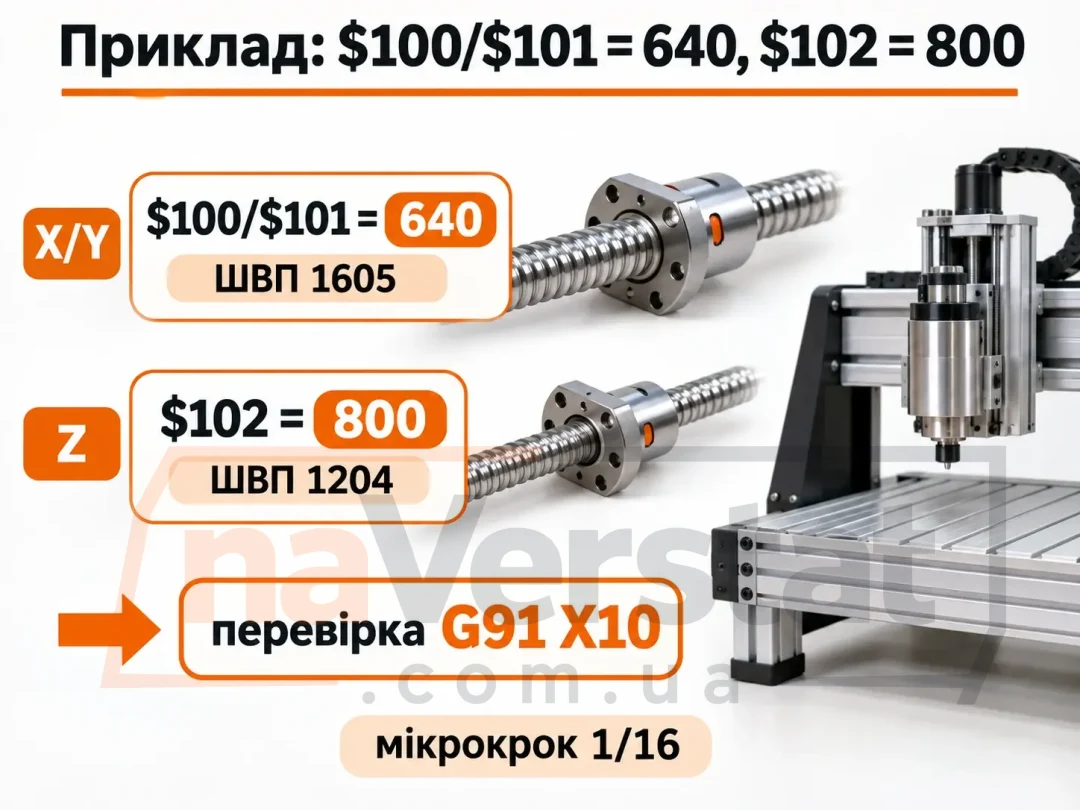
Те саме для Y → $101 = 640. Для Z на ШВП 1204 при 1/16: $102 = (200 × 16) / 4 = 800. Після запису в EEPROM роблять G91 G01 X10 F200 і міряють індикатором; якщо хід 9,80 мм, то $100 = 640 × 10 / 9,80 = 653,1.
Кроки на міліметр задають, скільки імпульсів STEP потрібно на 1 мм ходу осі.
$100 - вісь X, $101 - Y, $102 - Z (у GRBL 1.1).
Формула для ШВП:
steps/mm = (кроків мотора на оберт × мікрокрок драйвера) / крок гвинта в мм
Приклад: мотор 200 кроків/об, мікрокрок 1/16, гвинт 1605 (5 мм/об):
steps/mm = (200 × 16) / 5 = 640
Тоді: $100=640, $101=640, $102=640 (якщо всі осі з тим самим кроком і мікрокроком; Z часто має інший гвинт - рахуйте окремо).
Додаткові важливі параметри (значення підбирають під верстат, не копіюють «з інтернету» сліпо):
$110/$111/$112- max rate мм/хв по осях.$120/$121/$122- прискорення мм/с².$130/$131/$132- max travel (для soft limits).$20- soft limits on/off;$21- hard limits;$22- homing.
Калібрування: команда G91 G1 X100 F500 (відносний хід 100 мм) → виміряти фактичний хід → скоригувати $100 пропорційно. Після калібрування зберігають профіль у нотатках верстата.
Відправка G-коду: UGS і аналоги
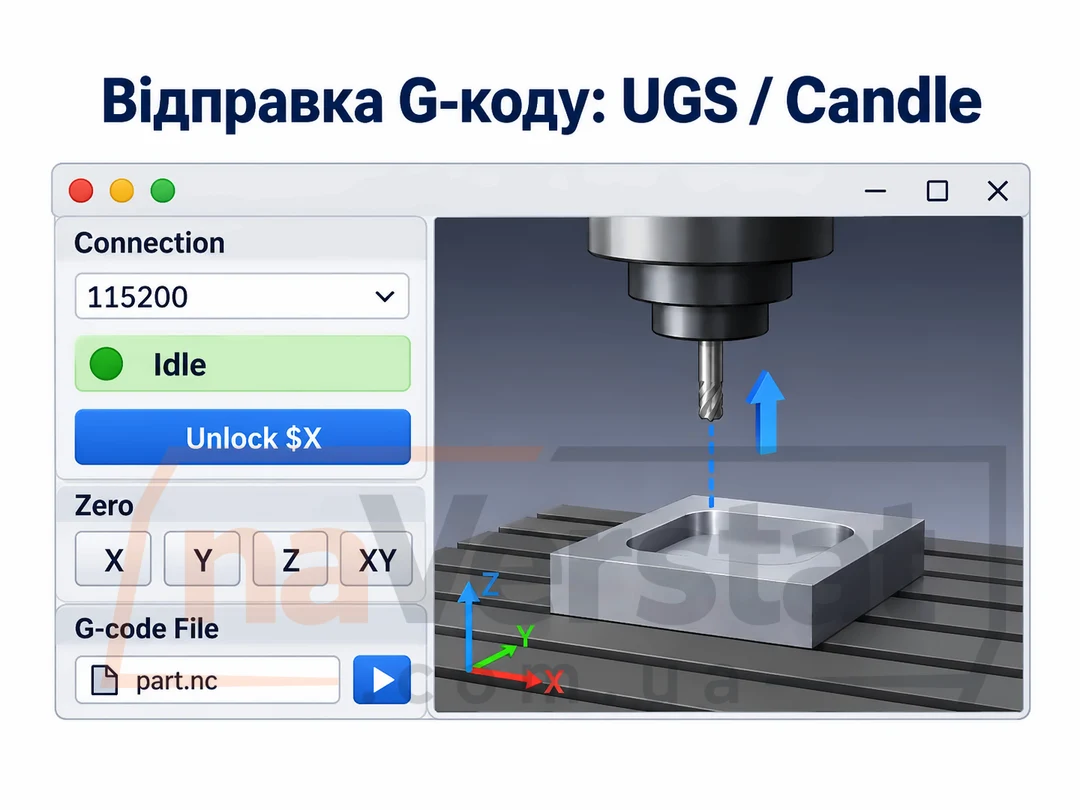
Universal G-code Sender (UGS), Candle, OpenCNCPilot та інші sender-програми відкривають COM-порт, показують статус Idle/Run/Alarm і передають файл по рядках. Типовий сценарій:
- Підключити порт 115200 8N1.
- Дочекатися
Grbl. - Зробити Unlock (
$X), якщо статус Alarm після кінцевика. - Виставити нуль заготовки (
G92або кнопки origin у GUI). - Завантажити
.nc/.gcodeі запустити з піднятим Z над матеріалом для першого прогону.
Не відключайте USB під час різу: втрата зв'язку зупиняє потік команд. Для автономної роботи без ПК дивіться контролери DSP / RichAuto (окрема стаття).
Обмеження GRBL порівняно з Mach3 і DSP
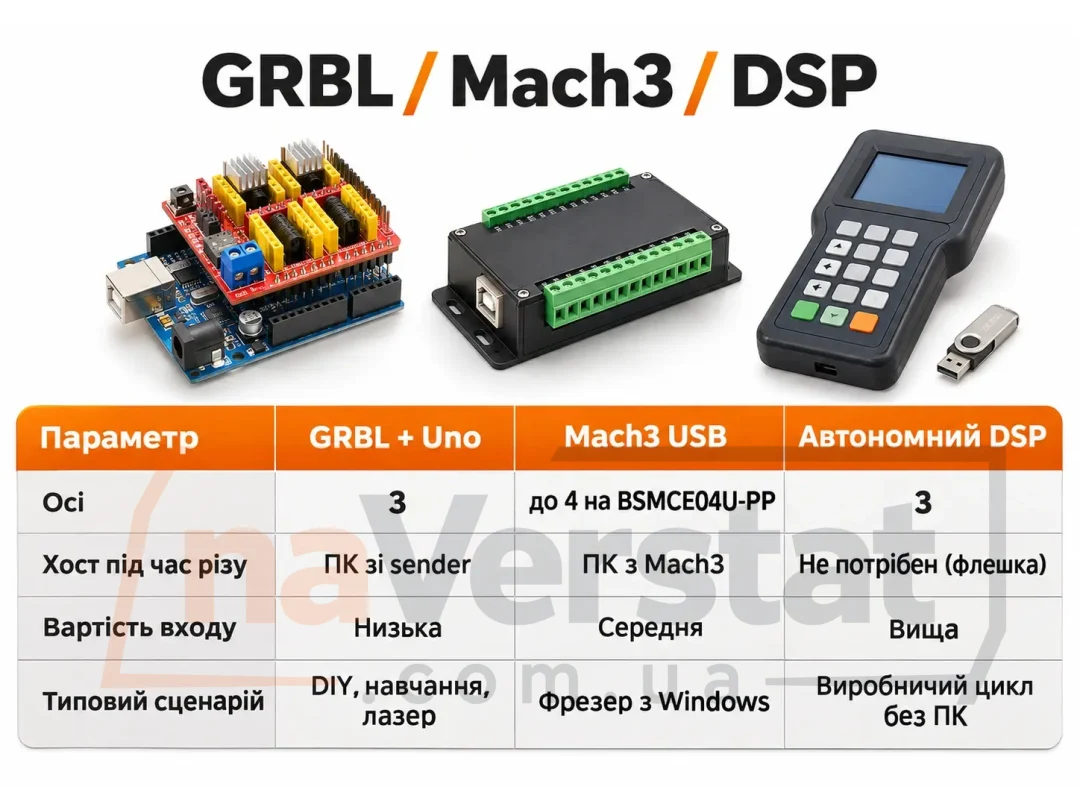
| Параметр | GRBL + Uno | Mach3 USB | Автономний DSP |
|---|---|---|---|
| Осі (типово) | 3 | до 4 на BSMCE04U-PP | 3 |
| Хост під час різу | ПК зі sender | ПК з Mach3 | Не потрібен (флешка) |
| Вартість входу | Низька | Середня | Вища |
| Плагін / прошивка | GRBL у Flash MCU | Плагін виробника плати | ПЗ пульта |
| Типовий сценарій | DIY, навчання, лазер | Фрезер з Windows | Виробничий цикл без ПК |
CNC Shield у каталозі відсутній - закладайте його в кошторис окремо. Якщо потрібен USB-контролер під Mach3 без LPT - дивіться статтю про налаштування Mach3 USB. Якщо верстат має працювати без увімкненого ПК - RichAuto A11 / DSP 0501.
Soft limits, Homing і безпека в GRBL
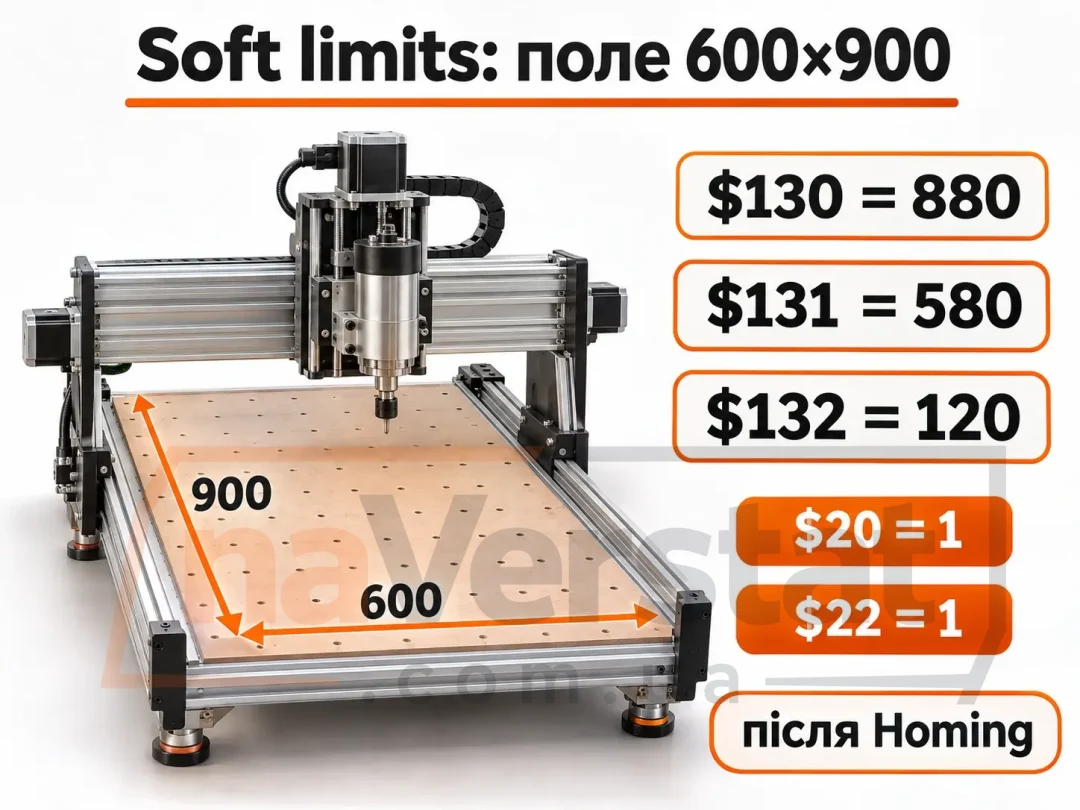
Приклад 2. Soft limits під поле 600×900. Після успішного Homing: $130 = 880 (макс. X), $131 = 580 (макс. Y), $132 = 120 (макс. Z у мм ходу). $20=1 вмикає soft limits; $22=1 - Homing. Якщо кінцевики стоять у мінімумі осей і Homing іде в мінус, бітова маска $23 лишається 0; якщо напрямок «від кінцевика» - інвертують біт осі в $23 і перевіряють ще раз на малій подачі.
Приклад 3. Збірка на Uno R3. Прошивка GRBL 1.1 → UART 115200 → UGS. CNC Shield (окремо, у каталозі сайту немає) надівають на Uno, драйвери садять у слоти X/Y/Z, силове живлення 24-36 В на Shield, USB лише для логіки і G-коду. Так отримують 3-осьовий стіл без ПК з Mach3.
Після того як $100/$101/$102 і напрямки осей виставлені, налаштовують кінцевики. Параметр $22=1 вмикає цикл Homing; $23 задає напрямок пошуку HOME для кожної осі бітовою маскою. $20=1 вмикає soft limits: GRBL не пустить рух за межі $130/$131/$132 (макс. хід X/Y/Z у мм). Soft limits працюють лише після успішного Homing - без нульової точки контролер не знає, де «край».
Жорсткі кінцевики (hard limits, $21=1) зупиняють рух миттєво при спрацюванні під час різу. Їх ставлять як аварійний бар'єр; soft limits тримають робочу зону в нормі щодня. Estop на GRBL - це апаратне скидання / паркування через пін Reset або зовнішнє реле, яке рве Enable драйверів.
Типові помилки на GRBL
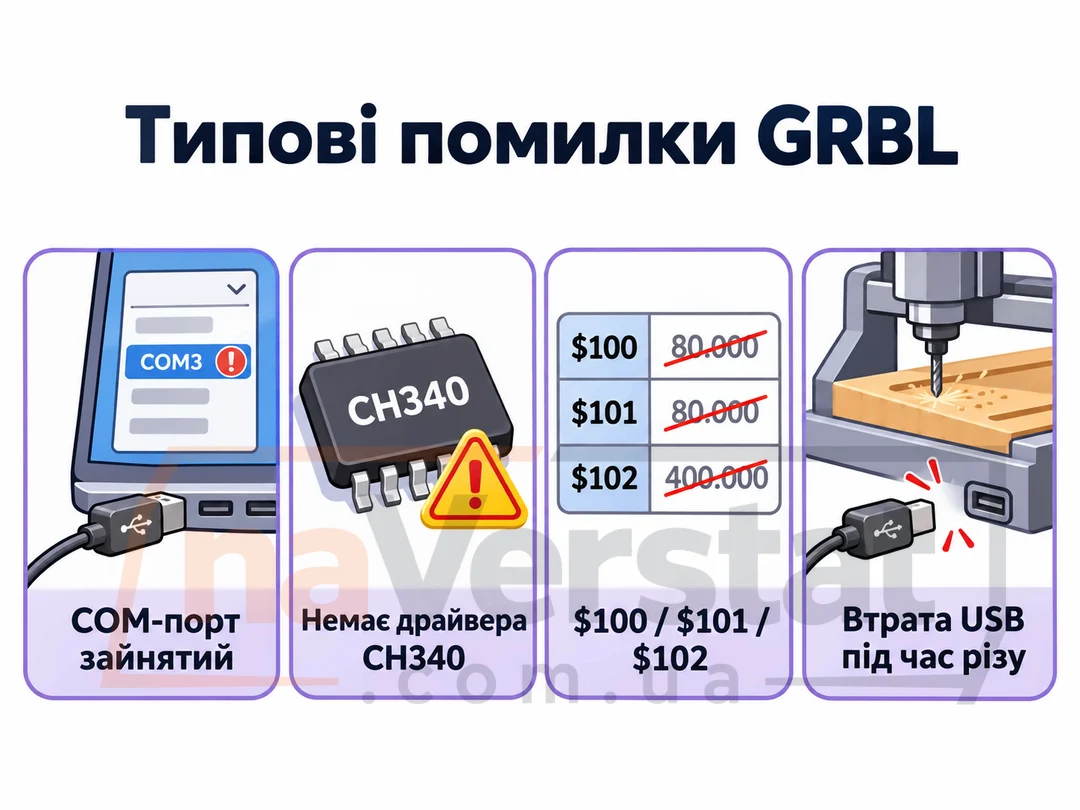
- Залити прошивку для Mega на Uno (або навпаки). Класичний GRBL 1.1 під ATmega328P; збірки під інші МК не встануть або поведуться непередбачувано.
- Забути виставити $3 (інверсія напрямку) після зміни розводки. Вісь їде від кінцевика замість до нього - Homing зривається в аварію.
- Ставити мікрокрок на драйвері 1/32 «для гладкості» без перерахунку $100. Кроки/мм зростають удвічі відносно 1/16; розміри деталі «попливуть» удвічі, доки не перерахуєте.
- Живити кроковики від того ж USB, що й Uno. Струму порту не вистачить; логіка перезавантажуватиметься під навантаженням. Окремий БЖ на драйвери, спільний лише GND.
CNC Shield у каталозі сайту немає - плату екрана беруть окремо під роз'єм Arduino Uno. Саму плату, сумісну з Arduino Uno R3, і драйвери можна зібрати з каталогу.
Приклад розрахунку $100 для ШВП 1605
Ті самі умови, що й для Mach3: двигун 200 кроків/об, мікрокрок 1/16, гвинт 5 мм/об, передача 1:1.
$100 = (200 × 16) / 5 = 640
Перевірка в UGS: G91 G01 X10 F200, виміряти хід індикатором. Якщо хід 9,85 мм - $100 = 640 × 10 / 9,85. Параметри $101 і $102 рахують так само для Y і Z. Після запису роблять $$ для звірки і обов'язково зберігають профілі ($# / EEPROM за документацією збірки).
FAQ
Чи потрібен оригінальний Arduino?
Ні. Сумісна плата на ATmega328P з розпином Uno R3 працює з GRBL так само; у каталозі саме такий варіант. Важливо, щоб MCU був 328P, а не інший чип без підтримки збірки.
Скільки осей максимум на класичному GRBL?
Три (X/Y/Z) у стандартній конфігурації 1.1. Четверта вісь потребує іншої прошивки / контролера.
Чому мотор гуде, але не крутиться?
Перевірте EN драйвера (активний рівень), силовий БЖ, мікрокрок і те, що STEP доходить до драйвера (осцилограф / логічний аналізатор або тестова кнопка в UGS). Часто EN на Shield запаяний під іншій логіці, ніж очікує драйвер.
Де взяти CNC Shield?
Як зовнішній модуль у постачальників плат розширення. У каталозі naVerstat на момент підготовки статті картки CNC Shield немає - посилання на неї в тексті навмисно немає.
Для старту беріть плату, сумісну з Arduino Uno R3, зовнішній CNC Shield, драйвери з розділу драйверів крокових і задайте $100/$101/$102 за формулою steps/mm. Каталог контролерів - контролери та плати керування.