GRBL на Arduino Uno для станка ЧПУ: прошивка и настройка
GRBL - открытая прошивка для микроконтроллера ATmega328P, которая принимает G-код по USB и выдаёт импульсы STEP/DIR на драйверы трёх осей. На самодельном фрезере или гравёре её ставят на плату, совместимую с Arduino Uno R3, сверху - модуль CNC Shield с драйверами. Ниже - стек железа, прошивка через Arduino IDE, расчёт steps/mm, отправка G-кода и границы по сравнению с Mach3 и автономным DSP. Платы управления собраны в категории контроллеры и платы управления.
Что такое GRBL и кому подходит
GRBL выполняет интерполяцию прямой и дуги на самом контроллере: ПК лишь посылает строки G-кода через последовательный порт (USB-CDC). Классическая линейка GRBL 1.1 рассчитана на 3 оси (X/Y/Z). Это бюджетный путь для учебного станка, лазерного гравёра и лёгкого фрезера по дереву/пластику, когда не нужен Windows-хост Mach3 или дорогой автономный пульт.
Не путайте с grblHAL: это отдельная ветка под более мощные MCU (не ATmega328P). В этой статье - классический GRBL на Uno-совместимой плате с ATmega328P в панельке, как в карточке товара на сайте.
Железо: Uno + CNC Shield + драйверы
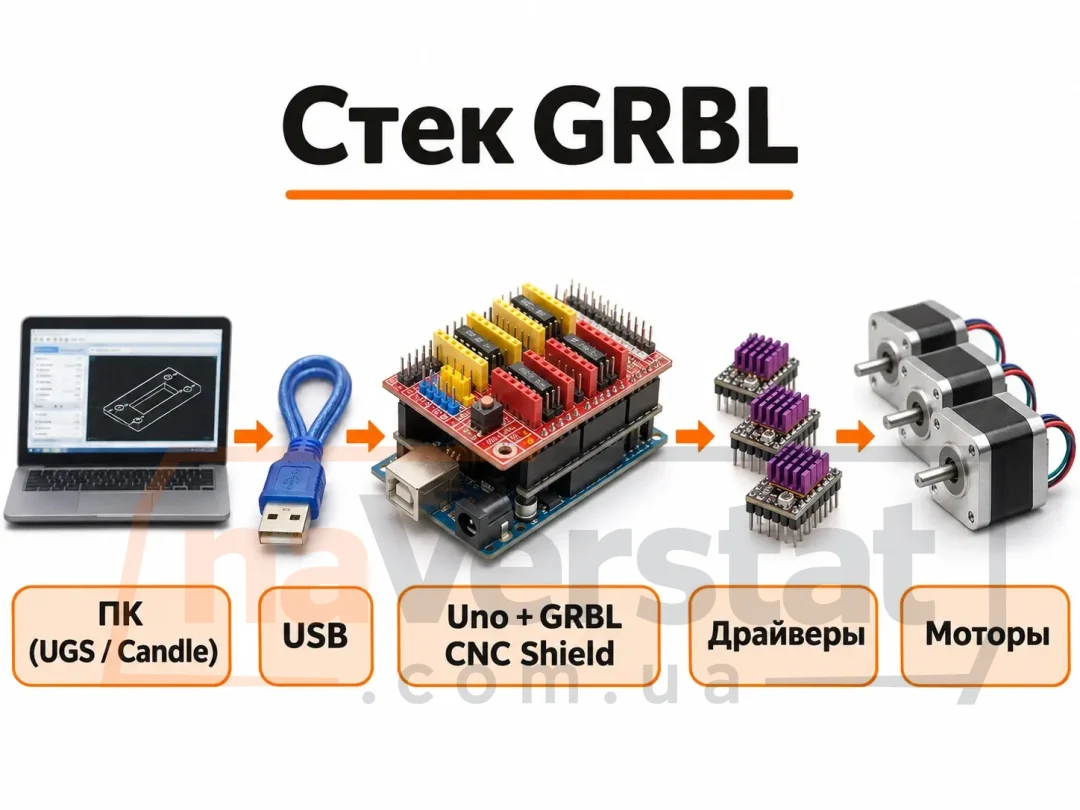
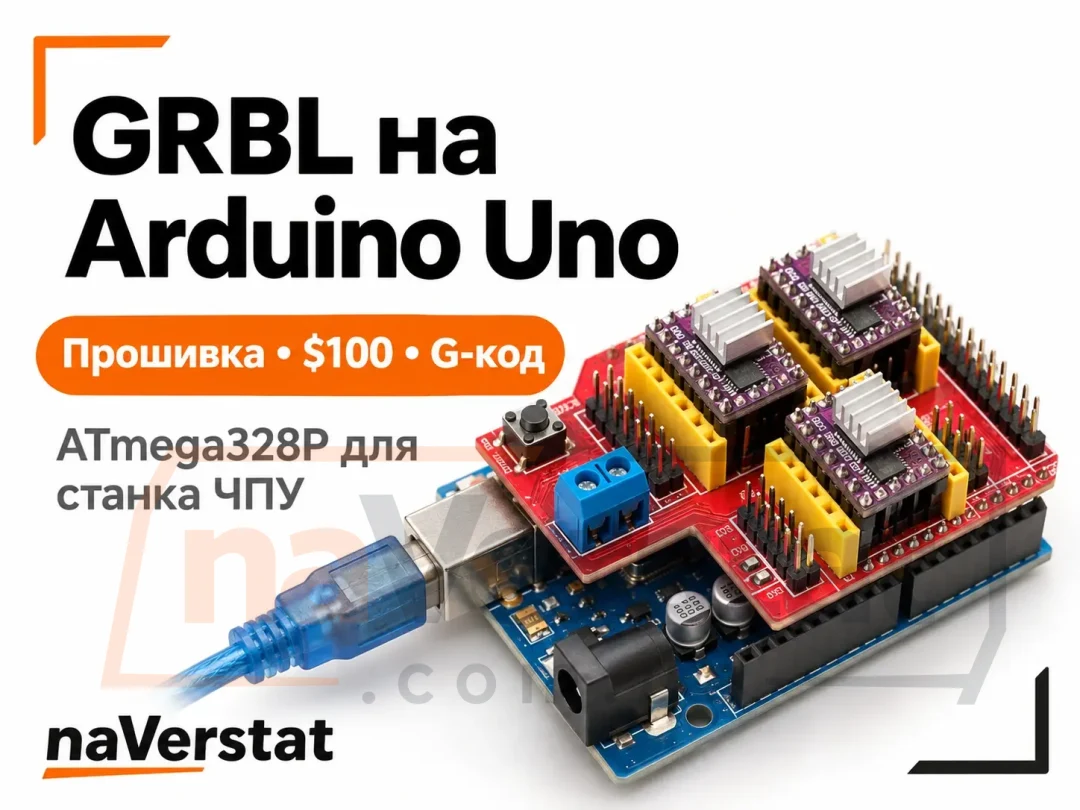
Стек выглядит так:
ПК (UGS / Candle / другой sender) → USB → Uno-совместимая плата с GRBL → CNC Shield → драйверы → шаговые моторы
- Плата Uno R3 совместимая на ATmega328P: USB-B, гнездо питания, ICSP, 14 цифровых / 6 аналоговых линий по схеме Uno. Микросхема в панельке - её можно заменить без пайки. Ссылка: плата для GRBL.
- CNC Shield - плата расширения, которая садится на разъёмы Uno и разводит STEP/DIR/EN на слоты под драйверы (A4988, DRV8825 или внешние через клеммы). В каталоге naVerstat CNC Shield сейчас нет - модуль покупают отдельно как внешний; в тексте он описан как часть стека, без ссылки на карточку.
- Драйверы - внешние TB6600 / DM542 / DM860H для средних моторов или мини-модули на Shield для NEMA17. Выбор тока и микрошага - в статье сравнения TB6600 / DM542 / DM860H и в категории драйверы шаговых двигателей.
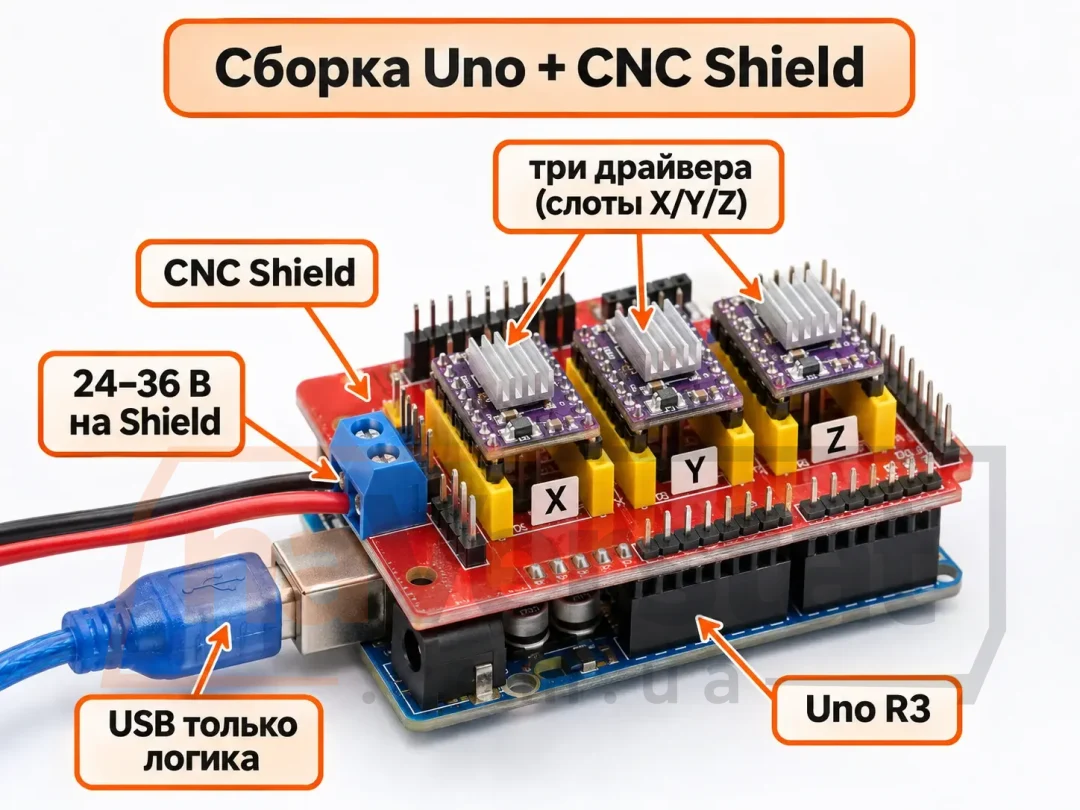
- Питание: логику Uno питают от USB или гнезда 7-12 В; силовое питание моторов подают на CNC Shield / драйверы отдельным БП по паспорту драйвера. Через 5 В USB моторы не питают.
Прошивка через Arduino IDE
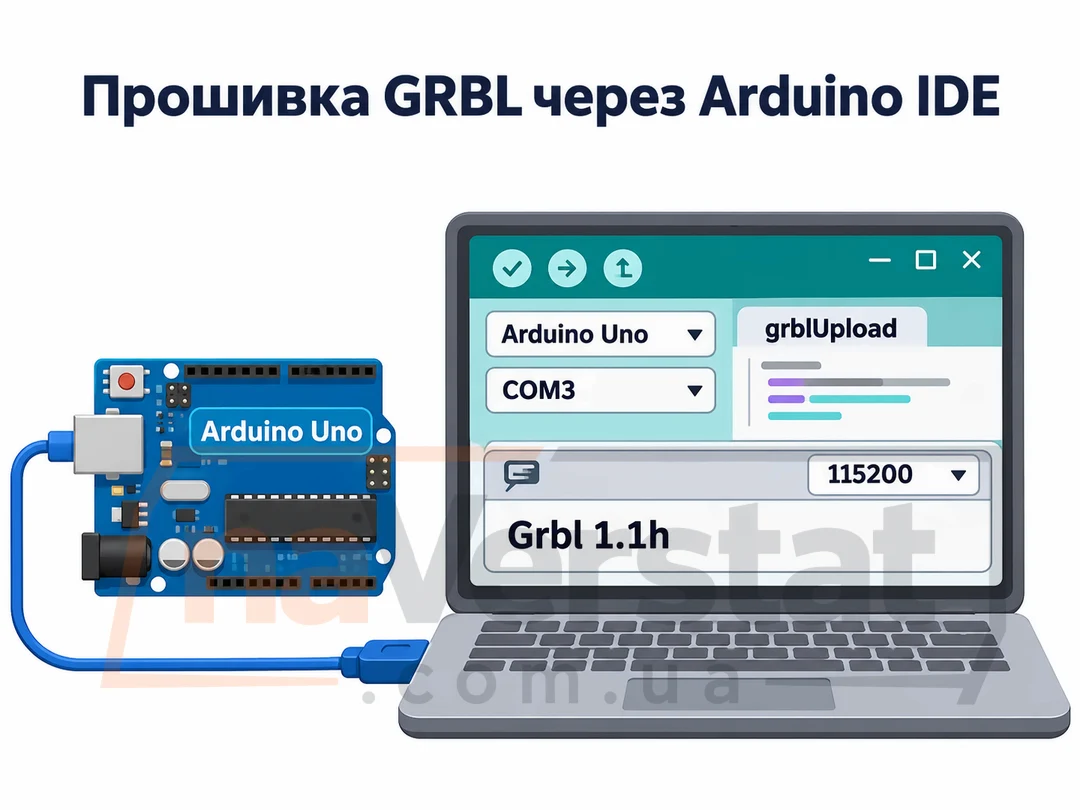
- Установите Arduino IDE. Выберите плату «Arduino Uno» и соответствующий COM-порт.
- Загрузите релиз GRBL 1.1 (исходники из официального репозитория проекта GRBL).
- Откройте
grblUpload(или скетч из инструкции релиза), скомпилируйте и залейте на плату. - Откройте Serial Monitor на 115200 бод (скорость по умолчанию GRBL 1.1). После Reset контроллер отвечает строкой приветствия
Grbl X.Xx. - Команда
$$выводит список параметров.$#- координатные системы.$I- информация о сборке.
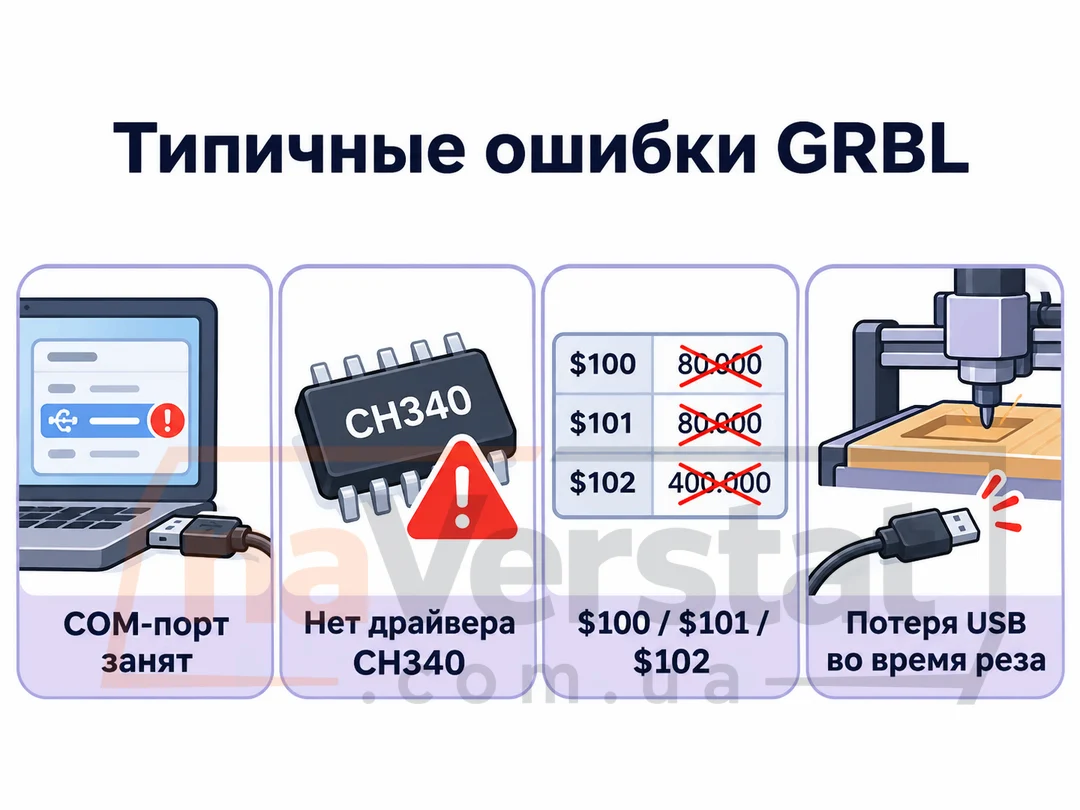
Если загрузка не идёт: занят порт другой программой, неверный выбор платы, отсутствует драйвер CH340/универсальный USB-UART на клоне. На клонах с CH340 установите драйвер производителя моста.
После успешного $$ можно менять параметры; сохранение в EEPROM выполняет сама прошивка после команды $N=value.
Параметры $100 / $101 / $102 (steps/mm)
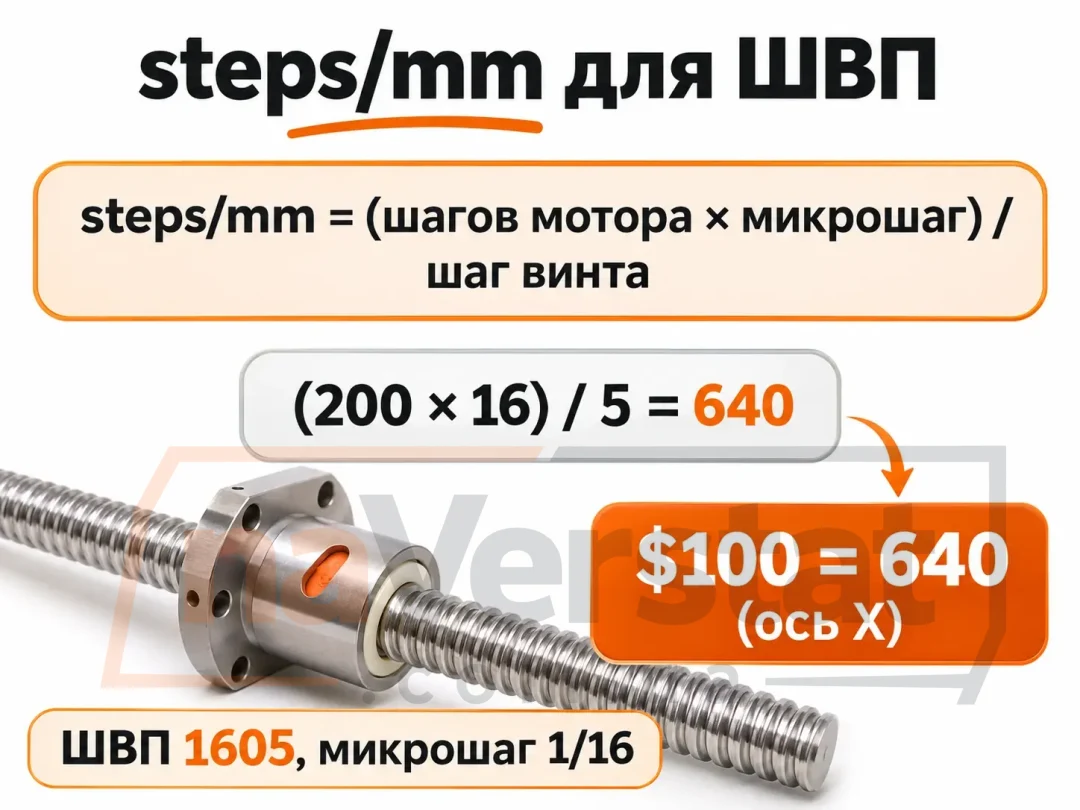
Пример 1. Расчёт $100 для ШВП 1605 на фрезере 600×900. Двигатель 200 шагов/об, микрошаг 1/16 на драйвере из каталога драйверов, винт 5 мм/об, муфта 1:1:
$100 = (200 × 16) / 5 = 640
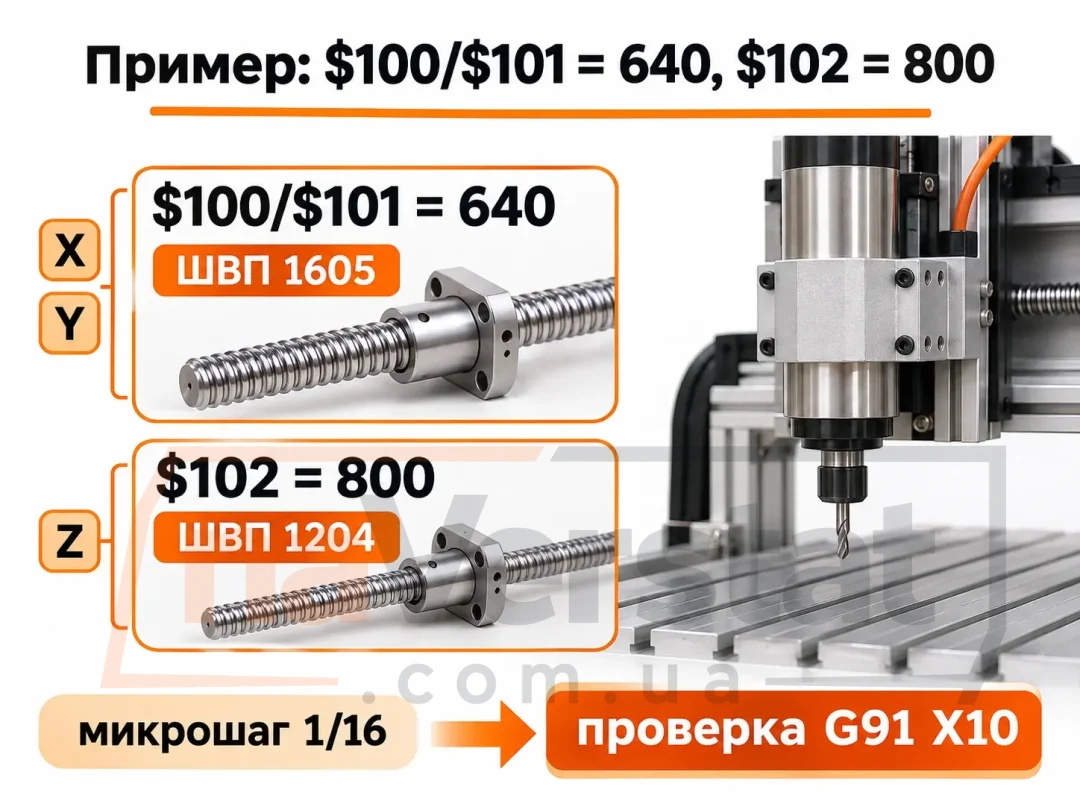
То же для Y → $101 = 640. Для Z на ШВП 1204 при 1/16: $102 = (200 × 16) / 4 = 800. После записи в EEPROM делают G91 G01 X10 F200 и меряют индикатором; если ход 9,80 мм, то $100 = 640 × 10 / 9,80 = 653,1.
Шаги на миллиметр задают, сколько импульсов STEP нужно на 1 мм хода оси.
$100 - ось X, $101 - Y, $102 - Z (в GRBL 1.1).
Формула для ШВП:
steps/mm = (шагов мотора на оборот × микрошаг драйвера) / шаг винта в мм
Пример: мотор 200 шагов/об, микрошаг 1/16, винт 1605 (5 мм/об):
steps/mm = (200 × 16) / 5 = 640
Тогда: $100=640, $101=640, $102=640 (если все оси с тем же шагом и микрошагом; Z часто имеет другой винт - считайте отдельно).
Дополнительные важные параметры (значения подбирают под станок, не копируют «из интернета» слепо):
$110/$111/$112- max rate мм/мин по осям.$120/$121/$122- ускорение мм/с².$130/$131/$132- max travel (для soft limits).$20- soft limits on/off;$21- hard limits;$22- homing.
Калибровка: команда G91 G1 X100 F500 (относительный ход 100 мм) → измерить фактический ход → скорректировать $100 пропорционально. После калибровки сохраняют профиль в заметках станка.
Отправка G-кода: UGS и аналоги
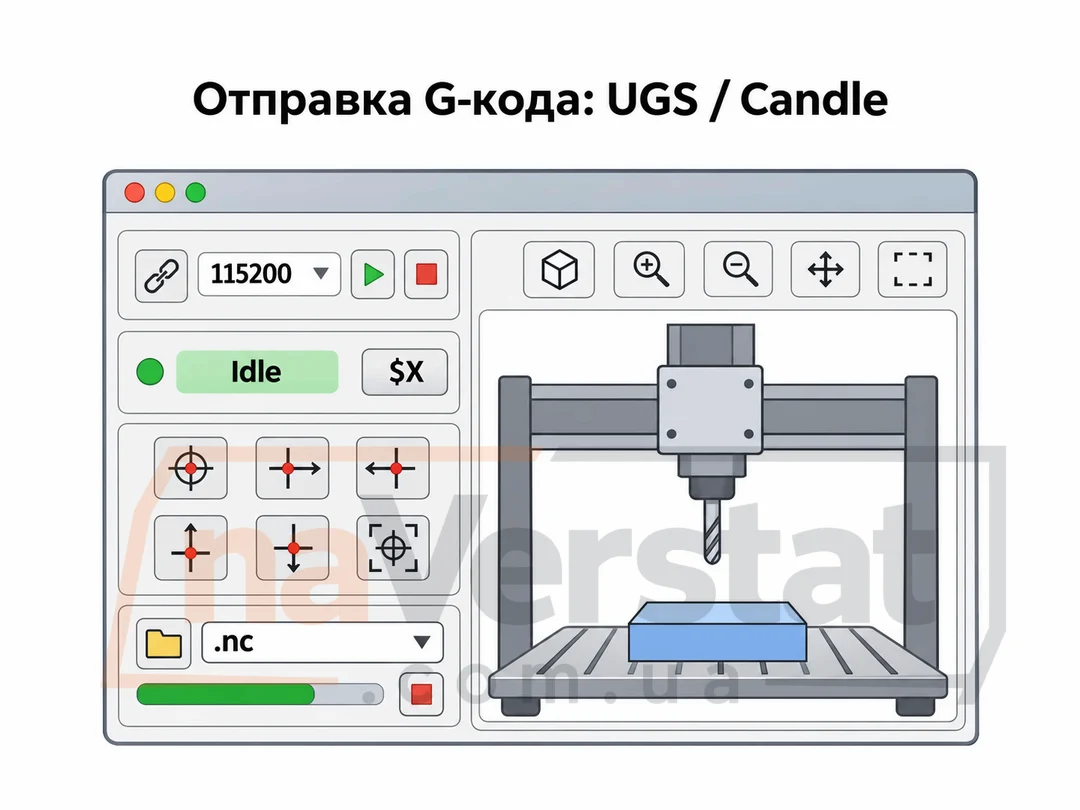
Universal G-code Sender (UGS), Candle, OpenCNCPilot и другие sender-программы открывают COM-порт, показывают статус Idle/Run/Alarm и передают файл по строкам. Типовой сценарий:
- Подключить порт 115200 8N1.
- Дождаться
Grbl. - Сделать Unlock (
$X), если статус Alarm после концевика. - Выставить ноль заготовки (
G92или кнопки origin в GUI). - Загрузить
.nc/.gcodeи запустить с поднятым Z над материалом для первого прогона.
Не отключайте USB во время реза: потеря связи останавливает поток команд. Для автономной работы без ПК смотрите контроллеры DSP / RichAuto (отдельная статья).
Ограничения GRBL по сравнению с Mach3 и DSP
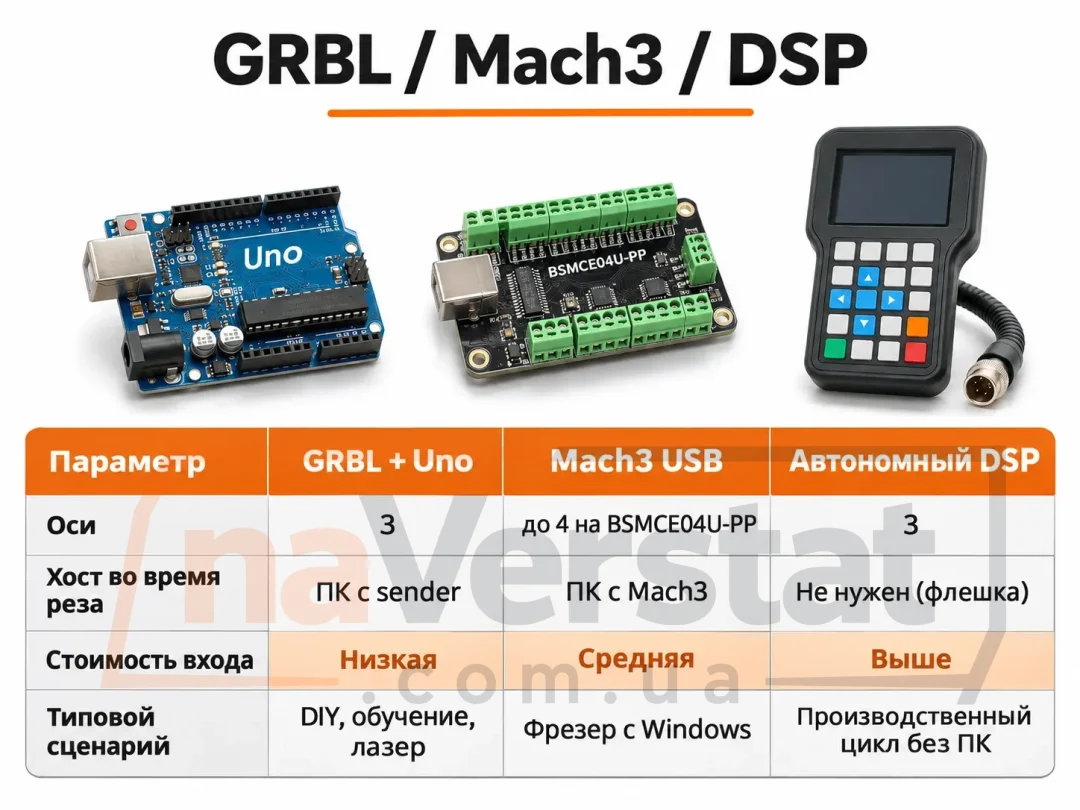
| Параметр | GRBL + Uno | Mach3 USB | Автономный DSP |
|---|---|---|---|
| Оси (типово) | 3 | до 4 на BSMCE04U-PP | 3 |
| Хост во время реза | ПК с sender | ПК с Mach3 | Не нужен (флешка) |
| Стоимость входа | Низкая | Средняя | Выше |
| Плагин / прошивка | GRBL во Flash MCU | Плагин производителя платы | ПО пульта |
| Типовой сценарий | DIY, обучение, лазер | Фрезер с Windows | Производственный цикл без ПК |
CNC Shield в каталоге отсутствует - закладывайте его в смету отдельно. Если нужен USB-контроллер под Mach3 без LPT - смотрите статью про настройку Mach3 USB. Если станок должен работать без включённого ПК - RichAuto A11 / DSP 0501.
Soft limits, Homing и безопасность в GRBL
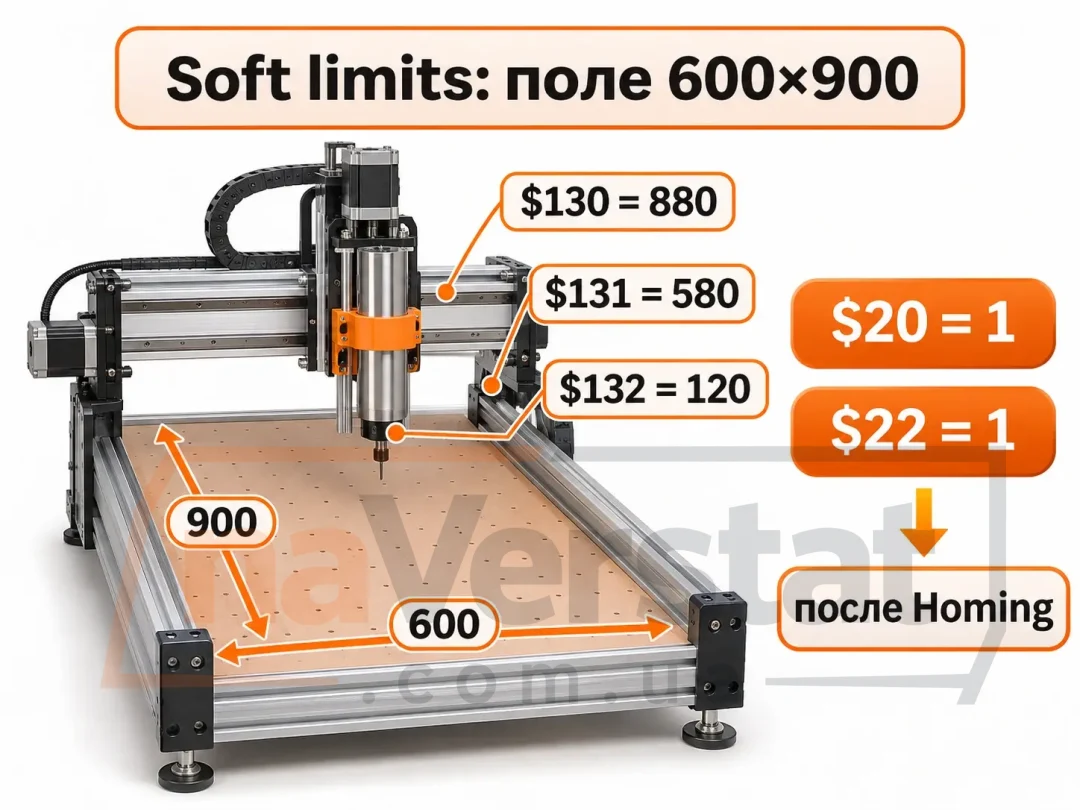
Пример 2. Soft limits под поле 600×900. После успешного Homing: $130 = 880 (макс. X), $131 = 580 (макс. Y), $132 = 120 (макс. Z в мм хода). $20=1 включает soft limits; $22=1 - Homing. Если концевики стоят в минимуме осей и Homing идёт в минус, битовая маска $23 остаётся 0; если направление «от концевика» - инвертируют бит оси в $23 и проверяют ещё раз на малой подаче.
Пример 3. Сборка на Uno R3. Прошивка GRBL 1.1 → UART 115200 → UGS. CNC Shield (отдельно, в каталоге сайта нет) надевают на Uno, драйверы сажают в слоты X/Y/Z, силовое питание 24-36 В на Shield, USB только для логики и G-кода. Так получают 3-осевой стол без ПК с Mach3.
После того как $100/$101/$102 и направления осей выставлены, настраивают концевики. Параметр $22=1 включает цикл Homing; $23 задаёт направление поиска HOME для каждой оси битовой маской. $20=1 включает soft limits: GRBL не пустит движение за пределы $130/$131/$132 (макс. ход X/Y/Z в мм). Soft limits работают только после успешного Homing - без нулевой точки контроллер не знает, где «край».
Жёсткие концевики (hard limits, $21=1) останавливают движение мгновенно при срабатывании во время реза. Их ставят как аварийный барьер; soft limits держат рабочую зону в норме каждый день. Estop на GRBL - это аппаратный сброс / парковка через пин Reset или внешнее реле, которое рвёт Enable драйверов.
Типичные ошибки на GRBL
- Залить прошивку для Mega на Uno (или наоборот). Классический GRBL 1.1 под ATmega328P; сборки под другие МК не встанут или поведутся непредсказуемо.
- Забыть выставить $3 (инверсия направления) после смены разводки. Ось едет от концевика вместо к нему - Homing срывается в аварию.
- Ставить микрошаг на драйвере 1/32 «для гладкости» без пересчёта $100. Шаги/мм растут вдвое относительно 1/16; размеры детали «поплывут» вдвое, пока не пересчитаете.
- Питать шаговики от того же USB, что и Uno. Тока порта не хватит; логика будет перезагружаться под нагрузкой. Отдельный БП на драйверы, общий только GND.
CNC Shield в каталоге сайта нет - плату экрана берут отдельно под разъём Arduino Uno. Саму плату, совместимую с Arduino Uno R3, и драйверы можно собрать из каталога.
Пример расчёта $100 для ШВП 1605
Те же условия, что и для Mach3: двигатель 200 шагов/об, микрошаг 1/16, винт 5 мм/об, передача 1:1.
$100 = (200 × 16) / 5 = 640
Проверка в UGS: G91 G01 X10 F200, измерить ход индикатором. Если ход 9,85 мм - $100 = 640 × 10 / 9,85. Параметры $101 и $102 считают так же для Y и Z. После записи делают $$ для сверки и обязательно сохраняют профили ($# / EEPROM по документации сборки).
FAQ
Нужен ли оригинальный Arduino?
Нет. Совместимая плата на ATmega328P с распином Uno R3 работает с GRBL так же; в каталоге именно такой вариант. Важно, чтобы MCU был 328P, а не другой чип без поддержки сборки.
Сколько осей максимум на классическом GRBL?
Три (X/Y/Z) в стандартной конфигурации 1.1. Четвёртая ось требует другой прошивки / контроллера.
Почему мотор гудит, но не крутится?
Проверьте EN драйвера (активный уровень), силовой БП, микрошаг и то, что STEP доходит до драйвера (осциллограф / логический анализатор или тестовая кнопка в UGS). Часто EN на Shield запаян под другую логику, чем ожидает драйвер.
Где взять CNC Shield?
Как внешний модуль у поставщиков плат расширения. В каталоге naVerstat на момент подготовки статьи карточки CNC Shield нет - ссылки на неё в тексте намеренно нет.
Для старта берите плату, совместимую с Arduino Uno R3, внешний CNC Shield, драйверы из раздела драйверов шаговых и задайте $100/$101/$102 по формуле steps/mm. Каталог контроллеров - контроллеры и платы управления.